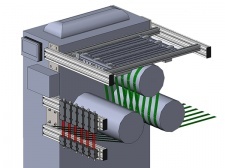
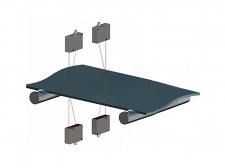
Los sensores están destinados a la medición y supervisión sin contacto de la posición del borde (bordes) de diversos objetos, como cintas, placas, sustratos, etc.

Sensor de borde RF659

Cabezal de medición
| Tipo | RF659 | |
| Distancia entre el transmisor y el receptor, mm | 30 | |
| Rango de medición, mm | 7 | |
| Exactitud, µm | ±20 | |
| Repetibilidad, µm | 1 | |
| Dependencia de la temperatura | 0,1% rango/C° | |
| Fuente de luz | LED | |
| Alimentación, V | 5 | |
| Consumo de energía, W (transmisor/receptor) | 0,5 | |
| Resistencia ambiental | ||
| Grado de protección | IP40 | |
| Vibración | 20g/10…1000Hz, 6 horas, para cada uno de los ejes XYZ | |
| Choque | 30g/6 ms | |
| Temperatura de funcionamiento, °C |
-10...+60 |
|
| Humedad relativa, % | 5-95 | |
| Material de la carcasa/ventana | aluminio / vidrio | |
| Peso con cable (longitud de cable de 300 mm), gramos | 30 – transmisor, 30 – receptor | |
| Dimensiones generales y de montaje | véase la figura | |

Controlador
| Tipo | RF301D | |
| Número de cabezales conectados (pares «transmisor» - «receptor») | 2 | |
| Ciclo de actualización de resultados, Hz | 1500 | |
| Indicación digital | dos pantallas de cinco dígitos | |
| Resolución de indicación digital, µm | 1, 10 | |
| Salida digital | RS485* | |
| Salidas analógicas | dos canales aislados, ±5V (±10), carga >10 kOhm | |
| Resolución de las salidas analógicas, µm | 2 | |
| Salidas lógicas | ocho canales aislados de npn - colector abierto | |
| Alimentación, V | 24 | |
| Consumo de energía, W | 1,5 | |
| Material de la carcasa | aluminio | |
| Peso, g | 200 | |
| Dimensiones generales y de montaje | véase la figura | |

* - RS485 se utiliza para diagnosticar y configurar el controlador y los cabezales de medición, así como para actualizar el software
El funcionamiento del sensor se basa en el denominado principio de «sombra». El sensor consta de un controlador y un cabezal de medición que consta de dos módulos — transmisor y receptor.
El módulo transmisor consta de un LED 1 y una lente 2. El módulo receptor incluye una matriz de fotodetectores 3.
La radiación del LED 1 es colimada por la lente 2 y dirigida hacia la matriz de fotodetectores 3. Con un objeto situado en la región del haz colimado, la imagen de sombra formada se escanea con la matriz de fotodetectores 3. El controlador calcula la posición del borde del objeto.