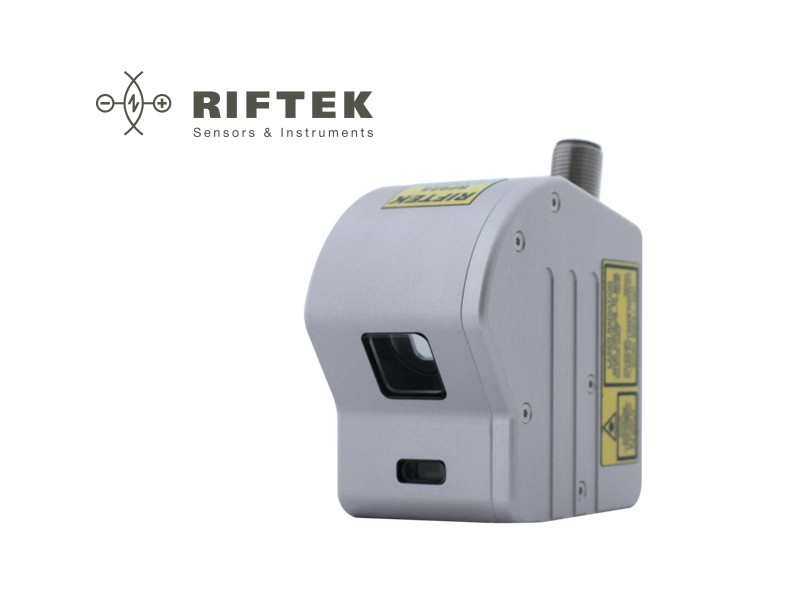


En RF627Smart el análisis, los cálculos, las mediciones y el control de tolerancias se realizan directamente dentro del escáner según el algoritmo creado por el usuario. Los resultados de medición pueden transmitirse mediante diversos protocolos (Ethernet/IP, Modbus TCP, UDP), así como a las salidas lógicas del escáner para controlar los actuadores y notificar la idoneidad del producto.
Además, Smart los escáneres (perfilómetros) incorporan protocolos integrados para la interacción con diversos robots industriales y cobots, lo que permite integrar los escáneres en sistemas de automatización sin necesidad de adquirir equipo adicional.
-
RF627Smart — perfilómetros con funciones de medición integradas y protocolos industriales;
RF627BiSmart — perfilómetros de doble cámara con funciones de medición incorporadas y protocolos industriales;
RF628Smart — perfilómetros de alta velocidad;
RF629Smart — perfilómetros de alta velocidad con mayor resolución;
RF6292Smart — perfilómetros de alta velocidad con mayor resolución y mayor relación “longitud de línea láser/rango”;
RF627Smart-Weld — perfilómetros para robots de soldadura con funciones integradas de seguimiento y medición de soldadura;
RF627AVIKScanSmart — perfilómetros portátiles para el control de la geometría de cordones de soldadura.

RF627Smart —


RF627BiSmart—

RF628Smart —

RF629Smart —

RF6292Smart —
Escáner láser 2D RF62x. Especificaciones
Datos técnicos básicos RF62x
| Láser | |
|
660 nm o 405 nm o 450 nm 808 nm Clase 2M según IEC/EN 60825-1:2014 o Clase 3B bajo pedido |
|
| Interfaz | |
| Básico | Ethernet / 1000 Mbps |
| Entradas de sincronización | RS422, 3 canales |
| Entrada de hardware de encendido/apagado del láser | 1 |
| Salidas | RS422, 1 canal |
| Alimentación | 9...30 V o 12...36 V para escáneres con láser azul |
| Consumo de energía, no más de |
RF627Smart - 6 W (sin calefactor integrado) RF627BiSmart - 11 W RF628Smart - 17 W RF629Smart y RF6292Smart - 17 W |
| Resistencia ambiental | |
| Grado de protección | IP67 |
| Vibración | 20 g / 10...1000 Hz, 6 horas para cada uno de los ejes XYZ |
| Choque | 30 g/6 ms |
| Temperatura ambiente de funcionamiento, °C |
-20...+40, o -40...+40 para escáneres con calefactor incorporado, o -40...+120 para escáneres con calefactor y sistema de refrigeración integrados |
| Humedad relativa | 5-95% (sin condensación) |
| Temperatura de almacenamiento, °C | -20...+70 |
| Material de la carcasa/ventanas | aluminio/vidrio |
RF627Smart. Especificaciones
| Frecuencia de muestreo, exactitud, resolución | |
| Frecuencia de muestreo nominal (rango de trabajo completo), no menos de | 520 perfiles/s |
| Frecuencia de muestreo máxima (modo ROI) | 4200 perfiles/s |
| Linealidad (error de medición), eje Z | ±0,01% del rango (modo estándar)¹ |
| Resolución, eje X | 728 o 1456 puntos (valor programable) |
| Rango | MR, mm | SMR, mm | EMR, mm | Xsmr, mm | Xemr, mm |
| 25/10-8/11 | 10 | 25 | 35 | 8 | 11 |
| 65/25-20/22 | 25 | 65 | 90 | 20 | 22 |
| 75/50-30/41 | 50 | 75 | 125 | 30 | 41 |
| 70/100-48/82 | 100 | 70 | 170 | 48 | 82 |
| 70/150-58/122 | 150 | 70 | 220 | 58 | 122 |
| 95/150-53/106 | 150 | 95 | 245 | 53 | 106 |
| 82/200-60/150 | 200 | 82 | 282 | 60 | 150 |
| 90/250-65/180 | 250 | 90 | 340 | 65 | 180 |
| 180/250-170/278 | 250 | 180 | 430 | 170 | 278 |
| 190/300-160/300 | 300 | 190 | 490 | 160 | 300 |
| 220/300-203/330 | 300 | 220 | 520 | 203 | 330 |
| 260/400-210/400 | 400 | 260 | 660 | 210 | 400 |
| 325/500-268/500 | 500 | 325 | 825 | 268 | 500 |
| 400/600-320/600 | 600 | 400 | 1000 | 320 | 600 |
| 475/700-374/700 | 700 | 475 | 1175 | 374 | 700 |
| 545/800-425/800 | 800 | 545 | 1345 | 425 | 800 |
| 615/900-480/900 | 900 | 615 | 1515 | 480 | 900 |
| 690/1000-535/1000 | 1000 | 690 | 1690 | 535 | 1000 |
| 620/1165-430/1010 | 1165 | 620 | 1785 | 430 | 1010 |
RF627BiSmart. Especificaciones
| Frecuencia de muestreo, exactitud, resolución | |
| Frecuencia de muestreo nominal (rango de trabajo completo), no menos de |
520 perfiles/s |
| Frecuencia de muestreo máxima (modo ROI) |
4200 perfiles/s |
| Linealidad (error de medición), eje Z |
±0,01% del rango¹ |
| Resolución para perfil combinado, eje X | 1456 o 2912 puntos (valor programable) |
| Rango | MR, mm | SMR, mm | EMR, mm | Xsmr, mm | Xemr, mm |
| 27/10-8/11 | 10 | 27 | 37 | 8 | 11 |
| 65/25-20/22 | 25 | 65 | 90 | 20 | 22 |
| 75/50-30/41 | 50 | 75 | 125 | 30 | 41 |
| 70/100-48/82 | 100 | 70 | 170 | 48 | 82 |
| 70/150-58/122 | 150 | 70 | 220 | 58 | 122 |
| 95/150-53/106 | 150 | 95 | 245 | 53 | 106 |
| 82/200-60/150 | 200 | 82 | 282 | 60 | 150 |
RF628Smart. Especificaciones
| Frecuencia de muestreo, exactitud, resolución | |
| Frecuencia de muestreo nominal (rango de trabajo completo), no menos de |
4000 perfiles/s |
| Frecuencia de muestreo máxima (modo ROI) |
16000 perfiles/s |
| Linealidad (error de medición), eje Z |
±0,01% del rango¹ |
| Resolución, eje X | 640 o 1280 puntos (valor programable) |
| Rango | MR, mm | SMR, mm | EMR, mm | Xsmr, mm | Xemr, mm |
| 65/10-11/12 | 10 | 65 | 75 | 11 | 12 |
| 75/25-20/22 | 25 | 75 | 100 | 20 | 22 |
| 90/50-32/44 | 50 | 90 | 140 | 32 | 44 |
| 125/75-42/58 | 75 | 125 | 200 | 42 | 58 |
| 150/100-50/74 | 100 | 150 | 250 | 50 | 74 |
| 150/150-64/112 | 150 | 150 | 300 | 64 | 112 |
| 210/300-148/276 | 300 | 210 | 510 | 148 | 276 |
| 285/400-198/376 | 400 | 285 | 685 | 198 | 376 |
| 370/500-250/466 | 500 | 370 | 870 | 250 | 466 |
| 450/600-300/556 | 600 | 450 | 1000 | 300 | 556 |
| 530/700-350/650 | 700 | 530 | 1230 | 350 | 650 |
| 610/800-400/744 | 800 | 610 | 1410 | 400 | 744 |
| 685/900-450/836 | 900 | 685 | 1585 | 450 | 836 |
| 765/1000-500/930 | 1000 | 765 | 1765 | 500 | 930 |
RF629Smart. Especificaciones
| Frecuencia de muestreo, exactitud, resolución | |
| Frecuencia de muestreo nominal (rango de trabajo completo), no menos de |
1000 perfiles/s |
| Frecuencia de muestreo máxima (modo ROI) |
16000 perfiles/s |
| Linealidad (error de medición), eje Z |
±0,01% del rango¹ |
| Resolución, eje X | 1280 o 2560 puntos (valor programable) |
| Rango | MR, mm | SMR, mm | EMR, mm | Xsmr, mm | Xemr, mm |
| 60/25-22/26 | 25 | 60 | 85 | 22 | 26 |
| 60/50-36/50 | 50 | 60 | 110 | 36 | 50 |
| 65/100-56/100 | 100 | 65 | 165 | 56 | 100 |
| 90/150-70/140 | 150 | 90 | 240 | 70 | 140 |
| 110/200-84/178 | 200 | 110 | 310 | 84 | 178 |
| 95/250-100/250 | 250 | 95 | 345 | 100 | 250 |
| 190/300-120/300 | 300 | 190 | 490 | 120 | 300 |
| 145/400-158/400 | 400 | 145 | 545 | 158 | 400 |
| 180/500-198/500 | 500 | 180 | 680 | 198 | 500 |
| 230/600-236/600 | 600 | 230 | 830 | 236 | 600 |
| 265/700-274/700 | 700 | 265 | 965 | 274 | 700 |
| 310/800-314/800 | 800 | 310 | 1110 | 314 | 800 |
| 345/900-352/900 | 900 | 345 | 1245 | 352 | 900 |
| 375/1000-392/1000 | 1000 | 375 | 1375 | 392 | 1000 |
RF6292Smart. Especificaciones
| Frecuencia de muestreo, exactitud, resolución | |
| Frecuencia de muestreo nominal (rango de trabajo completo), no menos de |
4000 perfiles/s |
| Frecuencia de muestreo máxima (modo ROI) |
sin ROI |
| Linealidad (error de medición), eje Z |
±0,01% del rango ¹ |
| Resolución, eje X | 1280 o 2560 puntos (valor programable) |
| Rango | MR, mm | SMR, mm | EMR, mm | Xsmr, mm | Xemr, mm |
| 70/5-24/24 | 5 | 70 | 80 | 24 | 24 |
| 80/15-40/44 | 15 | 80 | 95 | 40 | 44 |
| 95/25-70/81 | 25 | 95 | 120 | 70 | 81 |
| 135/35-90/105 | 35 | 135 | 170 | 90 | 105 |
| 170/45-110/130 | 45 | 170 | 215 | 110 | 130 |
| 170/75-146/194 | 75 | 170 | 245 | 146 | 194 |
| 220/90-200/256 | 90 | 220 | 310 | 200 | 256 |
| 355/120-302/376 | 120 | 355 | 575 | 302 | 376 |
| 455/170-400/500 | 170 | 455 | 625 | 400 | 500 |
| 550/225-500/624 | 225 | 550 | 775 | 500 | 634 |
Nota: ¹ - linealidad para la medición de altura en todo el campo de visión del escáner.
El funcionamiento de los escáneres se basa en el principio de triangulación óptica.
La radiación de un láser semiconductor se conforma mediante una lente en una línea y se proyecta sobre un objeto. La radiación dispersada por el objeto es captada por la lente y dirigida hacia un sensor de imagen CMOS bidimensional. La imagen del contorno del objeto así formada es analizada por un procesador de señal, que calcula la distancia al objeto (coordenada Z) para cada punto del conjunto a lo largo de la línea láser sobre el objeto (coordenada X). Los escáneres se caracterizan por la distancia base (inicio del rango), SMR, para la coordenada Z, el rango de medición (MR) para la coordenada Z, el rango de medición para la coordenada X al inicio de Z (Xsmr) y el rango de medición para la coordenada X al final de Z (Xemr).

Mediciones sin contacto de alta precisión:
- Perfil


- Dimensiones

- Reconocimiento

- Control

RF627Smart - Cree el escáner que desea.
El análisis, los cálculos, las mediciones y el control de tolerancias se realizan dentro del escáner según el algoritmo creado por el usuario.
Escáner RF627Smart. Vídeo de formación.
El análisis, los cálculos, las mediciones y el control de dimensiones se realizan directamente en el escáner según el algoritmo creado por el usuario.
Ejemplo de trabajo sincrónico de escáneres láser RF627 con tres longitudes de onda diferentes. Escaneo láser 3D del cable, control de forma y defectos.
Ejemplo de trabajo asíncrono de escáneres láser. Medición del diámetro exterior y la ovalidad de tubos mediante RF627-82/200-60/150.
Stand de demostración de escáneres láser RF625.
RF62X.(WAVE)-smrZ/MR-Xsmr/Xemr-M(R)-H-AK-EW-AC-lndO
| Símbolo | Descripción |
| X |
7Smart – escáner RF627Smart; 7BiSmart – escáner RF627BiSmart; 8Smart, 9Smart, 92Smart – RF628Smart, Escáneres RF629Smart y RF6292Smart respectivamente. |
| (WAVE) | Longitud de onda del láser. 660 nm – sin símbolo, 405 nm o 450 nm – BLUE, 808 nm – IR. |
| smrZ | Inicio del rango de medición para Z, mm. |
| MR | Rango de medición para Z, mm. |
| Xsmr | Rango de medición para la coordenada X al inicio del rango de medición para la coordenada Z, mm. |
| Xemr | Rango de medición de la coordenada X al final del rango de medición de la coordenada Z, mm. |
| M | Longitud del cable, m |
| R | Opción, cable para robot. |
| H | Calefactor integrado. |
| AK | Cuchilla de aire para ventanas. |
| EW | Ventanas de protección extraíbles. |
| AC(WC) |
AC - sistema de refrigeración por aire; WC - sistema de refrigeración por agua. NOTA. La opción WC incluye la opción AC de forma predeterminada. |
| lndO |
Versión del escáner Smart según los protocolos admitidos. Base - versión básica, por defecto contiene bloques inteligentes de extracción de primitivas de perfil, bloques inteligentes de su procesamiento matemático y estadístico, bloques inteligentes de transmisión/recepción de datos en forma de paquetes tcp y udp. Ind - Versión industrial, contiene bloques inteligentes del paquete “Base”, así como bloques inteligentes de transmisión/recepción de datos mediante protocolos industriales (EthernetIP, ModbusTCP) y bloques inteligentes de interacción con robots industriales. |
Ejemplo: RF627BLUE-70/50-30/42-5-Ind – Escáner con láser azul, smrZ - 70 mm, MR - 50 mm, Xsmr - 30 mm, Xemr - 42 mm, longitud de cable - 5 m, versión industrial.
Un escáner láser 2D —también denominado escáner de perfil láser o perfilómetro láser— es un dispositivo de medición sin contacto que captura el perfil transversal completo de un objeto en una sola pasada. En lugar de medir un único punto, proyecta una línea láser sobre la superficie y registra cómo se deforma esa línea a lo largo de la geometría del objeto.
El principio es la triangulación óptica: la línea láser se refleja en la superficie y es capturada por un sensor de imagen CMOS con un ángulo conocido. Un procesador integrado calcula la distancia a cada punto a lo largo de la línea, generando un perfil 2D de alta resolución con coordenadas X y Z. Cuando el escáner o el objeto se mueve, los perfiles sucesivos se apilan para formar una representación completa de la superficie 3D.
Los escáneres de la serie RF63x capturan hasta 58 000 perfiles por segundo, lo que los hace adecuados para la inspección en línea de alta velocidad sin ralentizar la producción.
Un escáner de perfil láser 2D captura una única sección transversal —midiendo la altura y la anchura a lo largo de la línea láser— para proporcionar datos sobre dimensiones, forma y características de la superficie dentro de ese plano.
Un escáner 3D construye un modelo volumétrico completo combinando múltiples perfiles 2D a medida que se mueve el objeto o el sensor, generando una nube de puntos para el análisis completo de la geometría de la superficie, la detección de defectos y la comparación CAD.
En la práctica: para el diámetro de tubos, la altura del cordón de soldadura o la inspección de perfiles a alta velocidad, un escáner láser 2D es la herramienta adecuada. Para geometrías 3D complejas —piezas forjadas, brazos de suspensión, superficies de forma libre— se necesita un enfoque 3D. Los escáneres RF62x y RF63x admiten ambos modos según la integración del sistema.
Un escáner de perfil láser 2D cubre una amplia gama de tareas dimensionales y geométricas. En una sola pasada de escaneado puede medir la forma y el contorno del perfil, anchura y altura, holgura y enrasado, ángulo y radio, diámetro exterior y ovalidad, posición del borde, geometría del cordón de soldadura y planitud de componentes planos.
Los escáneres RF62x Smart realizan estos cálculos directamente dentro del escáner según algoritmos definidos por el usuario, sin necesidad de controlador externo ni PC. Esto hace que el sistema sea autónomo y fácil de desplegar en líneas automatizadas.
Ambas tecnologías se basan en el mismo principio de triangulación óptica, pero sirven para tareas de medición diferentes.
A sensor de triangulación láser mide un único punto: devuelve la distancia desde el sensor hasta un punto concreto de la superficie del objeto. Esto lo hace ideal para mediciones de desplazamiento, posición, vibración y espesor cuando los datos punto a punto son suficientes. Los sensores de la serie Riftek RF603, por ejemplo, cubren rangos de funcionamiento desde 2 mm a 1 250 mm con un error de medición de hasta ±1 µm.
Un escáner láser 2D proyecta una línea láser completa en lugar de un punto, capturando simultáneamente cientos o miles de puntos de medición a lo largo de la sección transversal del objeto. Esto produce un perfil completo en una sola adquisición —dimensiones, forma y geometría— en lugar de un único valor de distancia.
La diferencia práctica: utilice un sensor de triangulación láser cuando necesite una medición rápida y precisa de un único punto de distancia o desplazamiento. Utilice un escáner de perfil láser 2D cuando necesite medir forma, anchura, contorno o detectar desviaciones de perfil a lo largo de la superficie.
La frecuencia de muestreo varía según el modelo y es uno de los principales criterios de selección en función de la velocidad de su aplicación:
- RF627Smart — 520 perfiles/s nominal, hasta 4 200 perfiles/s en modo ROI
- RF627BiSmart — 520 perfiles/s nominal, hasta 4 200 perfiles/s en modo ROI
- RF628Smart — 4 000 perfiles/s nominal, hasta 16 000 perfiles/s en modo ROI
- RF629Smart — 1 000 perfiles/s nominal, hasta 16 000 perfiles/s en modo ROI
- RF6292Smart — 4 000 perfiles/s nominal
- RF630 - 3400 perfiles/s nominal y hasta 58000 perfiles/s para resolución 1024 en ROI
- RF631 - 1900 perfiles/s nominal y hasta 26000 perfiles/s para resolución 2300 en ROI
El modo ROI (Region of Interest) limita el área activa del sensor a una zona de medición definida, lo que permite al escáner funcionar a la velocidad máxima sin procesar el fotograma completo. Para la mayoría de las aplicaciones de medición láser 2D en línea — control dimensional, inspección de perfiles, clasificación — incluso la frecuencia de muestreo básica de RF627Smart es suficiente. Los modelos de alta velocidad RF628Smart y RF629Smart están diseñados para líneas de producción de movimiento rápido en las que la captura de perfiles debe seguir el ritmo de la velocidad del transportador o de extrusión.
Los escáneres RF62x y RF63x están disponibles con tres longitudes de onda láser, y la elección correcta depende del material y del estado de la superficie del objeto que se mide.
660 nm (rojo) es la opción estándar y funciona bien para la mayoría de los materiales industriales — metales, plásticos, superficies mecanizadas y piezas pintadas. Ofrece un buen equilibrio entre potencia, resolución y coste.
405 nm o 450 nm (azul) se recomienda para superficies en las que el rendimiento del láser rojo se ve degradado: metales al rojo vivo o incandescentes, materiales orgánicos, caucho, madera y algunos plásticos translúcidos. La longitud de onda más corta no penetra en las superficies semitransparentes, lo que elimina la dispersión subsuperficial y produce un perfil más nítido y estable. Si mide acero laminado en caliente, tejido biológico o productos alimentarios, el láser azul es la mejor elección.
808 nm (IR) se utiliza para superficies que absorben la luz visible o cuando se requiere un haz láser invisible para el ojo humano por motivos de seguridad o de proceso. Es menos habitual, pero útil en aplicaciones específicas de manipulación de materiales y clasificación.
En caso de duda, contacte con los ingenieros de Riftek — la longitud de onda adecuada viene determinada por la reflectividad del material y la temperatura de la superficie, no por los requisitos de rango de medición o exactitud.
Sí, y esta es una de las ventajas clave de la serie RF62xSmart. El escáner contiene protocolos de comunicación integrados para la interacción directa con robots industriales y cobots, eliminando la necesidad de hardware de interfaz o controladores adicionales entre el escáner y el sistema robotizado.
Para la integración CNC, el escáner transmite datos de medición mediante Ethernet, Modbus TCP, Ethernet/IP o UDP — protocolos estándar compatibles con la mayoría de los controladores CNC y PLC. Los resultados de medición, las decisiones de tolerancia y las salidas de aceptación/rechazo pueden introducirse directamente en el bucle de control de la máquina para compensación durante el proceso o clasificación posterior al proceso.
El RF62xSmart se utiliza como escáner 2D para aplicaciones CNC, incluido el seguimiento de cordones de soldadura, la verificación del perfil de piezas y el control dimensional en línea en líneas de mecanizado y montaje. La variante específica RF627Smart-Weld está configurada específicamente para la integración con robots de soldadura, con funciones integradas para el seguimiento de la soldadura y la medición del cordón de soldadura.
Los escáneres RF627Smart transmiten datos mediante las siguientes interfaces:
- Ethernet / 1000 Mbps — interfaz base para todos los modelos
- Ethernet/IP y Modbus TCP — disponible en la versión Industrial (Ind), que permite la integración directa con PLCs y sistemas de automatización industrial
- UDP — para transmisión de datos de alta velocidad a sistemas de procesamiento externos
- RS422 — entradas de sincronización (3 canales) y un canal de salida para sincronización por encoder o disparo
- Salidas lógicas — para control directo de actuadores y señalización pasa/no pasa sin procesamiento externo
La versión Base incluye transmisión de datos TCP y UDP junto con bloques inteligentes de procesamiento de perfiles. La versión Ind añade compatibilidad con Ethernet/IP y Modbus TCP, además de bloques inteligentes específicos para la interacción con robots industriales.
Para la mayoría de las aplicaciones de automatización de fábrica y sistemas de medición láser CNC, la versión Ind es la opción adecuada. Si está desarrollando una integración personalizada con el SDK, la versión Base proporciona suficiente capacidad de interfaz.
El procesamiento en el escáner significa que los cálculos de medición, la evaluación de tolerancias y la lógica de salida se ejecutan directamente dentro de RF62xSmart — no en un PC o controlador externo.
En una configuración convencional, el escáner envía datos de perfil sin procesar a un ordenador externo para su procesamiento, lo que añade latencia, requiere hardware adicional y crea una dependencia de software externo para cada decisión de medición.
Con RF62xSmart, el usuario programa los algoritmos de medición directamente en el escáner. A continuación, este ejecuta el análisis de perfiles, aplica tolerancias y emite de forma autónoma decisiones pasa/no pasa o valores de medición. El resultado es una arquitectura de sistema más sencilla, menor latencia, menor coste de hardware y una implantación más fácil en entornos de automatización distribuida.
Los parámetros principales de selección son el rango de medición, la frecuencia de muestreo y la resolución del eje X. A continuación se ofrece una breve orientación sobre la serie:
RF627Smart es el modelo más versátil — amplio rango de distancias de medición Z desde 10 mm a 1 165 mm, 728 o 1 456 puntos por perfil, procesamiento inteligente integrado y protocolos industriales. El punto de partida adecuado para la mayoría de las aplicaciones estándar de sistemas de medición de perfiles 2D.
RF627BiSmart utiliza una configuración de doble cámara, que duplica la resolución X efectiva (hasta 2 912 puntos) y mejora el rendimiento en superficies con geometría compleja o bordes afilados. Adecuado para aplicaciones que requieren una mayor resolución lateral dentro del mismo rango que RF627Smart.
RF628Smart está optimizado para alta velocidad — hasta 16 000 perfiles/s — con una resolución en X ligeramente inferior (640 o 1 280 puntos). La elección adecuada cuando la velocidad de la línea de producción es la restricción principal.
RF629Smart combina alta velocidad (hasta 16 000 perfiles/s) con una resolución aumentada (1 280 o 2 560 puntos), por lo que resulta adecuado para objetos que se desplazan rápidamente cuando el detalle del perfil es importante.
RF6292Smart está diseñado para aplicaciones que requieren un gran campo de visión en X en relación con el rango en Z — útil cuando la línea láser debe cubrir una superficie amplia a una distancia de trabajo relativamente corta.
RF630 combina alta velocidad, hasta 58000 Hz, y alta resolución (2048 puntos)
RF631 combina alta velocidad, hasta 26000 Hz, muy alta resolución (4608 puntos) y una gran relación (<2,5…4) para los rangos X/Z
Si los modelos estándar no se ajustan a su geometría, los ingenieros de Riftek le ayudarán a configurar el rango, la longitud de onda y las opciones adecuados para su tarea de medición específica.
Los escáneres RF62x tienen grado de protección IP67, lo que significa que están totalmente protegidos contra la entrada de polvo y pueden soportar la inmersión temporal en agua. La carcasa está mecanizada en aluminio con ventanas ópticas de vidrio, diseñada para un funcionamiento a largo plazo en entornos industriales sin carcasas especiales.
Especificaciones ambientales adicionales:
- Resistencia a las vibraciones: 20 g / 10–1 000 Hz, probado en los tres ejes
- Resistencia al choque: 30 g / 6 ms
- Temperatura de funcionamiento: -20°C a +40°C de serie; -40°C a +40°C con opción de calentador integrado; -40°C a +120°C con sistema combinado de calentador y refrigeración
- Humedad: 5–95%, sin condensación
Las opciones de temperatura ampliada hacen que los escáneres RF62x sean adecuados para instalaciones exteriores, entornos de fundición y aplicaciones cerca de fuentes de calor. Está disponible un accesorio de cuchilla de aire para proteger la ventana en entornos polvorientos o contaminados. Para la mayoría de las condiciones estándar de fábrica y taller, el grado de protección IP67 básico y el rango de temperatura estándar son suficientes.
Sí. Riftek proporciona un SDK abierto para las series RF62x y RF63x, disponible con documentación completa y código fuente. El SDK permite a desarrolladores e integradores de sistemas crear aplicaciones de medición personalizadas, implementar canales de procesamiento de datos propietarios e integrar el escáner en entornos de software especializados más allá de lo que admiten los protocolos industriales estándar.
El SDK cubre la configuración del escáner, la adquisición de datos de perfil, la sincronización y el control de salida. Es adecuado para C/C++ y otros entornos utilizados habitualmente en automatización industrial y desarrollo de visión artificial.
La documentación, el código fuente y las actualizaciones de firmware están disponibles directamente en el sitio web de Riftek. Para proyectos de integración que requieran soporte de ingeniería de aplicaciones, los especialistas técnicos de Riftek pueden ayudar con la implementación del SDK y la configuración a nivel de sistema.