

-
RF603 — sensores universales con rangos de funcionamiento de 2 a 1250 mm.
RF603HS — sensores de alta velocidad;
RF609, RF609Rt, RF609-Wi-Fi — sondas láser;
RF600 — sensores de gran distancia base y largo alcance;
RF605 — sensores compactos. No se recomienda su pedido, ya que pronto se descatalogará;
RF602 — sensores supercompactos;
RF60i — sensores láser especializados para la medición de perfil y textura de pavimento.

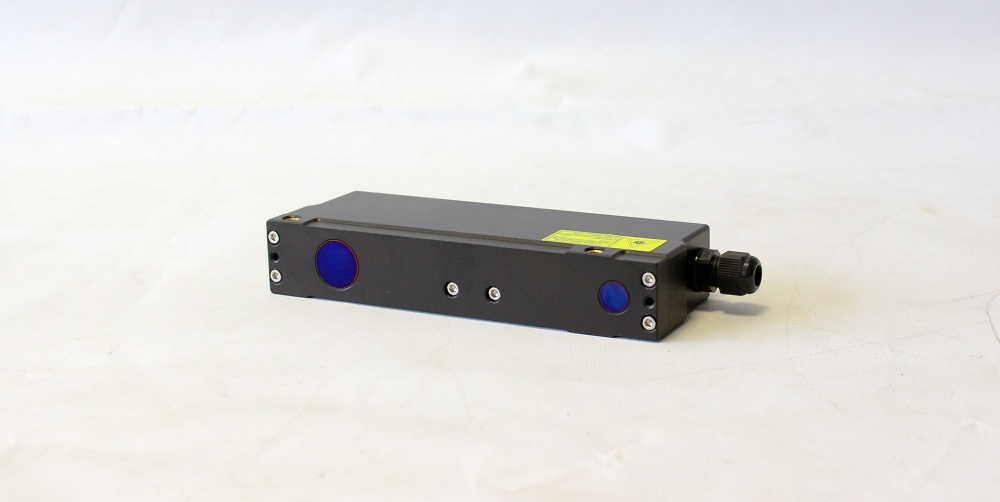
Serie RF603 – Sensores láser multiusos
- Disponible con diodos láser rojo o azul;
- Diferentes potencias de diodo para aplicaciones de interior o exterior;
- Binocular sensores para escaneo láser.


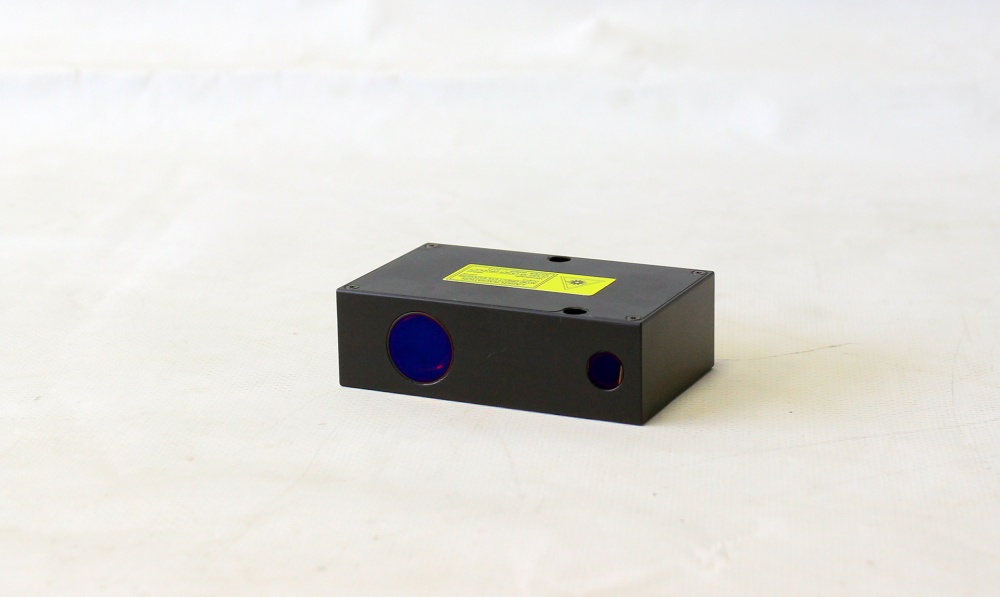
Serie RF602 – Sensores láser supercompactos
- Combinación única de dimensiones, prestaciones y rangos de funcionamiento
- Disponible con diodos láser ROJO y AZUL

Serie RF603HS – Sensores de triangulación de alta velocidad
- Sensor láser universal de alta velocidad en carcasa compacta
- Disponible en longitudes de onda de diodo rojo y azul
- Ideal para capturar eventos rápidos y para el perfilado de pavimentos

Serie RF609 (RF609Rt) – Sondas láser para inspección de orificios
- sensores especiales para la medición de la geometría de orificios

Serie RF600 – Sensores láser de largo alcance / gran base
- Rango de medición de hasta 2,5 m
- Diferentes distancias de offset para aplicaciones personalizadas
- Disponible en longitud de onda de diodo azul para la medición de objetos calientes

Serie RF605 – Sensores láser compactos
- sensores con una excelente relación precio/prestaciones

Serie RF60i – Sensores láser especializados para la medición de perfil y textura de pavimento
- punto láser redondo de <1 mm de diámetro
- alta resistencia a la radiación solar
- funcionamiento estable sobre superficies húmedas
Sensores de triangulación láser RF60x. Especificaciones
| Parámetro | Valor | ||||||||||||||
|
Interfaz de salida: |
|||||||||||||||
| digital |
RS232 (máx. 460,8 kbit/s) o RS485 (máx. 921,6 kbit/s) o RS232 y CAN V2.0B (máx 1Mbit/s) o Ethernet y (RS32 o RS485) |
||||||||||||||
| analógica | 4…20 mA (carga ≤ 500 Ω) o 0…10 V | ||||||||||||||
| Entrada de sincronización | 2,4 – 5 V (CMOS, TTL) | ||||||||||||||
| Salida lógica | funciones programadas, NPN: 100 mA máx.; 40 V máx. para la salida | ||||||||||||||
| Alimentación, V | 9 …36 | ||||||||||||||
| Consumo de energía, W | 1,5..2 | ||||||||||||||
|
Resistencia ambiental: |
|||||||||||||||
| Grado de protección | IP67 (solo para los sensores con conector de cable) | ||||||||||||||
| Vibración | 20g/10…1000Hz, 6 horas, para cada uno de los ejes XYZ | ||||||||||||||
| Choque | 30 g / 6 ms | ||||||||||||||
| Temperatura de funcionamiento, °C |
-10…+60, (-30…+60 para los sensores con calefactor integrado), (-30…+120 para los sensores con calefactor incorporado y carcasa de refrigeración por aire) |
||||||||||||||
| Luz ambiente admisible, lx | >30000 | ||||||||||||||
| Humedad relativa | 5-95% (sin condensación) | ||||||||||||||
| Temperatura de almacenamiento, °C | -20…+70 | ||||||||||||||
| Material de la carcasa | aluminio | ||||||||||||||
Sensores de triangulación láser RF603. Especificaciones
(sensores universales con rangos de funcionamiento de 2 a 1250 mm)| RF603- | R-X/4 | X/2 | X/5 | X/10 | X/15 | X/25 | X/30 | X/50 | X/100 | X/250 | X/500 | X/750 | X/1000 | X/1250 | |
| Distancia base X, mm | 39 | 15 | 15 | 15, 25, 60 | 15, 30, 65 | 25, 45, 80 | 35, 55, 95 | 45, 65, 105 | 60, 90, 140 | 80 | 125 | 145 | 245 | 260 | |
| Rango de medición, mm | 4 | 2 | 5 | 10 | 15 | 25 | 30 | 50 | 100 | 250 | 500 | 750 | 1000 | 1250 | |
| Linealidad, % | ±0,05 del rango | ±0,1 | |||||||||||||
| Resolución, % | 0,01 del rango (solo para la salida digital) | 0,02 | |||||||||||||
| Deriva por temperatura | 0,02% del rango/°C | ||||||||||||||
| Frecuencia de medición máx., Hz | 9400 | ||||||||||||||
| Fuente de luz: |
láser semiconductor rojo, longitud de onda de 660 nm o láser semiconductor UV de 405/450 nm de longitud de onda (versión BLUE) |
||||||||||||||
| modelo | RF603 | ||||||||||||||
| potencia de salida | ≤0,2 | ≤5 mW | |||||||||||||
| Clase de seguridad láser | 1 | 3R (IEC60825-1) | |||||||||||||
| modelo | RF603L |
|
|||||||||||||
| potencia de salida | ≤0,95 mW |
|
|||||||||||||
| Clase de seguridad láser | 2 (IEC60825-1) |
|
|||||||||||||
| modelo | RF603P | ||||||||||||||
| potencia de salida | ≤20 mW | ||||||||||||||
| Clase de seguridad láser | 3B (IEC60825-1) | ||||||||||||||
| Peso (sin cable), gramos | 100 | ||||||||||||||
Sensores de triangulación láser RF603HS. Especificaciones
(sensores de alta velocidad)| RF603HS- | X/2 | X/5 | X/10 | X/15 | X/25 | X/30 | X/50 | X/100 | X/250 | X/500 | X/750 | |||
| Distancia base X, mm | 15 | 15 | 15, 25, 60 | 15, 30, 65 | 25, 45, 80 | 35, 55, 95 | 45, 65, 105 | 60, 90, 140 | 80 | 125 | 145 | |||
| Rango de medición, mm | 2 | 5 | 10 | 15 | 25 | 30 | 50 | 100 | 250 | 500 | 750 | |||
| Frecuencia de medición máx., kHz | 70 | |||||||||||||
| Linealidad, % | ±0,1 (70 kHz), del rango | |||||||||||||
| Resolución, % | 0,01 (70 kHz), del rango | |||||||||||||
| Deriva por temperatura | 0,02% del rango/°C | |||||||||||||
| Fuente de luz |
láser semiconductor rojo, longitud de onda de 660 nm o láser semiconductor UV de 405/450 nm de longitud de onda (versión BLUE) |
|||||||||||||
| Potencia de salida | ≤4,8 mW | ≤20 mW | ≤80 mW | |||||||||||
| Clase de seguridad láser | 3R (IEC/EN 60825-1:2014) | 3B (IEC/EN 60825-1:2014) | ||||||||||||
| Peso (sin cable), gramos | 110 | |||||||||||||
Sensores de triangulación láser RF609 (RF609Rt). Especificaciones
(sensores especiales para la medición de la geometría de orificios)| RF609 (RF609Rt)- | 9/19 | 16/48 | |||||
| Diámetro de la carcasa del sensor láser, mm | 9 | 15 | |||||
| Rango de diámetros controlados, mm | 9.2...19 | 16...48 | |||||
| Profundidad de los orificios controlados, mm | bajo pedido | ||||||
| Distancia base del sensor láser, mm | 0,1 | 0,5 | |||||
| Rango de trabajo del sensor láser, mm | 5 | 16 | |||||
| Linealidad del sensor láser, % | ±0,05 del rango | ||||||
| Frecuencia de medición máx., Hz | 9400 | ||||||
| Fuente de luz | láser semiconductor rojo de 660 nm de longitud de onda para ambos modelos; láser semiconductor azul o UV de 450 o 405 nm de longitud de onda (versión BLUE) solo para el modelo 16/48 | ||||||
| Potencia de salida, mW | ≤1 | ||||||
| Clase de seguridad láser | 2 (IEC60825-1) | ||||||
| Material de la carcasa | aluminio | ||||||
| Entradas de sincronización (RF609), V | 2,4 – 24, disparador (entrada IN) | ||||||
| Entradas de sincronización (RF609Rt), V | disparo (entrada IN), encoder A-B (entradas IN y AL) | ||||||
| Alimentación, V | 9…36 | ||||||
| Consumo de energía, W | 1...1.5 | ||||||
| Peso (sin cable), RF609, gramos | 40 | 85 | |||||
| Peso (sin cable), RF609Rt, gramos | desde 900 | ||||||
Sensores de triangulación láser RF600. Especificaciones
(sensores de gran distancia base y de largo alcance)| RF600- | X/10 | X/30 | X/40 | X/100 | X/250 | X/500 | X/600 | X/1000 | X/1000 | X/1500 | X/2000 | X/2500 | |
| Distancia base X, mm | 230 | 300 | 330 | 500 | 230 | 300, 1000 | 230 | 380 | 1300 | 390 | 410 | 420 | |
| Rango de medición, mm | 10 | 30 | 40 | 100 | 250 | 500 | 600 | 1000 | 1000 | 1500 | 2000 | 2500 | |
| Linealidad, % | ±0,1 del rango | ||||||||||||
| Resolución, % | 0,01 del rango (solo para la salida digital) | 0,02 | |||||||||||
| Deriva por temperatura | 0,02% del rango/°C | ||||||||||||
| Frecuencia de medición máx., Hz | 9400 o 70000 | ||||||||||||
| Fuente de luz |
láser semiconductor rojo, longitud de onda de 660 nm o láser semiconductor UV de 405/450 nm de longitud de onda (versión BLUE) |
||||||||||||
| potencia de salida | ≤4,8 mW | ≤20 mW | |||||||||||
| Clase de seguridad láser | 3R (IEC60825-1) | 3B (IEC60825-1) | |||||||||||
| Peso (sin cable), gramos | 500 | ||||||||||||
Sensores de triangulación láser RF605. Especificaciones
(sensores compactos económicos)| RF605- | 25/50 | 45/100 | 65/250 | 105/500 | |
| Distancia base X, mm | 25 | 45 | 65 | 105 | |
| Rango de medición, mm | 50 | 100 | 250 | 500 | |
| Linealidad, % | ±0,1 del rango | ||||
| Resolución, % | 0,02 del rango | ||||
| Deriva por temperatura | 0,02% del rango/°C | ||||
| Frecuencia de muestreo máx., Hz | 2000 | ||||
| Fuente de luz | láser semiconductor rojo, longitud de onda de 660 nm | ||||
| Potencia de salida, mW | ≤0,95 mW | ||||
| Clase de seguridad láser | 2 (IEC60825-1) | ||||
| Peso (sin cable), gramos | 60 | ||||
Sensores de triangulación láser RF602. Especificaciones
(sensores supercompactos)| RF602- | 20/10 | 20/25 | 30/50 | 55/100 | 65/250 | 105/500 | |
| Distancia base X, mm | 20 | 20 | 30 | 55 | 65 | 105 | |
| Rango de medición, mm | 10 | 25 | 50 | 100 | 250 | 500 | |
| Linealidad, % | ±0,05 del rango | ±0,1 | |||||
| Resolución, % | 0,01 del rango | 0,02 | |||||
| Deriva por temperatura | 0,02% del rango/°C | ||||||
| Frecuencia de muestreo máx., Hz | 9400 | ||||||
| Fuente de luz |
láser semiconductor rojo, longitud de onda de 660 nm o láser semiconductor UV de 405 nm de longitud de onda (versión BLUE) |
||||||
| Potencia de salida, mW | ≤1 | ||||||
| Clase de seguridad láser | 2 (IEC60825-1) | ||||||
| Peso (sin cable), gramos | 40 | ||||||
Sensores de triangulación láser RF60i. Especificaciones
(medición de pavimento)| Modelo | RF603P | RF603P | RF607 | RF607 | RF607 | RF603Txt | |
| Distancia base X, mm | 125 | 245 | 190 | 210 | 230 | 30 | |
| Rango de medición, mm | 500 | 1000 | 500 | 200 | 250 | 30 | |
| Linealidad, % del rango | ±0,05 | ±0,03 | ±0,05 | ||||
| Resolución, % del rango | 0,01 (solo para la salida digital) | ||||||
| Deriva por temperatura | 0,02% del rango / °C | ||||||
| Frecuencia de medición máx., Hz | 9400 | 70000 | 9400 | ||||
| Fuente de luz | láser semiconductor rojo, longitud de onda de 660 nm | ||||||
| Potencia de salida, mW | <20 | <80 | <1 | ||||
| Clase de seguridad láser (IEC/EN 60825-1:2014) | 3B | 2 | |||||
| Forma del punto láser | elíptico | redondo | |||||
| Tamaño del punto láser “inicio-medio-final del rango”, mm | 1,7x3- 0,16x0,2- 3x5 | 1,6x2,5- 0,5x0,8- 1,6x3,5 | 0,9-1-0,9 | 0,8-0,7-0,6 | 0,8-0,7-0,5 | 0,06-0,025-0,06 | |

- Espesor

- Dimensiones del objeto

- Clasificación de objetos

- Excentricidad

- Perfilado

- Desplazamientos del objeto/objetivo

Escaneo láser de la superficie interior de los tubos mediante el sensor de triangulación RF609-9/19
Información de pedido para el sensor de triangulación láser RF603
RF603(BLUE)(L/P).F-X/D(R)-SERIAL-ANALOG-IN-AL-CC(90X)(R)-M-H-P-B
| Símbolo | Descripción |
| (BLUE) | Opción de láser azul (405/450 nm) |
| L/P | Clase de seguridad láser: L - Clase 2, P - Clase 3B |
| F | Frecuencia de medición máx., kHz (2 o 10) |
| X | Distancia base (inicio del rango), mm |
| D | Rango de medición, mm |
| (R) | Punto láser de forma redonda (véase p. 18,3) |
| SERIAL | El tipo de interfaz serie: 232 (RS232) o 485 (RS485); CAN o ET (Ethernet) |
| ANALOG | Atributo que indica la presencia de 4…20 mA ( I ) o 0…10 V ( U ) |
| IN | Presencia de entrada de disparo (entrada de sincronización) |
| AL | Señal de entrada/salida programada por el usuario |
| CC(90X)(R) |
Prensaestopas - CG, o conector de cable - CC (Binder 712, IP67) Nota 1: los sensores con interfaces CAN o Ethernet tienen 2 conectores o dos prensaestopas. Nota 2: opción 90(X) – conector de cable acodado (véase p. 18.4.) Nota 3: opción R – cable para robot |
| M | Longitud del cable, m |
| H | Sensor con calefactor incorporado |
| P | Sensor con carcasa protectora de refrigeración por aire (véase p. 18.1.) |
| B | Sensor con protección antisalpicaduras (véase p. 18,2) |
Ejemplo: RF603L.140/100R-232-I-IN-AL-24-CCR90A-3 – láser de Clase 2, distancia base – 140 mm, rango – 100mm, forma redonda del punto láser, puerto serie RS232, salida analógica de 4…20 mA, entrada de disparo y entrada AL disponibles, conector de cable, tipo acodado, posición “A”, cable para robot, longitud de cable de 3 m.
Información de pedido del sensor de triangulación láser RF603HS
RF603HS(BLUE).F-X/D(R)-SERIAL-ANALOG-IN-AL-CC(R)(90)-M-H-P-B
| Símbolo | Descripción |
| (BLUE) | Opción de láser azul (405 nm) |
| F | Frecuencia de muestreo máxima, 60 o 120 o 160 kHz. |
| X | Distancia base (inicio del rango), mm |
| D | Rango de medición, mm |
| (R) | Punto láser de forma redonda (véase p.18.3.) |
| SERIAL | El tipo de interfaz serie: (RS232 y Ethernet) – 232-ET o (RS485 y Ethernet) – 485- ET. |
| ANALOG | Atributo que indica la presencia de una salida analógica 0…10 V (U). |
| IN |
Señal programada por el usuario, que tiene varias finalidades:
1) Entrada de disparo (entrada de sincronización). |
| AL |
Señal programada por el usuario, que tiene varios propósitos. Puede utilizarse como: 1) Salida lógica (indicación de excentricidad fuera del rango). 2) Línea de sincronización mutua de dos o más sensores. 3) Línea de ajuste de cero por hardware. 4) Interruptor láser por hardware ON/OFF. 5) Entrada Encoder_B. 6) Entrada de línea de estado. 7) Entrada para reinicio de Ethernet. |
| CC(90X)(R) |
Prensaestopas - CG, o conector de cable - CC (Binder 712, IP67). Nota 1: opción 90(X) – conector de cable acodado (véase p. 18.4.). Nota 2: opción R – cable para robot. |
| M | Longitud del cable, m |
| H | Sensor con calefactor incorporado |
| P | Sensor con carcasa protectora de refrigeración por aire (véase p.18.1) |
| B | Sensor con protección antisalpicaduras (véase p.18.2.) |
Ejemplo: RF603HS.60-140/100R-232-ET-U-IN-AL-24-CCR90A-3 – frecuencia de muestreo de 60 kHz, distancia base – 140 mm, rango – 100 mm, punto láser de forma redonda, puerto serie RS232 y Ethernet, salida analógica 0…10 V, entrada de disparo y entrada AL disponibles, conector de cable, tipo angular, posición “A”, cable para robot, longitud de cable de 3 m.
Información de pedido del sensor de triangulación láser RF609 y RF609Rt
RF609(Rt)(BLUE)-X/D-L-SERIAL-ANALOG--M
| Símbolo | Descripción |
| Rt | Sonda con anillo colector integrado. |
| (BLUE) | Opción de láser azul (405 nm o 450 nm). Solo para sondas 16/48. |
| X | Diámetro mínimo controlado, mm. |
| D | Diámetro máximo controlado (cuando la sonda se sitúa a lo largo del eje del orificio), mm. |
| L | Longitud de la sonda (se requiere consulta previa con el fabricante). |
| SERIAL | Tipo de interfaz serie para RF609Rt: 232 (RS232) o 485 (RS485) |
| ANALOG | Atributo que indica la presencia de salida analógica para el RF609Rt: 4…20 mA (I) o 0…10 V (U). |
| M | Longitud de cable, m. |
Ejemplo: RF609Rt-9/19-100-232-I-3 – Sonda con anillo colector integrado, láser semiconductor rojo, rango de diámetros controlados - 9...19 mm, longitud de la sonda - 100 mm, puerto serie RS232, salida analógica 4…20 mA, longitud del cable - 3 m.
Información de pedido para el sensor de triangulación láser RF600
RF600(BLUE).F-X/D(R)-SERIAL-ANALOG-IN-AL-CC(90X)(R)-M-H
| Símbolo | Descripción |
| (BLUE) | Opción de láser azul (405/450 nm) |
| F | Frecuencia de medición máx., kHz (10 o 70) |
| X | Distancia base (inicio del rango), mm |
| D | Rango de medición, mm |
| (R) | Punto láser de forma redonda |
| SERIAL | El tipo de interfaz serie: 232 (RS232) o 485 (RS485); CAN o ET (Ethernet) |
| ANALOG | Atributo que indica la presencia de 4…20 mA ( I ) o 0…10 V ( U ) |
| IN | Presencia de entrada de disparo (entrada de sincronización) |
| AL | Señal de entrada/salida programada por el usuario |
| CC(90X)(R) |
Prensaestopas - CG, o conector de cable - CC (Binder 712, IP67) Nota 1: los sensores con interfaces CAN o Ethernet tienen 2 conectores o dos prensaestopas. Nota 2: opción 90(X) – conector de cable acodado Nota 3: opción R – cable para robot |
| M | Longitud del cable, m |
| H | Sensor con calefactor incorporado |
Ejemplo: RF600.10-380/1000-232-I-IN-AL-CCR90A-3 – Sensor RF600, frecuencia de medición máx. – 9,4 kHz, distancia de base – 380 mm, rango – 1000 mm, puerto serie RS232, salida analógica 4…20 mA, entrada trigger y entrada AL disponibles, conector de cable, tipo acodado, posición “A”, cable para robot, longitud de cable de 3 m.
Información de pedido del sensor de triangulación láser RF605
RF605-X/D-SERIAL-ANALOG-IN-AL- CC(R)-M
| Símbolo | Descripción |
| X | Distancia base (inicio del rango), mm |
| D | Rango de medición, mm |
| SERIAL | Tipo de interfaz serie: RS232 - 232, o RS485 - 485 |
| ANALOG | Atributo que indica la presencia de 4…20 mA ( I ) o 0…10V ( U ) |
| IN | Presencia de entrada de disparo (entrada de sincronización) |
| AL |
Señal programada, que tiene triple propósito. Puede utilizarse como 1) salida lógica; 2) línea de sincronización mutua de dos o más sensores 3) línea de ajuste de cero por hardware |
| CC(R) |
Prensaestopas - CG, o conector de cable - CC (Binder 702, IP67) Nota 1: opción R – cable para robot |
| M | Longitud del cable, m |
Ejemplo: RF605-105/500-232-I-IN-CG-3 –distancia base – 105 mm, rango – 500 mm, puerto serie RS232, salida analógica de 4…20mA, entrada de disparo disponible, prensaestopas, longitud de cable de 3 m.
Información de pedido del sensor de triangulación láser RF602
RF602(BLUE)-X/D-SERIAL-ANALOG-IN-AL--M
| Símbolo | Descripción |
| X | Distancia base (inicio del rango), mm |
| D | Rango de medición, mm |
| SERIAL | El tipo de interfaz serie: 232 (RS232) o 485 (RS485) |
| ANALOG | Atributo que indica la presencia de salida analógica: 4…20 mA (I) o 0…10 V (U) |
| IN | Entrada de sincronización |
| AL | Señal de entrada/salida programable por el usuario |
| (BLUE) | Opción de láser azul (405 nm o 450 nm) |
| M | Longitud del cable, m |
Ejemplo: RF602-65/250-232-I-IN-AL-3 – láser rojo, distancia base - 65 mm, rango de medición - 250 mm, puerto serie RS232, salida analógica 4…20 mA, entrada de sincronización y salida AL disponibles, longitud de cable - 3 m.
Información de pedido del sensor de triangulación láser RF60i
RF60i-X/D-SERIAL-ANALOG-IN-AL-CC(90X)(R)-M-H-P-B
| Símbolo | Descripción |
| i | Índice: 3P o 7 o 3Txt |
| X | Distancia base (inicio del rango), mm |
| D | Rango de medición, mm |
| SERIAL |
El tipo de interfaz serie: (232 (RS232) o 485 (RS485)) y (ET (Ethernet)) |
| ANALOG | Atributo que indica la presencia de 4…20 mA ( I ) o 0…10 V ( U ) |
| IN | Sensor con entrada de disparo (entrada de sincronización) |
| AL | Señal de entrada/salida programada por el usuario |
| CC(90X)(R) |
Prensaestopas - CG, o conector de cable - CC (Binder 712, IP67) Nota 1: los sensores con interfaz Ethernet tienen 2 conectores o dos prensaestopas. Nota 2: opción 90X – conector de cable angular (véase. p. 18,3). Nota 3: opción R – cable para robot |
| M | Longitud del cable, m |
| H | Sensor con calefactor incorporado |
| P | Sensor en carcasa de protección con sistema de refrigeración por aire (véase p. 18.1.) |
| B | Sensor con protección antisalpicaduras (véase p. 18,2) |
Ejemplo: RF603P-125/500-232-I-IN-AL-CCR90A-3 – sensor láser para la medición del perfil y la textura del pavimento RF603P, distancia base - 125 mm, rango de medición - 500 mm, puerto serie RS232, salida analógica 4…20 mA, entrada de disparo y entrada AL disponibles, conector de cable, tipo angular, posición “A”, cable para robot, longitud de cable de 3 m.
Un sensor de triangulación láser es un dispositivo de medición sin contacto que determina la distancia a la superficie de un objeto analizando la posición de un punto láser reflejado sobre un detector interno. El principio de funcionamiento es sencillo: un láser semiconductor proyecta un punto enfocado sobre la superficie objetivo. La luz reflejada es recogida por una lente y dirigida a una matriz CCD lineal situada a un ángulo conocido respecto al eje del láser. A medida que cambia la distancia al objeto, el punto se desplaza a lo largo de la matriz — y un procesador de señal calcula la distancia exacta a partir de ese desplazamiento.
El resultado es un valor preciso de distancia o desplazamiento de un solo punto, entregado en tiempo real, sin ningún contacto mecánico con la superficie. Los sensores Riftek RF60x proporcionan esta medición con una linealidad de hasta ±0,05% del rango y frecuencias de muestreo de hasta 70 kHz, según el modelo.
Los sensores de triangulación láser se utilizan siempre que se requiere medición sin contacto de posición, desplazamiento, espesor, vibraciones o perfil de superficie — desde entornos de mecanizado de precisión hasta líneas de producción automatizadas e inspección de superficies de carretera.
Ambas tecnologías utilizan la triangulación óptica como principio de funcionamiento, pero resuelven problemas de medición fundamentalmente diferentes.
Un sensor de triangulación láser mide un solo punto. Devuelve un valor de distancia por ciclo de medición — la distancia desde el sensor hasta un punto de la superficie del objeto. Esto lo convierte en la herramienta adecuada para la medición de desplazamiento, posición, vibraciones, espesor y nivel, cuando se necesitan datos rápidos y exactos desde una ubicación definida.
A escáner láser 2D proyecta una línea láser completa en lugar de un punto, capturando simultáneamente cientos o miles de mediciones de distancia a través de la sección transversal del objeto. La salida es un perfil completo — forma, anchura, altura, contorno — en lugar de un único valor. Cuando el objeto o el escáner se mueve, los perfiles sucesivos se combinan en un modelo de superficie 3D.
La regla práctica: si necesita saber a qué distancia está la superficie, utilice un sensor de triangulación láser. Si necesita saber qué forma tiene la superficie, utilice un escáner láser 2D. En muchos sistemas de producción, ambas tecnologías se utilizan conjuntamente — sensores de triangulación para un control rápido basado en puntos, escáneres 2D para la verificación de geometría y perfil.
El rango de parámetros medibles es más amplio de lo que sugiere el nombre. Los sensores de triangulación láser Riftek RF60x se utilizan para:
- Desplazamiento y posición — seguimiento del movimiento o la posición de un objetivo con respecto a una referencia fija
- Dimensiones — medición de la longitud, la altura, el escalón o el espesor de componentes, incluidas láminas y películas delgadas
- Perfil de superficie — creación de un perfil 1D de una superficie mediante el escaneado con el sensor o el desplazamiento del objeto
- Excentricidad y vibraciones — detección de la excentricidad radial o axial de piezas giratorias, medición de la amplitud y la frecuencia de las vibraciones
- Clasificación — detección de la presencia, la altura o la posición de objetos en un transportador para la clasificación automatizada
- Niveles de líquidos y materiales a granel — medición de nivel sin contacto en depósitos, tolvas y recipientes abiertos
- Deformación — monitorización de la deflexión estructural o la dilatación térmica bajo carga
La serie de sondas láser RF609 amplía esta capacidad a la medición del diámetro interior de orificios desde 9 mm, lo que hace que la tecnología de triangulación sea aplicable a tareas de inspección de orificios a las que los sensores externos estándar no pueden acceder.
La línea RF60x cubre un rango excepcionalmente amplio — desde 2 mm hasta 2 500 mm — distribuido en series de modelos especializadas:
RF603 — la serie universal. 26 modelos que cubren rangos desde 2 mm hasta 1 250 mm. Linealidad ±0,05% del rango, frecuencia de muestreo 9,4 kHz. Disponible con láser rojo o azul. La elección estándar para la mayoría de las aplicaciones de medición industrial.
RF603HS — versión de alta velocidad de RF603. Los mismos rangos de medición (2 mm a 1 250 mm), pero con frecuencias de muestreo de hasta 70 kHz. Diseñada para capturar eventos rápidos, vibraciones y procesos de producción de alta velocidad.
RF602 — sensores supercompactos (39,5 × 30,5 × 17 mm, 40 g) para rangos desde 10 mm hasta 500 mm. Linealidad ±0,05%, frecuencia de muestreo 9,4 kHz. Se utilizan cuando el espacio de instalación es la limitación principal.
RF600 — sensores de base grande y largo alcance que cubren de 10 mm a 2 500 mm. Cuerpo del sensor 170 × 61 × 31 mm, 500 g. Diseñados para la medición remota de objetos grandes, superficies calientes y aplicaciones en exteriores.
RF609 / RF609Rt — sondas láser para la medición del diámetro interior. Diámetro del cuerpo del sensor desde 9 mm, medición de orificios de 9,2 mm a 48 mm de diámetro. Exactitud ±2 µm.
RF60i — sensores especializados para la medición del perfil del pavimento y la textura de la superficie de la carretera. Alta resistencia a la radiación solar, funcionamiento estable sobre superficies húmedas, frecuencia de medición de hasta 70 000 Hz.
RF605 — sensores compactos para rangos de 50 mm a 500 mm. Ya no se recomiendan para nuevos proyectos, ya que esta serie se está eliminando progresivamente.
RF603 y RF603HS comparten la misma carcasa, peso y rangos de medición — de 2 mm a 1 250 mm — y visualmente son casi idénticos. La diferencia clave es la frecuencia de muestreo y la especificación de linealidad correspondiente.
RF603 mide hasta 9,4 kHz con una linealidad de ±0,05% del rango. Esto es suficiente para la gran mayoría de tareas de medición industrial — control dimensional, monitorización del desplazamiento, medición de nivel y escaneado de perfiles a velocidades de producción estándar.
RF603HS mide hasta 70 kHz — aproximadamente 8 veces más rápido — con una linealidad de ±0,1% del rango a velocidad máxima. Esto lo convierte en la elección adecuada cuando el objetivo de medición se mueve rápido, vibra o cuando el evento que se captura es breve: líneas de extrusión de alta velocidad, análisis de vibraciones, perfilado de superficies de carretera desde un vehículo en movimiento o cualquier aplicación en la que 9,4 kHz sea insuficiente para capturar la dinámica del proceso.
La contrapartida es la linealidad: RF603HS a 70 kHz está especificado en ±0,1% frente a ±0,05% para RF603. Si su aplicación no requiere alta velocidad, RF603 ofrece mejor exactitud a menor coste.
El RF609 es una sonda láser especializada diseñada para una tarea que los sensores de triangulación externos estándar no pueden realizar: medir el diámetro interior y la geometría de agujeros, orificios y tubos desde el interior.
El cuerpo de la sonda es cilíndrico — de 9 mm o 15 mm de diámetro según el modelo — lo que permite insertarla en orificios y medir la superficie interior girando alrededor del eje del orificio. Cubre diámetros interiores de 9,2 mm a 48 mm con una exactitud de medición de ±2 µm y una frecuencia de muestreo de 9,4 kHz.
La variante RF609Rt incluye un anillo rozante integrado, que permite una rotación continua de 360° sin enrollamiento del cable — esencial para la inspección completamente automatizada del diámetro interior integrada en líneas de producción o máquinas CNC.
Utilice el RF609 cuando necesite una medición sin contacto del diámetro del orificio, la ovalidad o el perfil de la superficie interior — en aplicaciones como orificios mecanizados de precisión, orificios de cilindros hidráulicos, cuerpos de inyectores o cualquier cavidad cilíndrica en la que un sensor externo no tenga línea de visión hacia la superficie que se va a medir.
La mayoría de los sensores RF60x están disponibles en versiones con láser rojo (660 nm) y azul (405/450 nm). La elección depende del material y de las condiciones de la superficie del objetivo de medición.
Láser rojo (660 nm) es la opción estándar y funciona bien en la mayoría de los materiales industriales: metales, plásticos, cerámica, superficies pintadas y piezas mecanizadas. Es la elección predeterminada adecuada salvo que el material presente un reto específico.
Láser azul (405/450 nm) se recomienda en tres situaciones. En primer lugar, para materiales orgánicos y semitransparentes — caucho, madera, productos alimentarios, tejido biológico — donde un láser rojo penetra bajo la superficie y devuelve una señal difusa e inestable. La longitud de onda azul, más corta, se refleja limpiamente en la capa superficial sin dispersión subsuperficial. En segundo lugar, para superficies metálicas al rojo vivo o incandescentes, donde el espectro de emisión térmica se solapa con la longitud de onda del láser rojo y degrada la relación señal-ruido; el láser azul está lo suficientemente alejado del pico de emisión como para permanecer estable. En tercer lugar, para algunos plásticos y revestimientos translúcidos donde la reflexión superficial con láser rojo es insuficiente.
Si su aplicación implica alguna de estas condiciones, especifique la opción BLUE al realizar el pedido. Para superficies metálicas y opacas estándar en un entorno de fábrica, la versión con láser rojo es suficiente y normalmente más rentable.
Los sensores RF60x proporcionan salidas tanto digitales como analógicas, lo que los hace compatibles con una amplia gama de sistemas de control industrial y equipos de adquisición de datos.
Interfaces digitales:
- RS232 (hasta 460,8 kbit/s)
- RS485 (hasta 921,6 kbit/s)
- CAN V2.0B (hasta 1 Mbit/s)
- Ethernet i
Salidas analógicas:
- 4–20 mA (carga ≤ 500 Ω)
- 0–10 V
E/S adicionales:
- Entrada de sincronización (disparo) — CMOS/TTL, 2,4–5 V
- Salida lógica programable — NPN, 100 mA máx., 40 V máx. — configurable para alarma de rango, ajuste de cero, sincronización mutua de varios sensores o control hardware de encendido/apagado del láser
Para la integración con PLC, la salida analógica es la vía más sencilla. Para frecuencias de datos más altas o configuraciones en red, Ethernet y RS485 son las opciones preferidas. La interfaz CAN está disponible para aplicaciones en entornos de ensayo de automoción o sistemas embebidos donde los buses CAN son estándar.
El tipo de interfaz se especifica en el momento del pedido y forma parte del código de modelo.
Sí. La serie RF60x está diseñada para un funcionamiento de grado industrial, incluidos entornos exigentes en exteriores y con alta contaminación.
Clasificaciones ambientales estándar en toda la serie:
- Protección de la carcasa: IP67 (estanco al polvo, protegido contra inmersión temporal) para sensores con conector de cable
- Resistencia a las vibraciones: 20 g / 10–1 000 Hz, probado durante 6 horas en cada uno de los tres ejes
- Resistencia al choque: 30 g / 6 ms
- Temperatura de funcionamiento: -10°C a +60°C estándar; -30°C a +60°C con opción de calefactor integrado; -30°C a +120°C con calefactor y carcasa de refrigeración por aire
- Rechazo de la luz ambiental: hasta 30 000 lux — suficiente para la mayoría de condiciones interiores y exteriores a la sombra
- Material de la carcasa: aluminio
Para aplicaciones en exteriores con exposición solar directa —como el perfilado de superficies de carretera—, la serie RF60i está diseñada específicamente con alta resistencia a la radiación solar y funcionamiento estable en superficies húmedas o reflectantes. Los sensores RF60i han sido probados para funcionar desde vehículos en movimiento a velocidades que requieren frecuencias de medición de hasta 70 000 Hz.
Para entornos de fundición y de alta temperatura, la opción de carcasa de refrigeración por aire (sufijo P en el código de modelo) permite funcionar cerca de objetos calientes y a temperaturas ambientales elevadas sin dañar el sensor.
El RF60i es una subserie especializada dentro de la familia RF60x, desarrollada específicamente para la medición del perfil del pavimento, el análisis de la textura de la superficie de la carretera y aplicaciones exteriores similares en las que los sensores estándar están limitados por la interferencia solar y las condiciones de la superficie.
Diferencias clave respecto al RF603 estándar:
Resistencia a la radiación solar. Los sensores RF60i están diseñados para funcionar bajo luz solar directa sin degradación de la señal, una condición que comprometería a los sensores industriales estándar no optimizados para altos niveles de luz ambiental.
Geometría del punto láser. Los modelos RF60i incluyen variantes con un punto láser redondo de menos de 1 mm de diámetro, optimizado para la medición de textura, donde la forma del punto afecta directamente a la resolución espacial del detalle de la superficie capturado.
Frecuencia de medición. Los modelos RF607 de la serie RF60i funcionan hasta 70 000 Hz, algo esencial para el perfilado de carreteras desde un vehículo en movimiento, donde el sensor debe capturar miles de puntos de superficie por segundo para resolver la textura y las roderas a velocidades de autopista.
Estabilidad en superficies húmedas. Los sensores RF60i mantienen un funcionamiento estable sobre asfalto y hormigón húmedos, donde las reflexiones especulares de las películas de agua degradan la señal en sensores estándar.
La serie RF60i incluye tres tipos de modelos: RF603P y RF607 para la medición de perfiles en rangos de hasta 1 000 mm, y RF603Txt para medición de textura de alta resolución con un rango de 30 mm y un tamaño de punto de hasta 25 µm en el rango medio.
La selección se reduce a cuatro parámetros: rango de medición, exactitud y velocidad requeridas, limitaciones físicas de instalación y condiciones de la superficie.
Rango de medición determina la serie del modelo base. Para rangos de hasta 500 mm en un factor de forma compacto, RF602 es la opción más eficiente en cuanto a espacio. Para rangos de hasta 1 250 mm con exactitud estándar, RF603 es la opción universal. Para rangos superiores a 1 250 mm — hasta 2 500 mm — RF600 es la única opción de la serie.
Requisitos de velocidad determinan si RF603 (hasta 9,4 kHz) es suficiente o si se necesita RF603HS (hasta 70 kHz). Si su proceso se mueve más rápido de lo que un sensor estándar puede seguir — extrusión de alta velocidad, medición de vibraciones, clasificación rápida — RF603HS es la opción correcta a pesar de su linealidad ligeramente inferior a la velocidad máxima.
Espacio de instalación es importante cuando las ubicaciones de montaje son limitadas. RF602, con 39,5 × 30,5 × 17 mm y 40 g, es la opción más compacta de la serie. Para la medición de orificios interiores, las sondas RF609 con diámetro de cuerpo desde 9 mm son la única solución aplicable.
Superficie y entorno determinan la longitud de onda del láser (rojo frente a azul) y si se necesitan opciones de protección — calefactor integrado, carcasa con refrigeración por aire, protector contra salpicaduras —. Para aplicaciones en exteriores o en carreteras, RF60i es la opción especializada.
Si su aplicación queda fuera de los parámetros estándar — geometría inusual, temperatura extrema, requisitos de integración especializados — los ingenieros de Riftek configuran los sensores según especificaciones específicas de la tarea. Contacte con nuestro equipo técnico indicando su rango de medición, material objetivo, exactitud requerida y restricciones de instalación para identificar la configuración óptima.