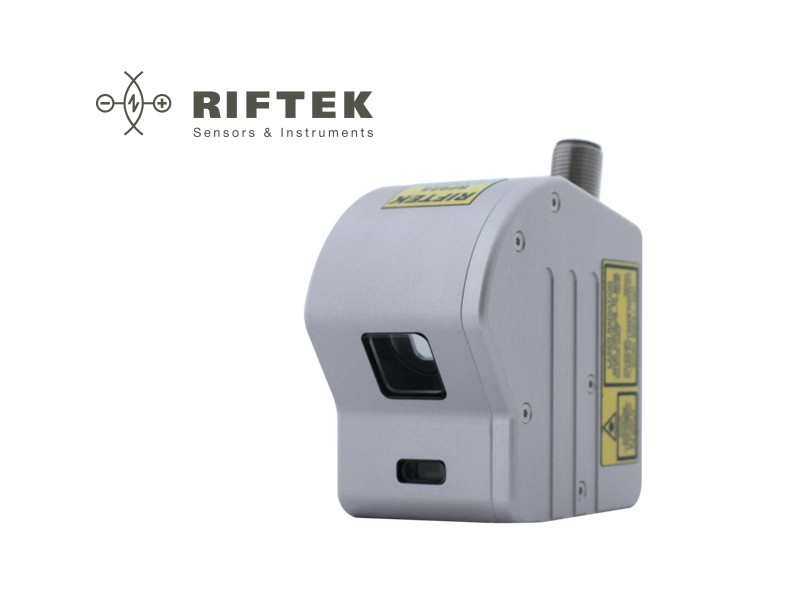


En RF627Smart l'analyse, les calculs, les mesures et le contrôle des tolérances sont effectués directement à l'intérieur du scanner selon l'algorithme créé par l'utilisateur. Les résultats de mesure peuvent être transmis via différents protocoles (Ethernet/IP, Modbus TCP, UDP), ainsi qu'aux sorties logiques du scanner afin de commander les actionneurs et de notifier la conformité du produit.
De plus, Smart les scanners (profilomètres) intègrent des protocoles d'interaction avec divers robots industriels et cobots, permettant d'intégrer les scanners dans les systèmes d'automatisation sans avoir à acheter d'équipement supplémentaire.
-
RF627Smart — profilomètres avec fonctions de mesure intégrées et protocoles industriels ;
RF627BiSmart — profilomètres à double caméra avec fonctions de mesure intégrées et protocoles industriels ;
RF628Smart — profilomètres haute vitesse ;
RF629Smart — profilomètres haute vitesse à résolution accrue ;
RF6292Smart — profilomètres haute vitesse avec résolution accrue et rapport « longueur de la ligne laser/plage » augmenté ;
RF627Smart-Weld — profilomètres pour robots de soudage avec fonctions intégrées de suivi et de mesure du cordon de soudure ;
RF627AVIKScanSmart — profilomètres portatifs pour le contrôle de la géométrie des soudures.

RF627Smart —


RF627BiSmart—

RF628Smart —

RF629Smart —

RF6292Smart —
Scanner laser 2D RF62x. Spécifications
RF62x Données techniques de base
| Laser | |
|
660 nm ou 405 nm ou 450 nm 808 nm Classe 2M selon IEC/EN 60825-1:2014 ou Classe 3B sur demande |
|
| Interface | |
| De base | Ethernet / 1000 Mbps |
| Entrées de synchronisation | RS422, 3 canaux |
| Entrée matérielle marche/arrêt du laser | 1 |
| Sorties | RS422, 1 canal |
| Alimentation | 9...30 V ou 12...36 V pour les scanners avec laser Blue |
| Consommation électrique, max. |
RF627Smart - 6 W (sans réchauffeur intégré) RF627BiSmart - 11 W RF628Smart - 17 W RF629Smart et RF6292Smart - 17 W |
| Résistance environnementale | |
| Indice de protection | IP67 |
| Vibrations | 20 g / 10...1000 Hz, 6 heures pour chacun des axes XYZ |
| Choc | 30 g/6 ms |
| Température ambiante de fonctionnement, °C |
-20...+40, ou -40...+40 pour les scanners avec réchauffeur intégré, ou -40...+120 pour les scanners avec réchauffeur et système de refroidissement intégrés |
| Humidité relative | 5-95 % (sans condensation) |
| Température de stockage, °C | -20...+70 |
| Matériau du boîtier/des fenêtres | aluminium/verre |
RF627Smart. Spécifications
| Fréquence d'échantillonnage, exactitude, résolution | |
| Fréquence d'échantillonnage nominale (plage de travail complète), pas moins de | 520 profils/s |
| Fréquence d'échantillonnage maximale (mode ROI) | 4200 profils/s |
| Linéarité (erreur de mesure), axe Z | ±0,01% de la plage (mode standard)¹ |
| Résolution, axe X | 728 ou 1456 points (valeur programmable) |
| Plage | MR, mm | SMR, mm | EMR, mm | Xsmr, mm | Xemr, mm |
| 25/10-8/11 | 10 | 25 | 35 | 8 | 11 |
| 65/25-20/22 | 25 | 65 | 90 | 20 | 22 |
| 75/50-30/41 | 50 | 75 | 125 | 30 | 41 |
| 70/100-48/82 | 100 | 70 | 170 | 48 | 82 |
| 70/150-58/122 | 150 | 70 | 220 | 58 | 122 |
| 95/150-53/106 | 150 | 95 | 245 | 53 | 106 |
| 82/200-60/150 | 200 | 82 | 282 | 60 | 150 |
| 90/250-65/180 | 250 | 90 | 340 | 65 | 180 |
| 180/250-170/278 | 250 | 180 | 430 | 170 | 278 |
| 190/300-160/300 | 300 | 190 | 490 | 160 | 300 |
| 220/300-203/330 | 300 | 220 | 520 | 203 | 330 |
| 260/400-210/400 | 400 | 260 | 660 | 210 | 400 |
| 325/500-268/500 | 500 | 325 | 825 | 268 | 500 |
| 400/600-320/600 | 600 | 400 | 1000 | 320 | 600 |
| 475/700-374/700 | 700 | 475 | 1175 | 374 | 700 |
| 545/800-425/800 | 800 | 545 | 1345 | 425 | 800 |
| 615/900-480/900 | 900 | 615 | 1515 | 480 | 900 |
| 690/1000-535/1000 | 1000 | 690 | 1690 | 535 | 1000 |
| 620/1165-430/1010 | 1165 | 620 | 1785 | 430 | 1010 |
RF627BiSmart. Spécifications
| Fréquence d'échantillonnage, exactitude, résolution | |
| Fréquence d'échantillonnage nominale (plage de travail complète), pas moins de |
520 profils/s |
| Fréquence d'échantillonnage maximale (mode ROI) |
4200 profils/s |
| Linéarité (erreur de mesure), axe Z |
±0,01% de la plage¹ |
| Résolution pour le profil combiné, axe X | 1456 ou 2912 points (valeur programmable) |
| Plage | MR, mm | SMR, mm | EMR, mm | Xsmr, mm | Xemr, mm |
| 27/10-8/11 | 10 | 27 | 37 | 8 | 11 |
| 65/25-20/22 | 25 | 65 | 90 | 20 | 22 |
| 75/50-30/41 | 50 | 75 | 125 | 30 | 41 |
| 70/100-48/82 | 100 | 70 | 170 | 48 | 82 |
| 70/150-58/122 | 150 | 70 | 220 | 58 | 122 |
| 95/150-53/106 | 150 | 95 | 245 | 53 | 106 |
| 82/200-60/150 | 200 | 82 | 282 | 60 | 150 |
RF628Smart. Spécifications
| Fréquence d'échantillonnage, exactitude, résolution | |
| Fréquence d'échantillonnage nominale (plage de travail complète), pas moins de |
4000 profils/s |
| Fréquence d'échantillonnage maximale (mode ROI) |
16000 profils/s |
| Linéarité (erreur de mesure), axe Z |
±0,01% de la plage¹ |
| Résolution, axe X | 640 ou 1280 points (valeur programmable) |
| Plage | MR, mm | SMR, mm | EMR, mm | Xsmr, mm | Xemr, mm |
| 65/10-11/12 | 10 | 65 | 75 | 11 | 12 |
| 75/25-20/22 | 25 | 75 | 100 | 20 | 22 |
| 90/50-32/44 | 50 | 90 | 140 | 32 | 44 |
| 125/75-42/58 | 75 | 125 | 200 | 42 | 58 |
| 150/100-50/74 | 100 | 150 | 250 | 50 | 74 |
| 150/150-64/112 | 150 | 150 | 300 | 64 | 112 |
| 210/300-148/276 | 300 | 210 | 510 | 148 | 276 |
| 285/400-198/376 | 400 | 285 | 685 | 198 | 376 |
| 370/500-250/466 | 500 | 370 | 870 | 250 | 466 |
| 450/600-300/556 | 600 | 450 | 1000 | 300 | 556 |
| 530/700-350/650 | 700 | 530 | 1230 | 350 | 650 |
| 610/800-400/744 | 800 | 610 | 1410 | 400 | 744 |
| 685/900-450/836 | 900 | 685 | 1585 | 450 | 836 |
| 765/1000-500/930 | 1000 | 765 | 1765 | 500 | 930 |
RF629Smart. Spécifications
| Fréquence d'échantillonnage, exactitude, résolution | |
| Fréquence d'échantillonnage nominale (plage de travail complète), pas moins de |
1000 profils/s |
| Fréquence d'échantillonnage maximale (mode ROI) |
16000 profils/s |
| Linéarité (erreur de mesure), axe Z |
±0,01% de la plage¹ |
| Résolution, axe X | 1280 ou 2560 points (valeur programmable) |
| Plage | MR, mm | SMR, mm | EMR, mm | Xsmr, mm | Xemr, mm |
| 60/25-22/26 | 25 | 60 | 85 | 22 | 26 |
| 60/50-36/50 | 50 | 60 | 110 | 36 | 50 |
| 65/100-56/100 | 100 | 65 | 165 | 56 | 100 |
| 90/150-70/140 | 150 | 90 | 240 | 70 | 140 |
| 110/200-84/178 | 200 | 110 | 310 | 84 | 178 |
| 95/250-100/250 | 250 | 95 | 345 | 100 | 250 |
| 190/300-120/300 | 300 | 190 | 490 | 120 | 300 |
| 145/400-158/400 | 400 | 145 | 545 | 158 | 400 |
| 180/500-198/500 | 500 | 180 | 680 | 198 | 500 |
| 230/600-236/600 | 600 | 230 | 830 | 236 | 600 |
| 265/700-274/700 | 700 | 265 | 965 | 274 | 700 |
| 310/800-314/800 | 800 | 310 | 1110 | 314 | 800 |
| 345/900-352/900 | 900 | 345 | 1245 | 352 | 900 |
| 375/1000-392/1000 | 1000 | 375 | 1375 | 392 | 1000 |
RF6292Smart. Spécifications
| Fréquence d'échantillonnage, exactitude, résolution | |
| Fréquence d'échantillonnage nominale (plage de travail complète), pas moins de |
4000 profils/s |
| Fréquence d'échantillonnage maximale (mode ROI) |
sans ROI |
| Linéarité (erreur de mesure), axe Z |
±0,01% de la plage ¹ |
| Résolution, axe X | 1280 ou 2560 points (valeur programmable) |
| Plage | MR, mm | SMR, mm | EMR, mm | Xsmr, mm | Xemr, mm |
| 70/5-24/24 | 5 | 70 | 80 | 24 | 24 |
| 80/15-40/44 | 15 | 80 | 95 | 40 | 44 |
| 95/25-70/81 | 25 | 95 | 120 | 70 | 81 |
| 135/35-90/105 | 35 | 135 | 170 | 90 | 105 |
| 170/45-110/130 | 45 | 170 | 215 | 110 | 130 |
| 170/75-146/194 | 75 | 170 | 245 | 146 | 194 |
| 220/90-200/256 | 90 | 220 | 310 | 200 | 256 |
| 355/120-302/376 | 120 | 355 | 575 | 302 | 376 |
| 455/170-400/500 | 170 | 455 | 625 | 400 | 500 |
| 550/225-500/624 | 225 | 550 | 775 | 500 | 634 |
Remarque : ¹ - linéarité pour la mesure de hauteur sur l'ensemble du champ de vision du scanner.
Le fonctionnement des scanners repose sur le principe de la triangulation optique.
Le rayonnement d'un laser à semi-conducteur est mis en forme par une lentille en une ligne et projeté sur un objet. Le rayonnement diffusé par l'objet est collecté par la lentille et dirigé vers un capteur d'image CMOS bidimensionnel. L'image du contour de l'objet ainsi formée est analysée par un processeur de signal, qui calcule la distance à l'objet (coordonnée Z) pour chaque point de l'ensemble situé le long de la ligne laser sur l'objet (coordonnée X). Les scanners sont caractérisés par la distance de base (début de la plage), SMR, pour la coordonnée Z, la plage de mesure (MR) pour la coordonnée Z, la plage de mesure de la coordonnée X au début de Z (Xsmr) et la plage de mesure de la coordonnée X à la fin de Z (Xemr).

Mesures sans contact de haute précision :
- Profil


- Dimensions

- Reconnaissance

- Contrôle

RF627Smart - Créez le scanner que vous voulez.
L'analyse, les calculs, les mesures et le contrôle des tolérances sont effectués à l'intérieur du scanner selon l'algorithme créé par l'utilisateur.
Scanner RF627Smart. Vidéo de formation.
L'analyse, les calculs, les mesures et le contrôle des dimensions sont effectués directement dans le scanner selon l'algorithme créé par l'utilisateur.
Exemple de fonctionnement synchrone de scanners laser RF627 avec trois longueurs d'onde différentes. Numérisation laser 3D du câble, contrôle de la forme et des défauts.
Exemple de fonctionnement asynchrone des scanners laser. Mesure du diamètre extérieur et de l'ovalité de tuyaux par RF627-82/200-60/150.
Banc de démonstration des scanners laser RF625.
RF62X.(WAVE)-smrZ/MR-Xsmr/Xemr-M(R)-H-AK-EW-AC-lndO
| Symbole | Description |
| X |
7Smart – scanner RF627Smart ; 7BiSmart – scanner RF627BiSmart ; 8Smart, 9Smart, 92Smart – RF628Smart, Scanners RF629Smart et RF6292Smart respectivement. |
| (WAVE) | Longueur d'onde du laser. 660 nm – sans symbole, 405 nm ou 450 nm – BLUE, 808 nm – IR. |
| smrZ | Début de la plage de mesure pour Z, mm. |
| MR | Plage de mesure pour Z, mm. |
| Xsmr | Plage de mesure de la coordonnée X au début de la plage de mesure de la coordonnée Z, mm. |
| Xemr | Plage de mesure pour la coordonnée X en fin de plage de mesure pour la coordonnée Z, mm. |
| M | Longueur de câble, m |
| R | Option, câble pour robot. |
| H | Réchauffeur intégré. |
| AK | Lame d'air pour les fenêtres optiques. |
| EW | Fenêtres de protection amovibles. |
| AC(WC) |
AC - système de refroidissement par air ; WC - système de refroidissement par eau. REMARQUE. L'option WC inclut l'option AC par défaut. |
| lndO |
Version du scanner Smart selon les protocoles pris en charge. Base - version de base, contient par défaut des blocs intelligents d'extraction des primitives de profil, des blocs intelligents de leur traitement mathématique et statistique, des blocs intelligents de transmission/réception de données sous forme de paquets tcp et udp. Ind - Version industrielle, contient les blocs intelligents du package « Base », ainsi que les blocs intelligents de transmission/réception de données via les protocoles industriels (EthernetIP, ModbusTCP) et les blocs intelligents d'interaction avec les robots industriels. |
Exemple : RF627BLUE-70/50-30/42-5-Ind – Scanner avec laser bleu, smrZ - 70 mm, MR - 50 mm, Xsmr - 30 mm, Xemr - 42 mm, longueur de câble - 5 m, version industrielle.
Un scanner laser 2D — également appelé scanner de profil laser ou profileur laser — est un appareil de mesure sans contact qui capture le profil transversal complet d’un objet en un seul passage. Au lieu de mesurer un seul point, il projette une ligne laser sur la surface et enregistre la manière dont cette ligne se déforme sur la géométrie de l’objet.
Le principe est la triangulation optique : la ligne laser se réfléchit sur la surface et est capturée par un capteur d’image CMOS selon un angle connu. Un processeur intégré calcule la distance jusqu’à chaque point le long de la ligne, produisant un profil 2D haute résolution avec des coordonnées X et Z. Lorsque le scanner ou l’objet se déplace, les profils successifs s’empilent pour former une représentation complète de surface 3D.
Les scanners de la série RF63x capturent jusqu’à 58 000 profils par seconde, ce qui les rend adaptés à l’inspection en ligne à haute vitesse sans ralentir la production.
Un scanner de profil laser 2D capture une seule section transversale — en mesurant la hauteur et la largeur le long de la ligne laser afin de fournir des données sur les dimensions, la forme et les caractéristiques de surface dans ce plan.
Un scanner 3D construit un modèle volumétrique complet en combinant plusieurs profils 2D lorsque l’objet ou le capteur se déplace, produisant un nuage de points pour l’analyse complète de la géométrie de surface, la détection de défauts et la comparaison CAD.
En pratique : pour le diamètre de tuyau, la hauteur de cordon de soudure ou l’inspection de profil à haute vitesse, un scanner laser 2D est l’outil approprié. Pour une géométrie 3D complexe — pièces forgées, bras de suspension, surfaces de forme libre — une approche 3D est nécessaire. Les scanners RF62x et RF63x prennent en charge les deux modes selon l’intégration du système.
Un scanner de profil laser 2D couvre une large gamme de tâches dimensionnelles et géométriques. En un seul passage de balayage, il peut mesurer la forme et le contour du profil, la largeur et la hauteur, le jeu et l’affleurement, l’angle et le rayon, le diamètre extérieur et l’ovalité, la position du bord, la géométrie du cordon de soudure et la planéité de composants plats.
Les scanners RF62x Smart effectuent ces calculs directement à l’intérieur du scanner selon des algorithmes définis par l’utilisateur — sans contrôleur externe ni PC requis. Le système est ainsi autonome et simple à déployer sur des lignes automatisées.
Les deux technologies reposent sur le même principe de triangulation optique, mais elles répondent à des tâches de mesure différentes.
A capteur de triangulation laser mesure un point unique — il renvoie la distance entre le capteur et un point donné sur la surface de l’objet. Il est ainsi idéal pour les mesures de déplacement, de position, de vibrations et d’épaisseur lorsque des données point par point suffisent. Les capteurs de la série Riftek RF603, par exemple, couvrent des plages de fonctionnement de 2 mm à 1 250 mm avec une erreur de mesure descendant jusqu’à ±1 µm.
Un scanner laser 2D projette une ligne laser complète plutôt qu’un point, capturant simultanément des centaines ou des milliers de points de mesure sur la section transversale de l’objet. Il produit ainsi un profil complet en une seule acquisition — dimensions, forme et géométrie — plutôt qu’une seule valeur de distance.
La différence pratique : utilisez un capteur de triangulation laser lorsque vous avez besoin d’une mesure monopoint rapide et précise de distance ou de déplacement. Utilisez un scanner de profil laser 2D lorsque vous devez mesurer une forme, une largeur, un contour ou détecter des écarts de profil sur la surface.
La fréquence d’échantillonnage varie selon le modèle et constitue l’un des principaux critères de sélection en fonction de la vitesse de votre application :
- RF627Smart — 520 profils/s nominal, jusqu'à 4 200 profils/s en mode ROI
- RF627BiSmart — 520 profils/s nominal, jusqu'à 4 200 profils/s en mode ROI
- RF628Smart — 4 000 profils/s nominal, jusqu'à 16 000 profils/s en mode ROI
- RF629Smart — 1 000 profils/s nominal, jusqu'à 16 000 profils/s en mode ROI
- RF6292Smart — 4 000 profils/s nominal
- RF630 - 3 400 profils/s nominal et jusqu'à 58 000 profils/s pour une résolution de 1024 en ROI
- RF631 - 1 900 profils/s nominal et jusqu'à 26 000 profils/s pour une résolution de 2300 en ROI
Le mode ROI (Region of Interest) limite la zone active du capteur à une zone de mesure définie, ce qui permet au scanner de fonctionner à vitesse maximale sans traiter l'image complète. Pour la plupart des applications de mesure laser 2D en ligne — contrôle dimensionnel, inspection de profils, tri — même la fréquence d'échantillonnage de base du RF627Smart est suffisante. Les modèles haute vitesse RF628Smart et RF629Smart sont conçus pour les lignes de production rapides où l'acquisition des profils doit suivre la vitesse du convoyeur ou de l'extrusion.
Les scanners RF62x et RF63x sont disponibles avec trois longueurs d'onde laser, et le bon choix dépend du matériau et de l'état de surface de l'objet mesuré.
660 nm (rouge) est l'option standard et fonctionne bien pour la majorité des matériaux industriels — métaux, plastiques, surfaces usinées et pièces peintes. Elle offre un bon équilibre entre puissance, résolution et coût.
405 nm ou 450 nm (bleu) est recommandé pour les surfaces sur lesquelles les performances du laser rouge sont dégradées : métaux portés au rouge ou incandescents, matériaux organiques, caoutchouc, bois et certains plastiques translucides. La longueur d'onde plus courte ne pénètre pas dans les surfaces semi-transparentes, ce qui élimine la diffusion sous la surface et produit un profil plus net et plus stable. Si vous mesurez de l'acier laminé à chaud, des tissus biologiques ou des produits alimentaires, le laser bleu est le meilleur choix.
808 nm (IR) est utilisé pour les surfaces qui absorbent la lumière visible ou lorsqu'un faisceau laser invisible à l'œil humain est requis pour des raisons de sécurité ou de procédé. Il est moins courant, mais utile dans certaines applications spécifiques de manutention et de tri de matériaux.
En cas de doute, contactez les ingénieurs Riftek — la longueur d'onde appropriée est déterminée par la réflectivité du matériau et la température de surface, et non par la plage de mesure ou les exigences d'exactitude.
Oui, et c'est l'un des principaux avantages de la série RF62xSmart. Le scanner intègre des protocoles de communication pour une interaction directe avec les robots industriels et les cobots, ce qui supprime le besoin de matériel d'interface ou de contrôleurs supplémentaires entre le scanner et le système robotisé.
Pour l'intégration CNC, le scanner transmet les données de mesure via Ethernet, Modbus TCP, Ethernet/IP ou UDP — des protocoles standard pris en charge par la plupart des contrôleurs CNC et des automates programmables. Les résultats de mesure, les décisions de tolérance et les sorties go/no-go peuvent être transmis directement à la boucle de contrôle de la machine pour une compensation en cours de procédé ou un tri après procédé.
Le RF62xSmart est utilisé comme scanner 2D pour des applications CNC comprenant le suivi de soudure, la vérification du profil des pièces et le contrôle dimensionnel en ligne sur les lignes d'usinage et d'assemblage. La variante dédiée RF627Smart-Weld est spécifiquement configurée pour l'intégration aux robots de soudage, avec des fonctions intégrées de suivi de soudure et de mesure du cordon de soudure.
Les scanners RF627Smart transmettent les données via les interfaces suivantes :
- Ethernet / 1000 Mbps — interface de base pour tous les modèles
- Ethernet/IP et Modbus TCP — disponible dans la version Industrial (Ind), permettant une intégration directe avec les automates programmables et les systèmes d'automatisation industrielle
- UDP — pour la diffusion de données à haute vitesse vers des systèmes de traitement externes
- RS422 — entrées de synchronisation (3 canaux) et un canal de sortie pour la synchronisation par codeur ou par déclenchement
- Sorties logiques — pour le contrôle direct des actionneurs et la signalisation accepté/refusé sans traitement externe
La version Base inclut la transmission de données TCP et UDP ainsi que des blocs intelligents de traitement des profils. La version Ind ajoute la prise en charge d'Ethernet/IP et de Modbus TCP, ainsi que des blocs intelligents dédiés à l'interaction avec les robots industriels.
Pour la plupart des applications d'automatisation d'usine et de systèmes de mesure laser CNC, la version Ind est le choix approprié. Si vous réalisez une intégration personnalisée à l'aide du SDK, la version Base offre des capacités d'interface suffisantes.
Le traitement dans le scanner signifie que les calculs de mesure, l'évaluation des tolérances et la logique de sortie s'exécutent directement dans le RF62xSmart — et non sur un PC ou un contrôleur externe.
Dans une configuration conventionnelle, le scanner envoie les données de profil brutes à un ordinateur externe pour traitement, ce qui ajoute de la latence, nécessite du matériel supplémentaire et crée une dépendance vis-à-vis d'un logiciel externe pour chaque décision de mesure.
Avec RF62xSmart, l'utilisateur programme les algorithmes de mesure directement dans le scanner. Celui-ci exécute ensuite l'analyse des profils, applique les tolérances et fournit de manière autonome les décisions accepté/refusé ou les valeurs de mesure. Il en résulte une architecture système plus simple, une latence plus faible, un coût matériel réduit et un déploiement plus facile dans les environnements d'automatisation distribués.
Les principaux paramètres de sélection sont la plage de mesure, la fréquence d'échantillonnage et la résolution sur l'axe X. Voici une brève présentation de la série :
RF627Smart est le modèle le plus polyvalent — large plage de distances de mesure en Z de 10 mm à 1 165 mm, 728 ou 1 456 points par profil, traitement intelligent intégré et protocoles industriels. Le bon point de départ pour la plupart des applications standard de systèmes de mesure de profil 2D.
RF627BiSmart utilise une configuration à deux caméras, ce qui double la résolution effective en X (jusqu'à 2 912 points) et améliore les performances sur les surfaces à géométrie complexe ou à bords vifs. Adapté aux applications nécessitant une résolution latérale plus élevée dans la même plage que RF627Smart.
RF628Smart est optimisé pour la haute vitesse — jusqu'à 16 000 profils/s — avec une résolution X légèrement inférieure (640 ou 1 280 points). Le bon choix lorsque la vitesse de la ligne de production est la contrainte principale.
RF629Smart combine une haute vitesse (jusqu'à 16 000 profils/s) avec une résolution accrue (1 280 ou 2 560 points), ce qui le rend adapté aux objets en mouvement rapide lorsque le détail du profil est important.
RF6292Smart est conçu pour les applications nécessitant un grand champ de vision en X par rapport à la plage Z — utile lorsque la ligne laser doit couvrir une large surface à une distance de travail relativement courte.
RF630 combine une haute vitesse, jusqu'à 58000 Hz, et une haute résolution (2048 points)
RF631 combine une haute vitesse, jusqu'à 26000 Hz, une très haute résolution (4608 points) et un grand rapport (<2,5…4) pour les plages X/Z
Si les modèles standard ne correspondent pas à votre géométrie, les ingénieurs Riftek vous aideront à configurer la plage, la longueur d'onde et les options adaptées à votre tâche de mesure spécifique.
Les scanners RF62x sont classés IP67, ce qui signifie qu'ils sont entièrement protégés contre la pénétration de poussière et qu'ils peuvent résister à une immersion temporaire dans l'eau. Le boîtier est en aluminium usiné avec des fenêtres optiques en verre, conçu pour un fonctionnement à long terme dans des environnements industriels sans enveloppes spéciales.
Spécifications environnementales supplémentaires :
- Résistance aux vibrations: 20 g / 10–1 000 Hz, testé sur les trois axes
- Résistance aux chocs: 30 g / 6 ms
- Température de fonctionnement: -20°C à +40°C en standard ; -40°C à +40°C avec option de chauffage intégré ; -40°C à +120°C avec système combiné de chauffage et de refroidissement
- Humidité: 5–95%, sans condensation
Les options de température étendue rendent les scanners RF62x adaptés aux installations extérieures, aux environnements de fonderie et aux applications à proximité de sources de chaleur. Un accessoire de lame d'air est disponible pour protéger la fenêtre dans les environnements poussiéreux ou contaminés. Pour la plupart des conditions standard en usine et en atelier, l'indice de protection IP67 de base et la plage de température standard sont suffisants.
Oui. Riftek fournit un SDK ouvert pour les séries RF62x et RF63x, disponible avec une documentation complète et le code source. Le SDK permet aux développeurs et aux intégrateurs de systèmes de créer des applications de mesure personnalisées, de mettre en œuvre des chaînes de traitement de données propriétaires et d'intégrer le scanner dans des environnements logiciels spécialisés au-delà de ce que prennent en charge les protocoles industriels standard.
Le SDK couvre la configuration du scanner, l'acquisition des données de profil, la synchronisation et le contrôle des sorties. Il convient au C/C++ et à d'autres environnements couramment utilisés dans le développement de l'automatisation industrielle et de la vision industrielle.
La documentation, le code source et les mises à jour du micrologiciel sont disponibles directement sur le site Web de Riftek. Pour les projets d'intégration nécessitant une assistance en ingénierie d'application, les spécialistes techniques de Riftek peuvent aider à la mise en œuvre du SDK et à la configuration au niveau du système.