

-
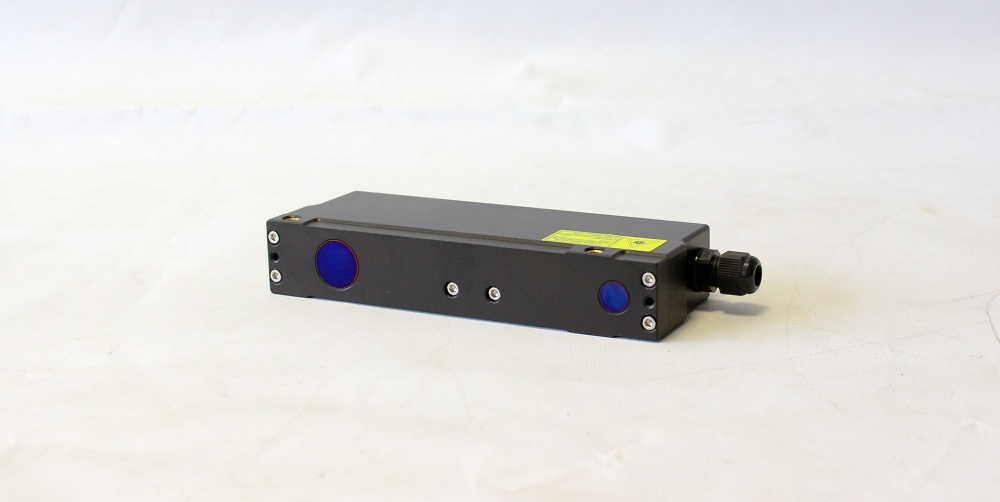
RF603 — universelle Sensoren mit Messbereichen von 2 bis 1250 mm.
RF603HS — Sensoren mit hoher Geschwindigkeit;
RF609, RF609Rt, RF609-Wi-Fi — Lasersonden;
RF600 — Sensoren mit großem Basisabstand und großer Reichweite;
RF605 — kompakte Sensoren. Nicht zur Bestellung empfohlen, da diese bald eingestellt werden;
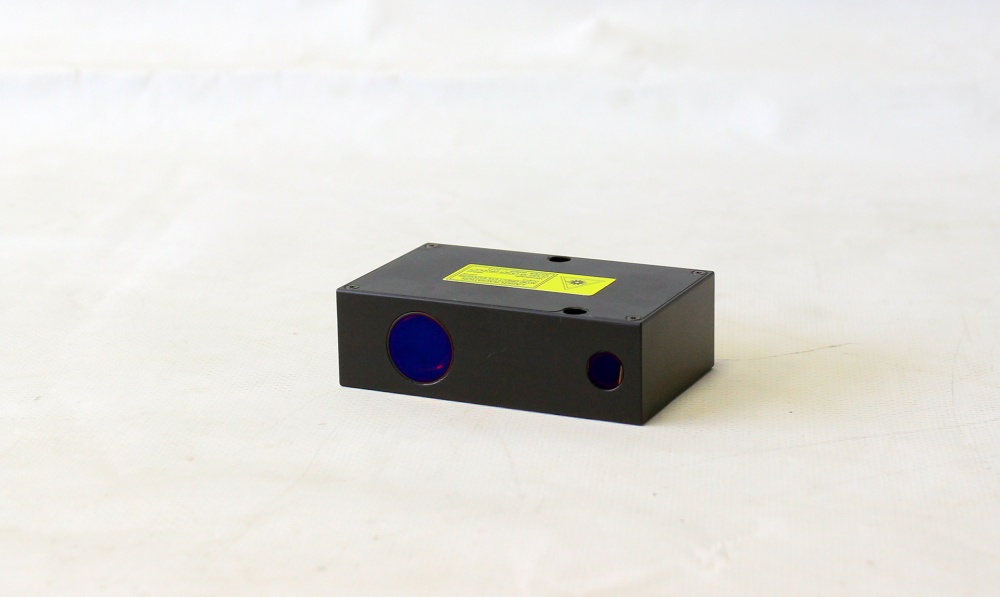
RF602 — superkompakte Sensoren;
RF60i — spezialisierte Lasersensoren zur Messung von Fahrbahnbelagsprofil und -textur.

RF603-Serie – universelle Lasersensoren
- Erhältlich mit roten oder blauen Laserdioden;
- Verschiedene Diodenleistungen für Innen- oder Außenanwendungen;
- Binokular Sensoren für Laserscanning.


RF602-Serie – Superkompakte Lasersensoren
- Einzigartige Kombination aus Abmessungen, Leistung und Arbeitsbereichen
- Erhältlich mit roten und blauen Laserdioden

RF603HS-Serie – Hochgeschwindigkeits-Triangulationssensoren
- Universeller Hochgeschwindigkeits-Lasersensor im kompakten Gehäuse
- Erhältlich mit roten und blauen Laserdioden
- Ideal zur Erfassung schneller Ereignisse und zur Fahrbahnprofilierung

Serie RF609 (RF609Rt) – Lasersonden zur Bohrungsprüfung
- Spezialsensoren zur Geometriemessung von Bohrungen

RF600-Serie – Lasersensoren mit großem Messabstand/großer Basis
- Messbereich bis zu 2,5 m
- Verschiedene Versatzabstände für kundenspezifische Anwendungen
- Auch mit blauer Laserdiode zur Messung heißer Objekte erhältlich

RF605-Serie – Kompakte Lasersensoren
- Sensoren mit ausgezeichnetem Preis-Leistungs-Verhältnis

RF60i-Serie – Spezialisierte Lasersensoren zur Messung von Fahrbahnbelagsprofil und -textur
- runder Laserpunkt mit <1 mm Durchmesser
- hohe Beständigkeit gegen Sonneneinstrahlung
- stabiler Betrieb auf nassen Oberflächen
Laser-Triangulationssensoren RF60x. Spezifikation
| Parameter | Wert | ||||||||||||||
|
Ausgangsschnittstelle: |
|||||||||||||||
| digital |
RS232 (max. 460,8 kbit/s) oder RS485 (max. 921,6 kbit/s) oder RS232 und CAN V2.0B (max 1Mbit/s) oder Ethernet und (RS32 oder RS485) |
||||||||||||||
| analog | 4…20 mA (≤ 500 Ω Last) oder 0…10 V | ||||||||||||||
| Synchronisationseingang | 2,4 – 5 V (CMOS, TTL) | ||||||||||||||
| Logischer Ausgang | programmierte Funktionen, NPN: 100 mA max.; 40 V max. für Ausgang | ||||||||||||||
| Versorgungsspannung, V | 9 …36 | ||||||||||||||
| Leistungsaufnahme, W | 1,5..2 | ||||||||||||||
|
Umgebungsbeständigkeit: |
|||||||||||||||
| Schutzart | IP67 ( nur für Sensoren mit Kabelsteckverbinder) | ||||||||||||||
| Schwingungen | 20g/10…1000Hz, 6 Stunden, für jede der XYZ-Achsen | ||||||||||||||
| Stoß | 30 g / 6 ms | ||||||||||||||
| Betriebstemperatur, °C |
-10…+60, (-30…+60 für die Sensoren mit eingebautem Heizelement), (-30…+120 für die Sensoren mit eingebautem Heizelement und luftgekühltem Gehäuse) |
||||||||||||||
| Zulässiges Umgebungslicht, lx | >30000 | ||||||||||||||
| Relative Luftfeuchtigkeit | 5-95% (nicht kondensierend) | ||||||||||||||
| Lagertemperatur, °C | -20…+70 | ||||||||||||||
| Gehäusematerial | Aluminium | ||||||||||||||
Laser-Triangulationssensoren RF603. Spezifikation
(universelle Sensoren mit Messbereichen von 2 bis 1250 mm)| RF603- | R-X/4 | X/2 | X/5 | X/10 | X/15 | X/25 | X/30 | X/50 | X/100 | X/250 | X/500 | X/750 | X/1000 | X/1250 | |
| Basisabstand X, mm | 39 | 15 | 15 | 15, 25, 60 | 15, 30, 65 | 25, 45, 80 | 35, 55, 95 | 45, 65, 105 | 60, 90, 140 | 80 | 125 | 145 | 245 | 260 | |
| Messbereich, mm | 4 | 2 | 5 | 10 | 15 | 25 | 30 | 50 | 100 | 250 | 500 | 750 | 1000 | 1250 | |
| Linearität, % | ±0,05 des Bereichs | ±0,1 | |||||||||||||
| Auflösung, % | 0,01 des Bereichs (nur für den digitalen Ausgang) | 0,02 | |||||||||||||
| Temperaturdrift | 0,02% des Bereichs/°C | ||||||||||||||
| Max. Messfrequenz, Hz | 9400 | ||||||||||||||
| Lichtquelle: |
roter Halbleiterlaser, Wellenlänge 660 nm oder UV-Halbleiterlaser mit 405/450 nm Wellenlänge (BLUE-Version) |
||||||||||||||
| model | RF603 | ||||||||||||||
| Ausgangsleistung | ≤0,2 | ≤5 mW | |||||||||||||
| Laserschutzklasse | 1 | 3R (IEC60825-1) | |||||||||||||
| model | RF603L |
|
|||||||||||||
| Ausgangsleistung | ≤0,95 mW |
|
|||||||||||||
| Laserschutzklasse | 2 (IEC60825-1) |
|
|||||||||||||
| model | RF603P | ||||||||||||||
| Ausgangsleistung | ≤20 mW | ||||||||||||||
| Laserschutzklasse | 3B (IEC60825-1) | ||||||||||||||
| Gewicht (ohne Kabel), Gramm | 100 | ||||||||||||||
Laser-Triangulationssensoren RF603HS. Spezifikation
(Sensoren mit hoher Geschwindigkeit)| RF603HS- | X/2 | X/5 | X/10 | X/15 | X/25 | X/30 | X/50 | X/100 | X/250 | X/500 | X/750 | |||
| Basisabstand X, mm | 15 | 15 | 15, 25, 60 | 15, 30, 65 | 25, 45, 80 | 35, 55, 95 | 45, 65, 105 | 60, 90, 140 | 80 | 125 | 145 | |||
| Messbereich, mm | 2 | 5 | 10 | 15 | 25 | 30 | 50 | 100 | 250 | 500 | 750 | |||
| Max. Messfrequenz, kHz | 70 | |||||||||||||
| Linearität, % | ±0,1 (70 kHz), des Bereichs | |||||||||||||
| Auflösung, % | 0,01 (70 kHz), des Bereichs | |||||||||||||
| Temperaturdrift | 0,02% des Bereichs/°C | |||||||||||||
| Lichtquelle |
roter Halbleiterlaser, Wellenlänge 660 nm oder UV-Halbleiterlaser mit 405/450 nm Wellenlänge (BLUE-Version) |
|||||||||||||
| Ausgangsleistung | ≤4,8 mW | ≤20 mW | ≤80 mW | |||||||||||
| Laserschutzklasse | 3R (IEC/EN 60825-1:2014) | 3B (IEC/EN 60825-1:2014) | ||||||||||||
| Gewicht (ohne Kabel), Gramm | 110 | |||||||||||||
Laser-Triangulationssensoren RF609 (RF609Rt). Spezifikation
(Spezialsensoren zur Geometriemessung von Bohrungen)| RF609 (RF609Rt)- | 9/19 | 16/48 | |||||
| Durchmesser des Lasersensorgehäuses, mm | 9 | 15 | |||||
| Bereich der kontrollierten Durchmesser, mm | 9.2...19 | 16...48 | |||||
| Tiefe der geprüften Bohrungen, mm | auf Anfrage | ||||||
| Basisabstand des Lasersensors, mm | 0,1 | 0,5 | |||||
| Arbeitsbereich des Lasersensors, mm | 5 | 16 | |||||
| Linearität des Lasersensors, % | ±0,05 des Bereichs | ||||||
| Max. Messfrequenz, Hz | 9400 | ||||||
| Lichtquelle | roter Halbleiterlaser, Wellenlänge 660 nm für beide Modelle; blauer oder UV-Halbleiterlaser, 450 oder 405 nm Wellenlänge (BLUE-Version) nur für Modell 16/48 | ||||||
| Ausgangsleistung, mW | ≤1 | ||||||
| Laserschutzklasse | 2 (IEC60825-1) | ||||||
| Gehäusematerial | Aluminium | ||||||
| Synchronisationseingänge (RF609), V | 2,4 – 24, Trigger (IN-Eingang) | ||||||
| Synchronisationseingänge (RF609Rt), V | Trigger (IN-Eingang), A-B-Encoder (IN- und AL-Eingänge) | ||||||
| Versorgungsspannung, V | 9…36 | ||||||
| Leistungsaufnahme, W | 1...1.5 | ||||||
| Gewicht (ohne Kabel), RF609, Gramm | 40 | 85 | |||||
| Gewicht (ohne Kabel), RF609Rt, Gramm | ab 900 | ||||||
Laser-Triangulationssensoren RF600. Spezifikation
(Sensoren mit großem Basisabstand und großer Reichweite)| RF600- | X/10 | X/30 | X/40 | X/100 | X/250 | X/500 | X/600 | X/1000 | X/1000 | X/1500 | X/2000 | X/2500 | |
| Basisabstand X, mm | 230 | 300 | 330 | 500 | 230 | 300, 1000 | 230 | 380 | 1300 | 390 | 410 | 420 | |
| Messbereich, mm | 10 | 30 | 40 | 100 | 250 | 500 | 600 | 1000 | 1000 | 1500 | 2000 | 2500 | |
| Linearität, % | ±0,1 des Bereichs | ||||||||||||
| Auflösung, % | 0,01 des Bereichs (nur für den digitalen Ausgang) | 0,02 | |||||||||||
| Temperaturdrift | 0,02% des Bereichs/°C | ||||||||||||
| Max. Messfrequenz, Hz | 9400 oder 70000 | ||||||||||||
| Lichtquelle |
roter Halbleiterlaser, Wellenlänge 660 nm oder UV-Halbleiterlaser mit 405/450 nm Wellenlänge (BLUE-Version) |
||||||||||||
| Ausgangsleistung | ≤4,8 mW | ≤20 mW | |||||||||||
| Laserschutzklasse | 3R (IEC60825-1) | 3B (IEC60825-1) | |||||||||||
| Gewicht (ohne Kabel), Gramm | 500 | ||||||||||||
Laser-Triangulationssensoren RF605. Spezifikation
(preiswerte kompakte Sensoren)| RF605- | 25/50 | 45/100 | 65/250 | 105/500 | |
| Basisabstand X, mm | 25 | 45 | 65 | 105 | |
| Messbereich, mm | 50 | 100 | 250 | 500 | |
| Linearität, % | ±0,1 des Bereichs | ||||
| Auflösung, % | 0,02 des Bereichs | ||||
| Temperaturdrift | 0,02% des Bereichs/°C | ||||
| Max. Abtastfrequenz, Hz | 2000 | ||||
| Lichtquelle | roter Halbleiterlaser, Wellenlänge 660 nm | ||||
| Ausgangsleistung, mW | ≤0,95 mW | ||||
| Laserschutzklasse | 2 (IEC60825-1) | ||||
| Gewicht (ohne Kabel), Gramm | 60 | ||||
Laser-Triangulationssensoren RF602. Spezifikation
(superkompakte Sensoren)| RF602- | 20/10 | 20/25 | 30/50 | 55/100 | 65/250 | 105/500 | |
| Basisabstand X, mm | 20 | 20 | 30 | 55 | 65 | 105 | |
| Messbereich, mm | 10 | 25 | 50 | 100 | 250 | 500 | |
| Linearität, % | ±0,05 des Bereichs | ±0,1 | |||||
| Auflösung, % | 0,01 des Bereichs | 0,02 | |||||
| Temperaturdrift | 0,02% des Bereichs/°C | ||||||
| Max. Abtastfrequenz, Hz | 9400 | ||||||
| Lichtquelle |
roter Halbleiterlaser, Wellenlänge 660 nm oder UV-Halbleiterlaser 405 nm Wellenlänge (BLUE-Version) |
||||||
| Ausgangsleistung, mW | ≤1 | ||||||
| Laserschutzklasse | 2 (IEC60825-1) | ||||||
| Gewicht (ohne Kabel), Gramm | 40 | ||||||
Laser-Triangulationssensoren RF60i. Spezifikation
(Fahrbahnbelagmessung)| Modell | RF603P | RF603P | RF607 | RF607 | RF607 | RF603Txt | |
| Basisabstand X, mm | 125 | 245 | 190 | 210 | 230 | 30 | |
| Messbereich, mm | 500 | 1000 | 500 | 200 | 250 | 30 | |
| Linearität, % des Messbereichs | ±0,05 | ±0,03 | ±0,05 | ||||
| Auflösung, % des Messbereichs | 0,01 (nur für den digitalen Ausgang) | ||||||
| Temperaturdrift | 0,02% des Bereichs / °C | ||||||
| Max. Messfrequenz, Hz | 9400 | 70000 | 9400 | ||||
| Lichtquelle | roter Halbleiterlaser, Wellenlänge 660 nm | ||||||
| Ausgangsleistung, mW | <20 | <80 | <1 | ||||
| Laserschutzklasse (IEC/EN 60825-1:2014) | 3B | 2 | |||||
| Form des Laserpunkts | elliptisch | rund | |||||
| Laserpunktgröße „Anfang-Mitte-Ende des Bereichs“, mm | 1,7x3- 0,16x0,2- 3x5 | 1,6x2,5- 0,5x0,8- 1,6x3,5 | 0,9-1-0,9 | 0,8-0,7-0,6 | 0,8-0,7-0,5 | 0,06-0,025-0,06 | |

- Dicke

- Objektabmessungen

- Objektsortierung

- Rundlaufabweichung

- Profilerfassung

- Objekt-/Zielverschiebungen

Laser-Abtastung der Innenoberfläche der Rohre mit dem Triangulationssensor RF609-9/19
Bestellinformationen für Laser-Triangulationssensor RF603
RF603(BLUE)(L/P).F-X/D(R)-SERIAL-ANALOG-IN-AL-CC(90X)(R)-M-H-P-B
| Symbol | Beschreibung |
| (BLUE) | Option Blaulaser (405/450 nm) |
| L/P | Laserschutzklasse: L - Klasse 2, P - Klasse 3B |
| F | Max. Messfrequenz, kHz (2 oder 10) |
| X | Basisabstand (Beginn des Bereichs), mm |
| D | Messbereich, mm |
| (R) | Runder Laserpunkt (siehe S. 18,3) |
| SERIAL | Typ der seriellen Schnittstelle: 232 (RS232) oder 485 (RS485); CAN oder ET (Ethernet) |
| ANALOG | Merkmal, das das Vorhandensein von 4…20 mA ( I ) oder 0…10 V ( U ) angibt |
| IN | Vorhandensein eines Trigger-Eingangs (Synchronisationseingang) |
| AL | Benutzerprogrammiertes Eingangs-/Ausgangssignal |
| CC(90X)(R) |
Kabelverschraubung - CG, oder Kabelsteckverbinder - CC (Binder 712, IP67) Hinweis 1: Sensoren mit CAN- oder Ethernet-Schnittstellen haben 2 Steckverbinder oder zwei Kabelverschraubungen. Hinweis 2: Option 90(X) – abgewinkelter Kabelstecker (siehe S. 18.4.) Hinweis 3: Option R – Roboterkabel |
| M | Kabellänge, m |
| H | Sensor mit integrierter Heizung |
| P | Sensor mit Schutzgehäuse und Luftkühlung (siehe S. 18.1.) |
| B | Sensor mit Spritzschutz (siehe S. 18,2) |
Beispiel: RF603L.140/100R-232-I-IN-AL-24-CCR90A-3 – Laser der Klasse 2, Basisabstand – 140 mm, Bereich – 100mm, runder Laserfleck, serielle RS232-Schnittstelle, 4…20 mA Analogausgang, Triggereingang und AL-Eingang verfügbar, Kabelstecker, Winkelausführung, Position „A“, Roboterkabel, 3 m Kabellänge.
Bestellinformationen für Laser-Triangulationssensor RF603HS
RF603HS(BLUE).F-X/D(R)-SERIAL-ANALOG-IN-AL-CC(R)(90)-M-H-P-B
| Symbol | Beschreibung |
| (BLUE) | Option Blaulaser (405 nm) |
| F | Maximale Abtastfrequenz, 60 oder 120 oder 160 kHz. |
| X | Basisabstand (Beginn des Bereichs), mm |
| D | Messbereich, mm |
| (R) | Runder Laserpunkt (siehe S.18.3.) |
| SERIAL | Der Typ der seriellen Schnittstelle: (RS232 und Ethernet) – 232-ET oder (RS485 und Ethernet) – 485- ET. |
| ANALOG | Attribut, das das Vorhandensein eines Analogausgangs 0…10 V (U) anzeigt. |
| IN |
Benutzerprogrammiertes Signal, das mehrere Zwecke erfüllt:
1) Triggereingang (Eingang zur Synchronisation). |
| AL |
Vom Benutzer programmiertes Signal mit mehreren Verwendungszwecken. Es kann verwendet werden als: 1) Logischer Ausgang (Anzeige der Rundlaufabweichung außerhalb des Bereichs). 2) Leitung zur gegenseitigen Synchronisation von zwei und mehr Sensoren. 3) Leitung für die Hardware-Nullpunkteinstellung. 4) Hardware-Laserschalter EIN/AUS. 5) Encoder_B-Eingang. 6) Statusleitungseingang. 7) Eingang für Ethernet-Neustart. |
| CC(90X)(R) |
Kabelverschraubung - CG, oder Kabelsteckverbinder - CC (Binder 712, IP67). Hinweis 1: Option 90(X) – abgewinkelter Kabelstecker (siehe S. 18.4.). Hinweis 2: Option R – Roboterkabel. |
| M | Kabellänge, m |
| H | Sensor mit integrierter Heizung |
| P | Sensor mit schützendem Luftkühlungsgehäuse (siehe S. 18,1) |
| B | Sensor mit Spritzschutz (siehe S.18.2.) |
Beispiel: RF603HS.60-140/100R-232-ET-U-IN-AL-24-CCR90A-3 – 60 kHz Abtastfrequenz, Basisabstand – 140 mm, Bereich – 100 mm, runder Laserpunkt, RS232 und Ethernet serielle Schnittstelle, 0…10 V Analogausgang, Triggereingang und AL-Eingang verfügbar, Kabelstecker, Winkelausführung, Position „A“, Roboterkabel, 3 m Kabellänge.
Bestellinformationen für Laser-Triangulationssensor RF609 und RF609Rt
RF609(Rt)(BLUE)-X/D-L-SERIAL-ANALOG--M
| Symbol | Beschreibung |
| Rt | Sonde mit eingebautem Schleifring. |
| (BLUE) | Option Blaulaser (405 nm oder 450 nm). Nur für Sonden 16/48. |
| X | Minimal messbarer Durchmesser, mm. |
| D | Maximal messbarer Durchmesser (wenn die Sonde entlang der Bohrungsachse positioniert ist), mm. |
| L | Sondenlänge (vorherige Rücksprache mit dem Hersteller ist erforderlich). |
| SERIAL | Typ der seriellen Schnittstelle für RF609Rt: 232 (RS232) oder 485 (RS485) |
| ANALOG | Attribut, das das Vorhandensein eines Analogausgangs für RF609Rt anzeigt: 4…20 mA (I) oder 0…10 V (U). |
| M | Kabellänge, m. |
Beispiel: RF609Rt-9/19-100-232-I-3 – Sonde mit eingebautem Schleifring, roter Halbleiterlaser, Bereich der zu prüfenden Durchmesser - 9...19 mm, Sondenlänge - 100 mm, serielle RS232-Schnittstelle, Analogausgang 4…20 mA, Kabellänge - 3 m.
Bestellinformationen für Laser-Triangulationssensor RF600
RF600(BLUE).F-X/D(R)-SERIAL-ANALOG-IN-AL-CC(90X)(R)-M-H
| Symbol | Beschreibung |
| (BLUE) | Option Blaulaser (405/450 nm) |
| F | Max. Messfrequenz, kHz (10 oder 70) |
| X | Basisabstand (Beginn des Bereichs), mm |
| D | Messbereich, mm |
| (R) | Runder Laserpunkt |
| SERIAL | Typ der seriellen Schnittstelle: 232 (RS232) oder 485 (RS485); CAN oder ET (Ethernet) |
| ANALOG | Merkmal, das das Vorhandensein von 4…20 mA ( I ) oder 0…10 V ( U ) angibt |
| IN | Vorhandensein eines Trigger-Eingangs (Synchronisationseingang) |
| AL | Benutzerprogrammiertes Eingangs-/Ausgangssignal |
| CC(90X)(R) |
Kabelverschraubung - CG, oder Kabelsteckverbinder - CC (Binder 712, IP67) Hinweis 1: Sensoren mit CAN- oder Ethernet-Schnittstellen haben 2 Steckverbinder oder zwei Kabelverschraubungen. Hinweis 2: Option 90(X) – abgewinkelter Kabelstecker Hinweis 3: Option R – Roboterkabel |
| M | Kabellänge, m |
| H | Sensor mit integrierter Heizung |
Beispiel: RF600.10-380/1000-232-I-IN-AL-CCR90A-3 – Sensor RF600, max. Messfrequenz – 9,4 kHz, Basisabstand – 380 mm, Bereich – 1000 mm, serielle RS232-Schnittstelle, 4…20 mA Analogausgang, Triggereingang und AL-Eingang verfügbar, Kabelstecker, Winkelausführung, Position „A“, Roboterkabel, 3 m Kabellänge.
Bestellinformationen für Laser-Triangulationssensor RF605
RF605-X/D-SERIAL-ANALOG-IN-AL- CC(R)-M
| Symbol | Beschreibung |
| X | Basisabstand (Beginn des Bereichs), mm |
| D | Messbereich, mm |
| SERIAL | Typ der seriellen Schnittstelle: RS232 - 232, oder RS485 - 485 |
| ANALOG | Merkmal, das das Vorhandensein von 4…20 mA ( I ) oder 0…10V ( U ) angibt |
| IN | Vorhandensein eines Trigger-Eingangs (Synchronisationseingang) |
| AL |
Programmiertes Signal mit dreifachem Verwendungszweck. Es kann verwendet werden als 1) logischer Ausgang; 2) Leitung zur gegenseitigen Synchronisation von zwei und mehr Sensoren 3) Leitung für die Hardware-Nullpunkteinstellung |
| CC(R) |
Kabelverschraubung - CG, oder Kabelsteckverbinder - CC (Binder 702, IP67) Hinweis 1: Option R – Roboterkabel |
| M | Kabellänge, m |
Beispiel: RF605-105/500-232-I-IN-CG-3 –Basisabstand – 105 mm, Bereich – 500 mm, serielle RS232-Schnittstelle, 4…20mA Analogausgang, Triggereingang verfügbar, Kabelverschraubung, 3 m Kabellänge.
Bestellinformationen für Laser-Triangulationssensor RF602
RF602(BLUE)-X/D-SERIAL-ANALOG-IN-AL--M
| Symbol | Beschreibung |
| X | Basisabstand (Beginn des Bereichs), mm |
| D | Messbereich, mm |
| SERIAL | Der Typ der seriellen Schnittstelle: 232 (RS232) oder 485 (RS485) |
| ANALOG | Attribut zur Anzeige des Vorhandenseins eines Analogausgangs: 4…20 mA (I) oder 0…10 V (U) |
| IN | Synchronisationseingang |
| AL | Benutzerprogrammierbares Eingangs-/Ausgangssignal |
| (BLUE) | Option Blaulaser (405 nm oder 450 nm) |
| M | Kabellänge, m |
Beispiel: RF602-65/250-232-I-IN-AL-3 – roter Laser, Basisabstand - 65 mm, Messbereich - 250 mm, serielle RS232-Schnittstelle, 4…20 mA Analogausgang, Synchronisationseingang und AL-Ausgang verfügbar, Kabellänge - 3 m.
Bestellinformationen für Laser-Triangulationssensor RF60i
RF60i-X/D-SERIAL-ANALOG-IN-AL-CC(90X)(R)-M-H-P-B
| Symbol | Beschreibung |
| i | Index: 3P oder 7 oder 3Txt |
| X | Basisabstand (Beginn des Bereichs), mm |
| D | Messbereich, mm |
| SERIAL |
Der Typ der seriellen Schnittstelle: (232 (RS232) oder 485 (RS485)) und (ET (Ethernet)) |
| ANALOG | Merkmal, das das Vorhandensein von 4…20 mA ( I ) oder 0…10 V ( U ) angibt |
| IN | Sensor mit Triggereingang (Synchronisationseingang) |
| AL | Benutzerprogrammiertes Eingangs-/Ausgangssignal |
| CC(90X)(R) |
Kabelverschraubung - CG, oder Kabelsteckverbinder - CC (Binder 712, IP67) Hinweis 1: Sensoren mit Ethernet-Schnittstelle haben 2 Steckverbinder oder zwei Kabelverschraubungen. Hinweis 2: Option 90X – abgewinkelter Kabelstecker (siehe S. 18,3). Hinweis 3: Option R – Roboterkabel |
| M | Kabellänge, m |
| H | Sensor mit integrierter Heizung |
| P | Sensor im Schutzgehäuse mit Luftkühlsystem (siehe S. 18.1.) |
| B | Sensor mit Spritzschutz (siehe S. 18,2) |
Beispiel: RF603P-125/500-232-I-IN-AL-CCR90A-3 – Lasersensor zur Messung von Fahrbahnbelagprofil und -textur RF603P, Basisabstand - 125 mm, Messbereich - 500 mm, RS232 serielle Schnittstelle, 4…20 mA Analogausgang, Triggereingang und AL-Eingang verfügbar, Kabelstecker, Winkelausführung, Position „A“, Roboterkabel, 3 m Kabellänge.
Ein Laser-Triangulationssensor ist ein berührungsloses Messgerät, das den Abstand zur Oberfläche eines Objekts bestimmt, indem es die Position eines reflektierten Laserpunkts auf einem internen Detektor analysiert. Das Funktionsprinzip ist einfach: Ein Halbleiterlaser projiziert einen fokussierten Punkt auf die Zieloberfläche. Das reflektierte Licht wird von einer Linse erfasst und auf eine lineare CCD-Zeile gelenkt, die in einem bekannten Winkel zur Laserachse positioniert ist. Wenn sich der Abstand zum Objekt ändert, verschiebt sich der Punkt entlang der Zeile — und ein Signalprozessor berechnet aus dieser Verschiebung den exakten Abstand.
Das Ergebnis ist ein präziser Einzelpunkt-Abstands- oder Wegwert, der in Echtzeit ohne mechanischen Kontakt mit der Oberfläche bereitgestellt wird. Riftek RF60x-Sensoren liefern diese Messung mit einer Linearität bis zu ±0,05% des Bereichs und Abtastraten bis zu 70 kHz, abhängig vom Modell.
Laser-Triangulationssensoren werden überall dort eingesetzt, wo eine berührungslose Messung von Position, Weg, Dicke, Schwingungen oder Oberflächenprofil erforderlich ist — von Präzisionsbearbeitungsumgebungen bis hin zu automatisierten Produktionslinien und Fahrbahnoberflächenprüfung.
Beide Technologien verwenden optische Triangulation als Funktionsprinzip, lösen jedoch grundlegend unterschiedliche Messaufgaben.
Ein Laser-Triangulationssensor misst einen einzelnen Punkt. Er gibt pro Messzyklus einen Abstandswert aus — den Abstand vom Sensor zu einem Punkt auf der Objektoberfläche. Dadurch ist er das richtige Werkzeug für Weg-, Positions-, Schwingungs-, Dicken- und Füllstandsmessungen, bei denen schnelle und genaue Daten von einer definierten Position benötigt werden.
A 2D-Laserscanner projiziert eine vollständige Laserlinie statt eines Punkts und erfasst gleichzeitig Hunderte oder Tausende von Abstandsmessungen über den Querschnitt des Objekts. Die Ausgabe ist ein vollständiges Profil — Form, Breite, Höhe, Kontur — und kein einzelner Wert. Wenn sich das Objekt oder der Scanner bewegt, werden aufeinanderfolgende Profile zu einem 3D-Oberflächenmodell kombiniert.
Die praktische Regel lautet: Wenn Sie wissen müssen, wie weit die Oberfläche entfernt ist, verwenden Sie einen Laser-Triangulationssensor. Wenn Sie wissen müssen, welche Form die Oberfläche hat, verwenden Sie einen 2D-Laserscanner. In vielen Produktionssystemen werden beide Technologien zusammen eingesetzt — Triangulationssensoren für schnelle punktbasierte Kontrolle, 2D-Scanner für Geometrie- und Profilprüfung.
Der Bereich der messbaren Parameter ist breiter, als der Name vermuten lässt. Riftek RF60x-Laser-Triangulationssensoren werden eingesetzt für:
- Weg und Position — Verfolgung der Bewegung oder Position eines Zielobjekts relativ zu einer festen Referenz
- Abmessungen — Messung von Länge, Höhe, Stufe oder Dicke von Komponenten, einschließlich dünner Bleche und Folien
- Oberflächenprofil — Erstellung eines 1D-Profils einer Oberfläche durch Scannen mit dem Sensor oder Bewegen des Objekts
- Rundlaufabweichung und Schwingungen — Erkennung radialer oder axialer Rundlaufabweichung rotierender Teile, Messung von Schwingungsamplitude und -frequenz
- Sortierung — Erkennung der Anwesenheit, Höhe oder Position von Objekten auf einem Förderband zur automatisierten Sortierung
- Füllstände von Flüssigkeiten und Schüttgütern — berührungslose Füllstandsmessung in Tanks, Trichtern und offenen Behältern
- Verformung — Überwachung struktureller Durchbiegung oder thermischer Ausdehnung unter Last
Die Lasersondenserie RF609 erweitert dies auf die Innendurchmessermessung von Bohrungen ab 9 mm, wodurch die Triangulationstechnologie für Prüfaufgaben an Bohrungen anwendbar wird, die mit standardmäßigen externen Sensoren nicht erreicht werden können.
Die RF60x-Reihe deckt einen außergewöhnlich breiten Bereich ab — von 2 mm bis 2 500 mm — verteilt auf spezialisierte Modellserien:
RF603 — die universelle Serie. 26 Modelle mit Bereichen von 2 mm bis 1 250 mm. Linearität ±0,05% des Bereichs, Abtastrate 9,4 kHz. Verfügbar mit rotem oder blauem Laser. Die Standardwahl für die meisten industriellen Messanwendungen.
RF603HS — Hochgeschwindigkeitsversion des RF603. Gleiche Messbereiche (2 mm bis 1 250 mm), jedoch mit Abtastraten bis zu 70 kHz. Entwickelt zur Erfassung schneller Ereignisse, Schwingungen und Hochgeschwindigkeits-Produktionsprozesse.
RF602 — superkompakte Sensoren (39,5 × 30,5 × 17 mm, 40 g) für Bereiche von 10 mm bis 500 mm. Linearität ±0,05%, Abtastrate 9,4 kHz. Eingesetzt dort, wo der Einbauraum die primäre Einschränkung ist.
RF600 — Sensoren mit großer Basis und großer Reichweite für 10 mm bis 2 500 mm. Sensorgehäuse 170 × 61 × 31 mm, 500 g. Entwickelt für die Fernmessung großer Objekte, heißer Oberflächen und Außenanwendungen.
RF609 / RF609Rt — Lasersonden für die Innendurchmessermessung. Durchmesser des Sensorgehäuses ab 9 mm, Messung von Bohrungen mit Durchmessern von 9,2 mm bis 48 mm. Genauigkeit ±2 µm.
RF60i — spezialisierte Sensoren zur Messung von Fahrbahnbelagprofil und Straßenoberflächentextur. Hohe Beständigkeit gegen Sonneneinstrahlung, stabiler Betrieb auf nassen Oberflächen, Messfrequenz bis zu 70 000 Hz.
RF605 — kompakte Sensoren für Bereiche von 50 mm bis 500 mm. Für neue Projekte nicht mehr empfohlen, da diese Serie ausläuft.
RF603 und RF603HS haben dasselbe Gehäuse, Gewicht und dieselben Messbereiche — von 2 mm bis 1 250 mm — und sind optisch nahezu identisch. Der Hauptunterschied liegt in der Abtastrate und der entsprechenden Linearitätsspezifikation.
RF603 misst mit bis zu 9,4 kHz bei einer Linearität von ±0,05% des Bereichs. Dies ist für die überwiegende Mehrheit industrieller Messaufgaben ausreichend — Maßkontrolle, Wegüberwachung, Füllstandsmessung und Profilabtastung bei Standard-Produktionsgeschwindigkeiten.
RF603HS misst mit bis zu 70 kHz — etwa 8-mal schneller — bei einer Linearität von ±0,1% des Bereichs bei maximaler Geschwindigkeit. Dadurch ist er die richtige Wahl, wenn sich das Messziel schnell bewegt, schwingt oder das zu erfassende Ereignis kurz ist: Hochgeschwindigkeits-Extrusionslinien, Schwingungsanalyse, Profilierung der Straßenoberfläche von einem fahrenden Fahrzeug aus oder jede Anwendung, bei der 9,4 kHz nicht ausreichen, um die Dynamik des Prozesses zu erfassen.
Der Kompromiss liegt in der Linearität: RF603HS ist bei 70 kHz mit ±0,1% gegenüber ±0,05% für RF603 spezifiziert. Wenn Ihre Anwendung keine hohe Geschwindigkeit erfordert, liefert RF603 eine bessere Genauigkeit zu geringeren Kosten.
RF609 ist eine spezialisierte Lasersonde, die für eine Aufgabe entwickelt wurde, die standardmäßige externe Triangulationssensoren nicht ausführen können: die Messung des Innendurchmessers und der Geometrie von Löchern, Bohrungen und Rohren von innen.
Der Sondenkörper ist zylindrisch — je nach Modell 9 mm oder 15 mm im Durchmesser —, sodass er in Bohrungen eingeführt werden kann und die Innenoberfläche durch Rotation um die Bohrungsachse misst. Er deckt Innendurchmesser von 9,2 mm bis 48 mm mit einer Messgenauigkeit von ±2 µm und einer Abtastrate von 9,4 kHz ab.
Die Variante RF609Rt enthält einen integrierten Schleifring, der eine kontinuierliche 360°-Drehung ohne Kabelverdrillung ermöglicht — wesentlich für die vollautomatisierte Innendurchmesserprüfung, integriert in Produktionslinien oder CNC-Maschinen.
Verwenden Sie RF609, wenn Sie eine berührungslose Messung von Bohrungsdurchmesser, Ovalität oder Innenoberflächenprofil benötigen — in Anwendungen wie präzisionsbearbeiteten Bohrungen, Hydraulikzylinderbohrungen, Injektorkörpern oder beliebigen zylindrischen Hohlräumen, bei denen ein externer Sensor keine Sichtlinie zur zu messenden Oberfläche hat.
Die meisten RF60x-Sensoren sind sowohl in roten (660 nm) als auch in blauen (405/450 nm) Laserversionen erhältlich. Die Wahl hängt vom Material und den Oberflächenbedingungen des Messziels ab.
Roter Laser (660 nm) ist die Standardoption und liefert auf den meisten industriellen Materialien gute Ergebnisse: Metallen, Kunststoffen, Keramik, lackierten Oberflächen und bearbeiteten Teilen. Er ist die richtige Standardwahl, sofern das Material keine besondere Herausforderung darstellt.
Blauer Laser (405/450 nm) wird in drei Situationen empfohlen. Erstens für organische und halbtransparente Materialien — Gummi, Holz, Lebensmittel, biologisches Gewebe —, bei denen ein roter Laser unter die Oberfläche eindringt und ein diffuses, instabiles Signal zurückliefert. Die kürzere blaue Wellenlänge wird sauber von der Oberflächenschicht reflektiert, ohne Streuung unter der Oberfläche. Zweitens für rotglühende oder glühende Metalloberflächen, bei denen sich das thermische Emissionsspektrum mit der roten Laserwellenlänge überlappt und das Signal-Rausch-Verhältnis verschlechtert; der blaue Laser ist weit genug vom Emissionsmaximum entfernt, um stabil zu bleiben. Drittens für einige transluzente Kunststoffe und Beschichtungen, bei denen die Oberflächenreflexion mit rotem Laser unzureichend ist.
Wenn Ihre Anwendung eine dieser Bedingungen umfasst, geben Sie bei der Bestellung die Option BLUE an. Für standardmäßige metallische und opake Oberflächen in einer Werksumgebung ist die rote Laserversion ausreichend und in der Regel kostengünstiger.
RF60x Sensoren bieten sowohl digitale als auch analoge Ausgänge und sind damit mit einer Vielzahl industrieller Steuerungssysteme und Datenerfassungsgeräte kompatibel.
Digitale Schnittstellen:
- RS232 (bis zu 460,8 kbit/s)
- RS485 (bis zu 921,6 kbit/s)
- CAN V2.0B (bis zu 1 Mbit/s)
- Ethernet i
Analoge Ausgänge:
- 4–20 mA (Last ≤ 500 Ω)
- 0–10 V
Zusätzliche I/O:
- Synchronisations- (Trigger-)Eingang — CMOS/TTL, 2,4–5 V
- Programmierbarer Logikausgang — NPN, 100 mA max., 40 V max. — konfigurierbar für Bereichsalarm, Nulleinstellung, gegenseitige Synchronisation mehrerer Sensoren oder Hardware-Steuerung des Lasers ein/aus
Für die SPS-Integration ist der analoge Ausgang der einfachste Weg. Für höhere Datenraten oder vernetzte Konfigurationen sind Ethernet und RS485 die bevorzugten Optionen. Die CAN-Schnittstelle ist für Anwendungen in Prüfumgebungen der Automobilindustrie oder in Embedded-Systemen verfügbar, in denen CAN-Busse Standard sind.
Der Schnittstellentyp wird bei der Bestellung festgelegt und ist Bestandteil des Modellcodes.
Ja. Die RF60x Serie ist für den industrietauglichen Betrieb ausgelegt, einschließlich anspruchsvoller Außenbereiche und Umgebungen mit hoher Verschmutzung.
Standardmäßige Umgebungskennwerte der gesamten Serie:
- Gehäuseschutz: IP67 (staubdicht, geschützt gegen zeitweiliges Untertauchen) für Sensoren mit Kabelsteckverbinder
- Schwingungsfestigkeit: 20 g / 10–1 000 Hz, geprüft über 6 Stunden auf jeder der drei Achsen
- Stoßfestigkeit: 30 g / 6 ms
- Betriebstemperatur: -10°C bis +60°C Standard; -30°C bis +60°C mit integrierter Heizungsoption; -30°C bis +120°C mit Heizung und Luftkühlgehäuse
- Unterdrückung von Umgebungslicht: bis zu 30 000 lux — ausreichend für die meisten Innenbereiche und beschatteten Außenbedingungen
- Gehäusematerial: Aluminium
Für Außenanwendungen mit direkter Sonneneinstrahlung — wie etwa die Profilierung von Fahrbahnoberflächen — wurde die RF60i Serie speziell mit hoher Beständigkeit gegen Sonneneinstrahlung und stabilem Betrieb auf nassen oder reflektierenden Oberflächen entwickelt. RF60i Sensoren wurden für den Betrieb von fahrenden Fahrzeugen bei Geschwindigkeiten getestet, die Messfrequenzen von bis zu 70 000 Hz erfordern.
Für Gießerei- und Hochtemperaturumgebungen ermöglicht die Option mit Luftkühlgehäuse (Suffix P im Modellcode) den Betrieb in der Nähe heißer Objekte und bei erhöhten Umgebungstemperaturen ohne Beschädigung des Sensors.
RF60i ist eine spezialisierte Unterserie innerhalb der RF60x Familie, die speziell für die Messung von Fahrbahnbelagprofilen, die Analyse der Fahrbahnoberflächentextur und ähnliche Außenanwendungen entwickelt wurde, bei denen Standardsensoren durch Sonneneinstrahlung und Oberflächenbedingungen eingeschränkt sind.
Wesentliche Unterschiede zum Standard-RF603:
Beständigkeit gegen Sonneneinstrahlung. RF60i Sensoren sind für den Betrieb bei direkter Sonneneinstrahlung ohne Signalverschlechterung ausgelegt — eine Bedingung, die standardmäßige Industriesensoren beeinträchtigen würde, wenn sie nicht für hohe Umgebungslichtniveaus optimiert sind.
Laserfleckgeometrie. RF60i Modelle umfassen Varianten mit einem runden Laserfleck von weniger als 1 mm Durchmesser, optimiert für die Texturmessung, bei der die Fleckform die räumliche Auflösung der erfassten Oberflächendetails direkt beeinflusst.
Messfrequenz. RF607 Modelle innerhalb der RF60i Serie arbeiten mit bis zu 70 000 Hz — unerlässlich für die Fahrbahnprofilierung von einem fahrenden Fahrzeug aus, bei der der Sensor Tausende von Oberflächenpunkten pro Sekunde erfassen muss, um Textur und Spurrinnen bei Autobahngeschwindigkeiten aufzulösen.
Stabilität auf nassen Oberflächen. RF60i Sensoren gewährleisten einen stabilen Betrieb auf nassem Asphalt und Beton, wo spiegelnde Reflexionen von Wasserfilmen das Signal bei Standardsensoren verschlechtern.
Die RF60i Serie umfasst drei Modelltypen: RF603P und RF607 für die Profilmessung über Bereiche bis zu 1 000 mm sowie RF603Txt für hochauflösende Texturmessung mit einem 30 mm Bereich und einer Fleckgröße bis hinunter zu 25 µm im mittleren Bereich.
Die Auswahl hängt von vier Parametern ab: Messbereich, erforderliche Genauigkeit und Geschwindigkeit, physische Einbaubeschränkungen sowie Oberflächenbedingungen.
Messbereich bestimmt die grundlegende Modellserie. Für Bereiche bis zu 500 mm in kompakter Bauform ist RF602 die platzsparende Wahl. Für Bereiche bis zu 1 250 mm mit Standardgenauigkeit ist RF603 die universelle Option. Für Bereiche über 1 250 mm — bis zu 2 500 mm — ist RF600 die einzige Option in der Serie.
Geschwindigkeitsanforderungen bestimmen, ob RF603 (bis zu 9,4 kHz) ausreichend ist oder ob RF603HS (bis zu 70 kHz) benötigt wird. Wenn sich Ihr Prozess schneller bewegt, als ein Standardsensor erfassen kann — Hochgeschwindigkeitsextrusion, Schwingungsmessung, schnelle Sortierung — ist RF603HS trotz seiner etwas geringeren Linearität bei maximaler Geschwindigkeit die richtige Wahl.
Einbauraum ist wichtig, wenn die Montageorte eingeschränkt sind. RF602 mit 39,5 × 30,5 × 17 mm und 40 g ist die kompakteste Option in der Serie. Für die Messung von Innenbohrungen sind RF609-Sonden ab 9 mm Gehäusedurchmesser die einzig geeignete Lösung.
Oberfläche und Umgebung bestimmen die Laserwellenlänge (rot oder blau) und ob Schutzoptionen — integrierte Heizung, Luftkühlgehäuse, Spritzschutz — erforderlich sind. Für Außen- oder Straßenanwendungen ist RF60i die spezialisierte Wahl.
Wenn Ihre Anwendung außerhalb der Standardparameter liegt — ungewöhnliche Geometrie, extreme Temperatur, spezielle Integrationsanforderungen — konfigurieren die Ingenieure von Riftek Sensoren nach aufgabenspezifischen Spezifikationen. Kontaktieren Sie unser technisches Team mit Ihrem Messbereich, Zielmaterial, der erforderlichen Genauigkeit und den Einbaubeschränkungen, um die optimale Konfiguration zu ermitteln.