

-
RF603 — capteurs polyvalents avec plages de fonctionnement de 2 à 1250 mm.
RF603HS — capteurs haute vitesse ;
RF609, RF609Rt, RF609-Wi-Fi — sondes laser ;
RF600 — capteurs à grande base et longue portée ;
RF605 — capteurs compacts. Commande déconseillée, car ce modèle sera bientôt abandonné ;
RF602 — capteurs super compacts ;
RF60i — capteurs laser spécialisés pour la mesure du profil et de la texture des chaussées.

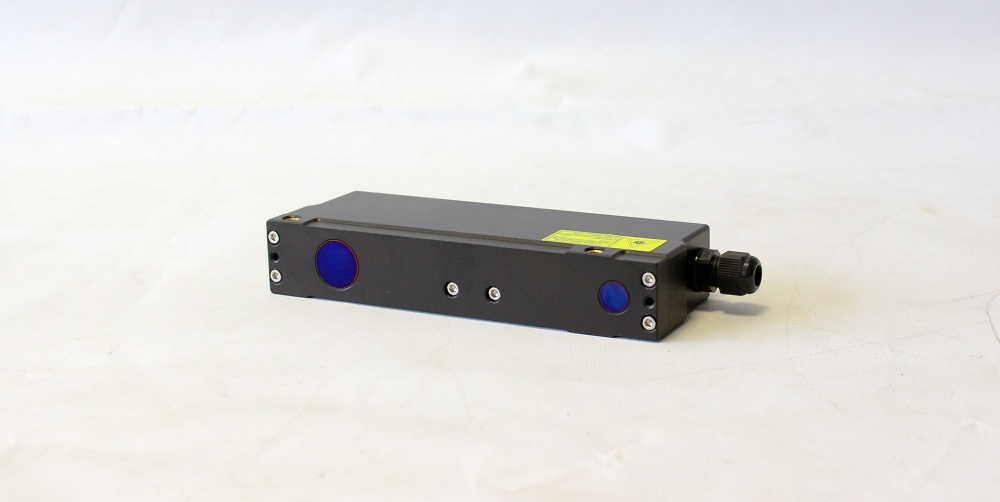
Série RF603 – Capteurs laser polyvalents
- Disponible avec des diodes laser rouges ou bleues ;
- Puissances de diode variées pour applications intérieures ou extérieures ;
- Binoculaire capteurs pour la numérisation laser.


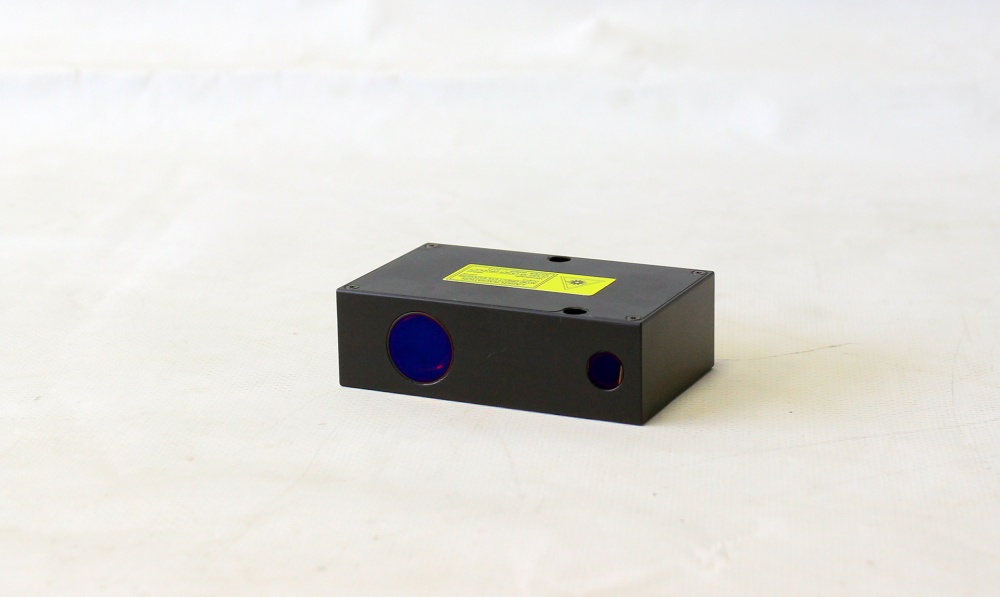
Série RF602 – Capteurs laser ultra compacts
- Combinaison unique de dimensions, de performances et de plages de fonctionnement
- Disponible avec des diodes laser rouges et bleues

Série RF603HS – Capteurs de triangulation haute vitesse
- Capteur laser universel à haute vitesse en boîtier compact
- Disponible en longueurs d'onde de diode rouge et bleue
- Idéal pour la capture d'événements rapides et le profilage de chaussée

Série RF609 (RF609Rt) – Sondes laser pour l'inspection des trous
- capteurs spéciaux pour la mesure de la géométrie des trous

Série RF600 – Capteurs laser à longue portée / grande base
- Plage de mesure jusqu'à 2,5 m
- Distances de décalage variées pour applications personnalisées
- Disponible en longueur d'onde de diode bleue pour la mesure d'objets chauds

Série RF605 – Capteurs laser compacts
- capteurs offrant un excellent rapport qualité/prix

Série RF60i – Capteurs laser spécialisés pour la mesure du profil et de la texture des chaussées
- spot laser rond de diamètre <1 mm
- haute résistance au rayonnement solaire
- fonctionnement stable sur surfaces humides
Capteurs de triangulation laser RF60x. Spécifications
| Paramètre | Valeur | ||||||||||||||
|
Interface de sortie : |
|||||||||||||||
| numérique |
RS232 (max. 460,8 kbit/s) ou RS485 (max. 921,6 kbit/s) ou RS232 et CAN V2.0B (max 1Mbit/s) ou Ethernet et (RS32 ou RS485) |
||||||||||||||
| analogique | 4…20 mA (charge ≤ 500 Ω) ou 0…10 V | ||||||||||||||
| Entrée de synchronisation | 2,4 – 5 V (CMOS, TTL) | ||||||||||||||
| Sortie logique | fonctions programmées, NPN : 100 mA max. ; 40 V max. pour la sortie | ||||||||||||||
| Alimentation, V | 9 …36 | ||||||||||||||
| Consommation électrique, W | 1,5..2 | ||||||||||||||
|
Résistance environnementale : |
|||||||||||||||
| Indice de protection | IP67 (pour les capteurs avec connecteur de câble uniquement) | ||||||||||||||
| Vibrations | 20g/10…1000Hz, 6 heures, pour chacun des axes XYZ | ||||||||||||||
| Choc | 30 g / 6 ms | ||||||||||||||
| Température de fonctionnement, °C |
-10…+60, (-30…+60 pour les capteurs avec réchauffeur intégré), (-30…+120 pour les capteurs avec réchauffeur intégré et boîtier à refroidissement par air) |
||||||||||||||
| Lumière ambiante admissible, lx | >30000 | ||||||||||||||
| Humidité relative | 5-95 % (sans condensation) | ||||||||||||||
| Température de stockage, °C | -20…+70 | ||||||||||||||
| Matériau du boîtier | aluminium | ||||||||||||||
Capteurs de triangulation laser RF603. Spécifications
(capteurs polyvalents avec plages de fonctionnement de 2 à 1250 mm)| RF603- | R-X/4 | X/2 | X/5 | X/10 | X/15 | X/25 | X/30 | X/50 | X/100 | X/250 | X/500 | X/750 | X/1000 | X/1250 | |
| Distance de base X, mm | 39 | 15 | 15 | 15, 25, 60 | 15, 30, 65 | 25, 45, 80 | 35, 55, 95 | 45, 65, 105 | 60, 90, 140 | 80 | 125 | 145 | 245 | 260 | |
| Plage de mesure, mm | 4 | 2 | 5 | 10 | 15 | 25 | 30 | 50 | 100 | 250 | 500 | 750 | 1000 | 1250 | |
| Linéarité, % | ±0,05 de la plage | ±0,1 | |||||||||||||
| Résolution, % | 0,01 de la plage (pour la sortie numérique uniquement) | 0,02 | |||||||||||||
| Dérive en température | 0,02% de la plage/°C | ||||||||||||||
| Fréquence de mesure max., Hz | 9400 | ||||||||||||||
| Source lumineuse : |
laser à semi-conducteur rouge, longueur d'onde 660 nm ou laser à semi-conducteur UV de longueur d'onde 405/450 nm (version BLUE) |
||||||||||||||
| modèle | RF603 | ||||||||||||||
| puissance de sortie | ≤0,2 | ≤5 mW | |||||||||||||
| classe de sécurité laser | 1 | 3R (IEC60825-1) | |||||||||||||
| modèle | RF603L |
|
|||||||||||||
| puissance de sortie | ≤0,95 mW |
|
|||||||||||||
| classe de sécurité laser | 2 (IEC60825-1) |
|
|||||||||||||
| modèle | RF603P | ||||||||||||||
| puissance de sortie | ≤20 mW | ||||||||||||||
| classe de sécurité laser | 3B (IEC60825-1) | ||||||||||||||
| Poids (sans câble), gramme | 100 | ||||||||||||||
Capteurs de triangulation laser RF603HS. Spécifications
(capteurs haute vitesse)| RF603HS- | X/2 | X/5 | X/10 | X/15 | X/25 | X/30 | X/50 | X/100 | X/250 | X/500 | X/750 | |||
| Distance de base X, mm | 15 | 15 | 15, 25, 60 | 15, 30, 65 | 25, 45, 80 | 35, 55, 95 | 45, 65, 105 | 60, 90, 140 | 80 | 125 | 145 | |||
| Plage de mesure, mm | 2 | 5 | 10 | 15 | 25 | 30 | 50 | 100 | 250 | 500 | 750 | |||
| Fréquence de mesure max., kHz | 70 | |||||||||||||
| Linéarité, % | ±0,1 (70 kHz), de la plage | |||||||||||||
| Résolution, % | 0,01 (70 kHz), de la plage | |||||||||||||
| Dérive en température | 0,02% de la plage/°C | |||||||||||||
| Source lumineuse |
laser à semi-conducteur rouge, longueur d'onde 660 nm ou Laser à semi-conducteur UV de longueur d'onde 405/450 nm (version BLUE) |
|||||||||||||
| Puissance de sortie | ≤4,8 mW | ≤20 mW | ≤80 mW | |||||||||||
| Classe de sécurité laser | 3R (IEC/EN 60825-1:2014) | 3B (IEC/EN 60825-1:2014) | ||||||||||||
| Poids (sans câble), gramme | 110 | |||||||||||||
Capteurs de triangulation laser RF609 (RF609Rt). Spécifications
(capteurs spéciaux pour la mesure de la géométrie des trous)| RF609 (RF609Rt)- | 9/19 | 16/48 | |||||
| Diamètre du boîtier du capteur laser, mm | 9 | 15 | |||||
| Plage de diamètres contrôlés, mm | 9.2...19 | 16...48 | |||||
| Profondeur des trous contrôlés, mm | sur demande | ||||||
| Distance de base du capteur laser, mm | 0,1 | 0,5 | |||||
| Plage de fonctionnement du capteur laser, mm | 5 | 16 | |||||
| Linéarité du capteur laser, % | ±0,05 de la plage | ||||||
| Fréquence de mesure max., Hz | 9400 | ||||||
| Source lumineuse | laser à semi-conducteur rouge, longueur d'onde 660 nm pour les deux modèles ; laser à semi-conducteur bleu ou UV, longueur d'onde 450 ou 405 nm (version BLUE) uniquement pour le modèle 16/48 | ||||||
| Puissance de sortie, mW | ≤1 | ||||||
| Classe de sécurité laser | 2 (IEC60825-1) | ||||||
| Matériau du boîtier | aluminium | ||||||
| Entrées de synchronisation (RF609), V | 2,4 – 24, déclenchement (entrée IN) | ||||||
| Entrées de synchronisation (RF609Rt), V | déclencheur (entrée IN), codeur A-B (entrées IN et AL) | ||||||
| Alimentation, V | 9…36 | ||||||
| Consommation électrique, W | 1...1.5 | ||||||
| Poids (sans câble), RF609, grammes | 40 | 85 | |||||
| Poids (sans câble), RF609Rt, grammes | à partir de 900 | ||||||
Capteurs de triangulation laser RF600. Spécifications
(capteurs à grande base et à longue portée)| RF600- | X/10 | X/30 | X/40 | X/100 | X/250 | X/500 | X/600 | X/1000 | X/1000 | X/1500 | X/2000 | X/2500 | |
| Distance de base X, mm | 230 | 300 | 330 | 500 | 230 | 300, 1000 | 230 | 380 | 1300 | 390 | 410 | 420 | |
| Plage de mesure, mm | 10 | 30 | 40 | 100 | 250 | 500 | 600 | 1000 | 1000 | 1500 | 2000 | 2500 | |
| Linéarité, % | ±0,1 de la plage | ||||||||||||
| Résolution, % | 0,01 de la plage (pour la sortie numérique uniquement) | 0,02 | |||||||||||
| Dérive en température | 0,02% de la plage/°C | ||||||||||||
| Fréquence de mesure max., Hz | 9400 ou 70000 | ||||||||||||
| Source lumineuse |
laser à semi-conducteur rouge, longueur d'onde 660 nm ou Laser à semi-conducteur UV de longueur d'onde 405/450 nm (version BLUE) |
||||||||||||
| puissance de sortie | ≤4,8 mW | ≤20 mW | |||||||||||
| classe de sécurité laser | 3R (IEC60825-1) | 3B (IEC60825-1) | |||||||||||
| Poids (sans câble), gramme | 500 | ||||||||||||
Capteurs de triangulation laser RF605. Spécifications
(capteurs compacts économiques)| RF605- | 25/50 | 45/100 | 65/250 | 105/500 | |
| Distance de base X, mm | 25 | 45 | 65 | 105 | |
| Plage de mesure, mm | 50 | 100 | 250 | 500 | |
| Linéarité, % | ±0,1 de la plage | ||||
| Résolution, % | 0,02 de la plage | ||||
| Dérive en température | 0,02% de la plage/°C | ||||
| Fréquence d'échantillonnage max., Hz | 2000 | ||||
| Source lumineuse | laser à semi-conducteur rouge, longueur d'onde 660 nm | ||||
| Puissance de sortie, mW | ≤0,95 mW | ||||
| Classe de sécurité laser | 2 (IEC60825-1) | ||||
| Poids (sans câble), gramme | 60 | ||||
Capteurs de triangulation laser RF602. Spécifications
(capteurs super compacts)| RF602- | 20/10 | 20/25 | 30/50 | 55/100 | 65/250 | 105/500 | |
| Distance de base X, mm | 20 | 20 | 30 | 55 | 65 | 105 | |
| Plage de mesure, mm | 10 | 25 | 50 | 100 | 250 | 500 | |
| Linéarité, % | ±0,05 de la plage | ±0,1 | |||||
| Résolution, % | 0,01 de la plage | 0,02 | |||||
| Dérive en température | 0,02% de la plage/°C | ||||||
| Fréquence d'échantillonnage max., Hz | 9400 | ||||||
| Source lumineuse |
laser à semi-conducteur rouge, longueur d'onde 660 nm ou laser UV à semi-conducteur, longueur d'onde 405 nm (version BLUE) |
||||||
| Puissance de sortie, mW | ≤1 | ||||||
| Classe de sécurité laser | 2 (IEC60825-1) | ||||||
| Poids (sans câble), gramme | 40 | ||||||
Capteurs de triangulation laser RF60i. Spécifications
(mesure de chaussée)| Modèle | RF603P | RF603P | RF607 | RF607 | RF607 | RF603Txt | |
| Distance de base X, mm | 125 | 245 | 190 | 210 | 230 | 30 | |
| Plage de mesure, mm | 500 | 1000 | 500 | 200 | 250 | 30 | |
| Linéarité, % de la plage | ±0,05 | ±0,03 | ±0,05 | ||||
| Résolution, % de la plage | 0,01 (pour la sortie numérique uniquement) | ||||||
| Dérive en température | 0,02 % de la plage / °C | ||||||
| Fréquence de mesure max., Hz | 9400 | 70000 | 9400 | ||||
| Source lumineuse | laser à semi-conducteur rouge, longueur d'onde 660 nm | ||||||
| Puissance de sortie, mW | <20 | <80 | <1 | ||||
| Classe de sécurité laser (IEC/EN 60825-1:2014) | 3B | 2 | |||||
| Forme du spot laser | elliptique | rond | |||||
| Taille du spot laser « début-milieu-fin de la plage », mm | 1,7x3- 0,16x0,2- 3x5 | 1,6x2,5- 0,5x0,8- 1,6x3,5 | 0,9-1-0,9 | 0,8-0,7-0,6 | 0,8-0,7-0,5 | 0,06-0,025-0,06 | |

- Épaisseur

- Dimensions de l'objet

- Tri des objets

- Faux-rond

- Profilage

- Déplacements de l'objet/de la cible

Balayage laser de la surface intérieure des tubes à l'aide du capteur de triangulation RF609-9/19
Informations de commande pour le capteur de triangulation laser RF603
RF603(BLUE)(L/P).F-X/D(R)-SERIAL-ANALOG-IN-AL-CC(90X)(R)-M-H-P-B
| Symbole | Description |
| (BLUE) | Option laser bleu (405/450 nm) |
| L/P | Classe de sécurité laser : L - Classe 2, P - Classe 3B |
| F | Fréquence de mesure max., kHz (2 ou 10) |
| X | Distance de base (début de la plage), mm |
| D | Plage de mesure, mm |
| (R) | Spot laser de forme ronde (voir p. 18,3) |
| SERIAL | Type d'interface série : 232 (RS232) ou 485 (RS485) ; CAN ou ET (Ethernet) |
| ANALOG | Attribut indiquant la présence de 4…20 mA ( I ) ou 0…10 V ( U ) |
| IN | Présence d'une entrée de déclenchement (entrée de synchronisation) |
| AL | Signal d'entrée/sortie programmé par l'utilisateur |
| CC(90X)(R) |
Presse-étoupe - CG, ou connecteur de câble - CC (Binder 712, IP67) Note 1 : les capteurs dotés d'interfaces CAN ou Ethernet possèdent 2 connecteurs ou deux presse-étoupes. Remarque 2 : option 90(X) – connecteur de câble coudé (voir p. 18.4.) Note 3 : option R – câble pour robot |
| M | Longueur de câble, m |
| H | Capteur avec réchauffeur intégré |
| P | Capteur avec boîtier de refroidissement par air de protection (voir p. 18.1.) |
| B | Capteur avec protection anti-projections (voir p. 18,2) |
Exemple : RF603L.140/100R-232-I-IN-AL-24-CCR90A-3 – laser de classe 2, distance de base – 140 mm, plage – 100 mm, spot laser de forme ronde, port série RS232, sortie analogique 4…20 mA, entrée de déclenchement et entrée AL disponibles, connecteur de câble, type coudé, position « A », câble pour robot, longueur de câble 3 m.
Informations de commande pour le capteur de triangulation laser RF603HS
RF603HS(BLUE).F-X/D(R)-SERIAL-ANALOG-IN-AL-CC(R)(90)-M-H-P-B
| Symbole | Description |
| (BLUE) | Option laser bleu (405 nm) |
| F | Fréquence d'échantillonnage maximale, 60 ou 120 ou 160 kHz. |
| X | Distance de base (début de la plage), mm |
| D | Plage de mesure, mm |
| (R) | Spot laser de forme ronde (voir p.18.3.) |
| SERIAL | Type d'interface série : (RS232 et Ethernet) – 232-ET ou (RS485 et Ethernet) – 485- ET. |
| ANALOG | Attribut indiquant la présence d'une sortie analogique 0…10 V (U). |
| IN |
Signal programmé par l'utilisateur, qui remplit plusieurs fonctions :
1) Entrée de déclenchement (entrée de synchronisation). |
| AL |
Signal programmé par l'utilisateur, ayant plusieurs fonctions. Il peut être utilisé comme : 1) Sortie logique (indication de faux-rond au-delà de la plage). 2) Ligne de synchronisation mutuelle de deux capteurs ou plus. 3) Ligne de mise à zéro matérielle. 4) Interrupteur matériel laser ON/OFF. 5) Entrée Encoder_B. 6) Entrée de ligne d'état. 7) Entrée pour le redémarrage Ethernet. |
| CC(90X)(R) |
Presse-étoupe - CG, ou connecteur de câble - CC (Binder 712, IP67). Note 1 : option 90(X) – connecteur de câble coudé (voir p. 18.4.). Note 2 : option R – câble pour robot. |
| M | Longueur de câble, m |
| H | Capteur avec réchauffeur intégré |
| P | Capteur avec boîtier de protection à refroidissement par air (voir p.18.1) |
| B | Capteur avec protection anti-projections (voir p.18.2.) |
Exemple : RF603HS.60-140/100R-232-ET-U-IN-AL-24-CCR90A-3 – fréquence d'échantillonnage 60 kHz, distance de base – 140 mm, plage – 100 mm, spot laser de forme ronde, port série RS232 et Ethernet, sortie analogique 0…10 V, entrée trigger et entrée AL disponibles, connecteur de câble, type coudé, position « A », câble robot, longueur de câble 3 m.
Informations de commande pour le capteur de triangulation laser RF609 et RF609Rt
RF609(Rt)(BLUE)-X/D-L-SERIAL-ANALOG--M
| Symbole | Description |
| Rt | Sonde avec collecteur tournant intégré. |
| (BLUE) | Option laser bleu (405 nm ou 450 nm). Uniquement pour les sondes 16/48. |
| X | Diamètre minimal contrôlé, mm. |
| D | Diamètre maximal contrôlé (lorsque la sonde est située le long de l'axe du trou), mm. |
| L | Longueur de la sonde (une consultation préalable avec le fabricant est requise). |
| SERIAL | Type d'interface série pour RF609Rt : 232 (RS232) ou 485 (RS485) |
| ANALOG | Attribut indiquant la présence d'une sortie analogique pour RF609Rt : 4…20 mA (I) ou 0…10 V (U). |
| M | Longueur de câble, m. |
Exemple : RF609Rt-9/19-100-232-I-3 – Sonde avec collecteur tournant intégré, laser à semi-conducteur rouge, plage de diamètres contrôlés - 9...19 mm, longueur de sonde - 100 mm, port série RS232, sortie analogique 4…20 mA, longueur de câble - 3 m.
Informations de commande pour le capteur de triangulation laser RF600
RF600(BLUE).F-X/D(R)-SERIAL-ANALOG-IN-AL-CC(90X)(R)-M-H
| Symbole | Description |
| (BLUE) | Option laser bleu (405/450 nm) |
| F | Fréquence de mesure max., kHz (10 ou 70) |
| X | Distance de base (début de la plage), mm |
| D | Plage de mesure, mm |
| (R) | Spot laser de forme ronde |
| SERIAL | Type d'interface série : 232 (RS232) ou 485 (RS485) ; CAN ou ET (Ethernet) |
| ANALOG | Attribut indiquant la présence de 4…20 mA ( I ) ou 0…10 V ( U ) |
| IN | Présence d'une entrée de déclenchement (entrée de synchronisation) |
| AL | Signal d'entrée/sortie programmé par l'utilisateur |
| CC(90X)(R) |
Presse-étoupe - CG, ou connecteur de câble - CC (Binder 712, IP67) Note 1 : les capteurs dotés d'interfaces CAN ou Ethernet possèdent 2 connecteurs ou deux presse-étoupes. Note 2 : option 90(X) – connecteur de câble coudé Note 3 : option R – câble pour robot |
| M | Longueur de câble, m |
| H | Capteur avec réchauffeur intégré |
Exemple : RF600.10-380/1000-232-I-IN-AL-CCR90A-3 – Capteur RF600, fréquence de mesure max. – 9,4 kHz, distance de base – 380 mm, plage – 1000 mm, port série RS232, sortie analogique 4…20 mA, entrée de déclenchement et entrée AL disponibles, connecteur de câble, type coudé, position « A », câble robot, longueur de câble 3 m.
Informations de commande pour le capteur de triangulation laser RF605
RF605-X/D-SERIAL-ANALOG-IN-AL- CC(R)-M
| Symbole | Description |
| X | Distance de base (début de la plage), mm |
| D | Plage de mesure, mm |
| SERIAL | Type d'interface série : RS232 - 232, ou RS485 - 485 |
| ANALOG | Attribut indiquant la présence de 4…20 mA ( I ) ou 0…10V ( U ) |
| IN | Présence d'une entrée de déclenchement (entrée de synchronisation) |
| AL |
Signal programmé ayant une triple fonction. Il peut être utilisé comme 1) sortie logique ; 2) ligne de synchronisation mutuelle de deux capteurs ou plus 3) ligne de mise à zéro matérielle |
| CC(R) |
Presse-étoupe - CG, ou connecteur de câble - CC (Binder 702, IP67) Note 1 : option R – câble pour robot |
| M | Longueur de câble, m |
Exemple : RF605-105/500-232-I-IN-CG-3 – distance de base – 105 mm, plage – 500 mm, port série RS232, sortie analogique 4…20 mA, entrée de déclenchement disponible, presse-étoupe, longueur de câble 3 m.
Informations de commande pour le capteur de triangulation laser RF602
RF602(BLUE)-X/D-SERIAL-ANALOG-IN-AL--M
| Symbole | Description |
| X | Distance de base (début de la plage), mm |
| D | Plage de mesure, mm |
| SERIAL | Type d'interface série : 232 (RS232) ou 485 (RS485) |
| ANALOG | Attribut indiquant la présence d'une sortie analogique : 4…20 mA (I) ou 0…10 V (U) |
| IN | Entrée de synchronisation |
| AL | Signal d'entrée/sortie programmable par l'utilisateur |
| (BLUE) | Option laser bleu (405 nm ou 450 nm) |
| M | Longueur de câble, m |
Exemple : RF602-65/250-232-I-IN-AL-3 – laser rouge, distance de base - 65 mm, plage de mesure - 250 mm, port série RS232, sortie analogique 4…20 mA, entrée de synchronisation et sortie AL disponibles, longueur de câble - 3 m.
Informations de commande pour le capteur de triangulation laser RF60i
RF60i-X/D-SERIAL-ANALOG-IN-AL-CC(90X)(R)-M-H-P-B
| Symbole | Description |
| i | Indice : 3P ou 7 ou 3Txt |
| X | Distance de base (début de la plage), mm |
| D | Plage de mesure, mm |
| SERIAL |
Le type d'interface série : (232 (RS232) ou 485 (RS485)) et (ET (Ethernet)) |
| ANALOG | Attribut indiquant la présence de 4…20 mA ( I ) ou 0…10 V ( U ) |
| IN | Capteur avec entrée de déclenchement (entrée de synchronisation) |
| AL | Signal d'entrée/sortie programmé par l'utilisateur |
| CC(90X)(R) |
Presse-étoupe - CG, ou connecteur de câble - CC (Binder 712, IP67) Note 1 : les capteurs avec interface Ethernet possèdent 2 connecteurs ou deux presse-étoupes. Note 2 : option 90X – connecteur de câble coudé (voir p. 18,3). Note 3 : option R – câble pour robot |
| M | Longueur de câble, m |
| H | Capteur avec réchauffeur intégré |
| P | Capteur en boîtier de protection avec système de refroidissement par air (voir p. 18.1.) |
| B | Capteur avec protection anti-projections (voir p. 18,2) |
Exemple : RF603P-125/500-232-I-IN-AL-CCR90A-3 – Capteur laser pour la mesure du profil et de la texture de chaussée RF603P, distance de base - 125 mm, plage de mesure - 500 mm, port série RS232, sortie analogique 4…20 mA, entrée trigger et entrée AL disponibles, connecteur de câble, type coudé, position « A », câble robot, longueur de câble 3 m.
Un capteur de triangulation laser est un dispositif de mesure sans contact qui détermine la distance à la surface d'un objet en analysant la position d'un point laser réfléchi sur un détecteur interne. Le principe de fonctionnement est simple : un laser à semi-conducteur projette un point focalisé sur la surface cible. La lumière réfléchie est collectée par une lentille et dirigée vers une matrice CCD linéaire positionnée à un angle connu par rapport à l'axe du laser. Lorsque la distance à l'objet varie, le point se déplace le long de la matrice — et un processeur de signal calcule la distance exacte à partir de ce déplacement.
Le résultat est une valeur précise de distance ou de déplacement en un seul point, fournie en temps réel, sans aucun contact mécanique avec la surface. Les capteurs Riftek RF60x fournissent cette mesure avec une linéarité jusqu'à ±0,05 % de la plage et des fréquences d'échantillonnage jusqu'à 70 kHz selon le modèle.
Les capteurs de triangulation laser sont utilisés partout où une mesure sans contact de position, de déplacement, d'épaisseur, de vibrations ou de profil de surface est requise — des environnements d'usinage de précision aux lignes de production automatisées et à l'inspection de la surface des routes.
Les deux technologies utilisent la triangulation optique comme principe de fonctionnement, mais elles résolvent des problèmes de mesure fondamentalement différents.
Un capteur de triangulation laser mesure un seul point. Il renvoie une valeur de distance par cycle de mesure — la distance entre le capteur et un point sur la surface de l'objet. Cela en fait l'outil approprié pour la mesure de déplacement, de position, de vibrations, d'épaisseur et de niveau, lorsque vous avez besoin de données rapides et exactes provenant d'un emplacement défini.
A Scanner laser 2D projette une ligne laser complète plutôt qu'un point, capturant simultanément des centaines ou des milliers de mesures de distance sur la section transversale de l'objet. La sortie est un profil complet — forme, largeur, hauteur, contour — plutôt qu'une valeur unique. Lorsque l'objet ou le scanner se déplace, les profils successifs se combinent en un modèle de surface 3D.
La règle pratique : si vous devez connaître la distance à laquelle se trouve la surface, utilisez un capteur de triangulation laser. Si vous devez connaître la forme de la surface, utilisez un scanner laser 2D. Dans de nombreux systèmes de production, les deux technologies sont utilisées conjointement — les capteurs de triangulation pour un contrôle rapide par points, les scanners 2D pour la vérification de la géométrie et du profil.
La gamme de paramètres mesurables est plus large que son nom ne le suggère. Les capteurs de triangulation laser Riftek RF60x sont utilisés pour :
- Déplacement et position — suivi du mouvement ou de la position d'une cible par rapport à une référence fixe
- Dimensions — mesure de la longueur, de la hauteur, d'une marche ou de l'épaisseur de composants, y compris les feuilles minces et les films
- Profil de surface — établissement d'un profil 1D d'une surface par balayage du capteur ou déplacement de l'objet
- Faux-rond et vibrations — détection du faux-rond radial ou axial de pièces rotatives, mesure de l'amplitude et de la fréquence des vibrations
- Tri — détection de la présence, de la hauteur ou de la position d'objets sur un convoyeur pour un tri automatisé
- Niveaux de liquides et de matériaux en vrac — mesure de niveau sans contact dans des réservoirs, des trémies et des récipients ouverts
- Déformation — surveillance de la déflexion structurelle ou de la dilatation thermique sous charge
La série de sondes laser RF609 étend cette capacité à la mesure du diamètre intérieur de trous à partir de 9 mm, rendant la technologie de triangulation applicable aux tâches d'inspection d'alésages que les capteurs externes standards ne peuvent pas atteindre.
La gamme RF60x couvre une plage exceptionnellement large — de 2 mm à 2 500 mm — répartie entre des séries de modèles spécialisées :
RF603 — la série universelle. 26 modèles couvrant des plages de 2 mm à 1 250 mm. Linéarité ±0,05% de la plage, fréquence d'échantillonnage 9,4 kHz. Disponible avec laser rouge ou bleu. Le choix standard pour la plupart des applications de mesure industrielles.
RF603HS — version haute vitesse de RF603. Mêmes plages de mesure (2 mm à 1 250 mm), mais avec des fréquences d'échantillonnage jusqu'à 70 kHz. Conçue pour la capture d'événements rapides, de vibrations et de processus de production à haute vitesse.
RF602 — capteurs super compacts (39,5 × 30,5 × 17 mm, 40 g) pour des plages de 10 mm à 500 mm. Linéarité ±0,05%, fréquence d'échantillonnage 9,4 kHz. Utilisés lorsque l'espace d'installation constitue la contrainte principale.
RF600 — capteurs à grande base et longue portée couvrant 10 mm à 2 500 mm. Corps du capteur 170 × 61 × 31 mm, 500 g. Conçus pour la mesure à distance de grands objets, de surfaces chaudes et pour les applications en extérieur.
RF609 / RF609Rt — sondes laser pour la mesure du diamètre intérieur. Diamètre du corps du capteur à partir de 9 mm, mesure de trous de 9,2 mm à 48 mm de diamètre. Exactitude ±2 µm.
RF60i — capteurs spécialisés pour la mesure du profil de chaussée et de la texture de surface routière. Haute résistance au rayonnement solaire, fonctionnement stable sur surfaces mouillées, fréquence de mesure jusqu'à 70 000 Hz.
RF605 — capteurs compacts pour des plages de 50 mm à 500 mm. Ils ne sont plus recommandés pour les nouveaux projets, car cette série est en cours de retrait progressif.
RF603 et RF603HS partagent le même boîtier, le même poids et les mêmes plages de mesure — de 2 mm à 1 250 mm — et sont visuellement presque identiques. La différence essentielle réside dans la fréquence d'échantillonnage et la spécification de linéarité correspondante.
RF603 mesure jusqu'à 9,4 kHz avec une linéarité de ±0,05% de la plage. Cela suffit pour la grande majorité des tâches de mesure industrielles — contrôle dimensionnel, surveillance du déplacement, mesure de niveau et balayage de profil à des vitesses de production standards.
RF603HS mesure jusqu'à 70 kHz — environ 8 fois plus rapidement — avec une linéarité de ±0,1% de la plage à vitesse maximale. Cela en fait le choix approprié lorsque la cible de mesure se déplace rapidement, vibre ou lorsque l'événement à capturer est bref : lignes d'extrusion à haute vitesse, analyse des vibrations, profilage de surface routière depuis un véhicule en mouvement, ou toute application où 9,4 kHz est insuffisant pour capturer la dynamique du processus.
Le compromis concerne la linéarité : RF603HS à 70 kHz est spécifié à ±0,1% contre ±0,05% pour RF603. Si votre application ne nécessite pas de haute vitesse, RF603 offre une meilleure exactitude à moindre coût.
Le RF609 est une sonde laser spécialisée conçue pour une tâche que les capteurs de triangulation externes standards ne peuvent pas réaliser : mesurer le diamètre intérieur et la géométrie de trous, d'alésages et de tubes depuis l'intérieur.
Le corps de la sonde est cylindrique — 9 mm ou 15 mm de diamètre selon le modèle — ce qui permet de l'insérer dans des trous et de mesurer la surface intérieure en tournant autour de l'axe de l'alésage. Elle couvre des diamètres intérieurs de 9,2 mm à 48 mm avec une exactitude de mesure de ±2 µm et une fréquence d'échantillonnage de 9,4 kHz.
La variante RF609Rt comprend un collecteur tournant intégré, qui permet une rotation continue à 360° sans enroulement du câble — indispensable pour une inspection entièrement automatisée du diamètre intérieur intégrée aux lignes de production ou aux machines CNC.
Utilisez le RF609 lorsque vous avez besoin d'une mesure sans contact du diamètre d'alésage, de l'ovalité ou du profil de surface intérieur — dans des applications telles que les trous usinés de précision, les alésages de vérins hydrauliques, les corps d'injecteurs ou toute cavité cylindrique où un capteur externe n'a pas de ligne de visée vers la surface mesurée.
La plupart des capteurs RF60x sont disponibles en versions laser rouge (660 nm) et bleue (405/450 nm). Le choix dépend du matériau et de l'état de surface de la cible de mesure.
Laser rouge (660 nm) est l'option standard et donne de bons résultats sur la majorité des matériaux industriels : métaux, plastiques, céramiques, surfaces peintes et pièces usinées. C'est le choix par défaut approprié, sauf si le matériau présente une difficulté spécifique.
Laser bleu (405/450 nm) est recommandé dans trois situations. Premièrement, pour les matériaux organiques et semi-transparents — caoutchouc, bois, produits alimentaires, tissus biologiques — où un laser rouge pénètre sous la surface et renvoie un signal diffus et instable. La longueur d'onde bleue, plus courte, se réfléchit proprement sur la couche de surface sans diffusion sous la surface. Deuxièmement, pour les surfaces métalliques chauffées au rouge ou incandescentes, où le spectre d'émission thermique se superpose à la longueur d'onde du laser rouge et dégrade le rapport signal/bruit ; le laser bleu est suffisamment éloigné du pic d'émission pour rester stable. Troisièmement, pour certains plastiques et revêtements translucides où la réflexion de surface avec le laser rouge est insuffisante.
Si votre application implique l'une de ces conditions, spécifiez l'option BLUE lors de la commande. Pour les surfaces métalliques standards et opaques en environnement d'usine, la version à laser rouge est suffisante et généralement plus économique.
Les capteurs RF60x fournissent des sorties numériques et analogiques, ce qui les rend compatibles avec une large gamme de systèmes de contrôle industriels et d'équipements d'acquisition de données.
Interfaces numériques :
- RS232 (jusqu'à 460,8 kbit/s)
- RS485 (jusqu'à 921,6 kbit/s)
- CAN V2.0B (jusqu'à 1 Mbit/s)
- Ethernet i
Sorties analogiques :
- 4–20 mA (charge ≤ 500 Ω)
- 0–10 V
E/S supplémentaires :
- Entrée de synchronisation (déclenchement) — CMOS/TTL, 2,4–5 V
- Sortie logique programmable — NPN, 100 mA max, 40 V max — configurable pour l'alarme de plage, le réglage du zéro, la synchronisation mutuelle de plusieurs capteurs ou la commande matérielle marche/arrêt du laser
Pour l'intégration à un PLC, la sortie analogique est la solution la plus simple. Pour des débits de données plus élevés ou des configurations en réseau, Ethernet et RS485 sont les options privilégiées. L'interface CAN est disponible pour les applications dans les environnements d'essais automobiles ou les systèmes embarqués où les bus CAN sont standard.
Le type d'interface est spécifié au moment de la commande et fait partie du code du modèle.
Oui. La série RF60x est conçue pour un fonctionnement de niveau industriel, y compris dans des environnements extérieurs exigeants et fortement contaminés.
Indices environnementaux standard sur l'ensemble de la série :
- Protection du boîtier: IP67 (étanche à la poussière, protégé contre l'immersion temporaire) pour les capteurs avec connecteur de câble
- Résistance aux vibrations: 20 g / 10–1 000 Hz, testé pendant 6 heures sur chacun des trois axes
- Résistance aux chocs: 30 g / 6 ms
- Température de fonctionnement: -10°C à +60°C standard ; -30°C à +60°C avec option chauffage intégré ; -30°C à +120°C avec chauffage et boîtier à refroidissement par air
- Rejet de la lumière ambiante: jusqu'à 30 000 lux — suffisant pour la plupart des conditions intérieures et extérieures ombragées
- Matériau du boîtier: aluminium
Pour les applications extérieures avec exposition directe au soleil — telles que le profilage de surface de chaussée — la série RF60i est spécialement conçue avec une résistance élevée au rayonnement solaire et un fonctionnement stable sur surfaces mouillées ou réfléchissantes. Les capteurs RF60i ont été testés pour un fonctionnement depuis des véhicules en mouvement à des vitesses nécessitant des fréquences de mesure jusqu'à 70 000 Hz.
Pour les environnements de fonderie et à haute température, l'option de boîtier à refroidissement par air (suffixe P dans le code du modèle) permet un fonctionnement à proximité d'objets chauds et à des températures ambiantes élevées sans endommager le capteur.
Le RF60i est une sous-série spécialisée de la famille RF60x, développée spécifiquement pour la mesure du profil de chaussée, l'analyse de la texture de surface des routes et des applications extérieures similaires où les capteurs standard sont limités par les interférences solaires et les conditions de surface.
Principales différences par rapport au RF603 standard :
Résistance au rayonnement solaire. Les capteurs RF60i sont conçus pour fonctionner en plein soleil sans dégradation du signal — une condition qui compromettrait les capteurs industriels standard non optimisés pour des niveaux élevés de lumière ambiante.
Géométrie du spot laser. Les modèles RF60i comprennent des variantes avec un spot laser rond de diamètre inférieur à 1 mm, optimisé pour la mesure de texture où la forme du spot affecte directement la résolution spatiale du détail de surface capturé.
Fréquence de mesure. Les modèles RF607 de la série RF60i fonctionnent jusqu'à 70 000 Hz — indispensable pour le profilage routier depuis un véhicule en mouvement, où le capteur doit capturer des milliers de points de surface par seconde afin de résoudre la texture et l'orniérage à vitesse autoroutière.
Stabilité sur surface mouillée. Les capteurs RF60i maintiennent un fonctionnement stable sur l'asphalte et le béton mouillés, où les réflexions spéculaires dues aux films d'eau dégradent le signal dans les capteurs standard.
La série RF60i comprend trois types de modèles : RF603P et RF607 pour la mesure de profil sur des plages jusqu'à 1 000 mm, et RF603Txt pour la mesure de texture haute résolution avec une plage de 30 mm et une taille de spot jusqu'à 25 µm à mi-plage.
Le choix se résume à quatre paramètres : la plage de mesure, l'exactitude et la vitesse requises, les contraintes d'installation physique et les conditions de surface.
Plage de mesure détermine la série de modèles de base. Pour les plages jusqu'à 500 mm dans un format compact, RF602 est le choix à encombrement réduit. Pour les plages jusqu'à 1 250 mm avec une exactitude standard, RF603 est l'option universelle. Pour les plages au-delà de 1 250 mm — jusqu'à 2 500 mm — RF600 est la seule option de la série.
Exigences de vitesse déterminent si RF603 (jusqu'à 9,4 kHz) est suffisant ou si RF603HS (jusqu'à 70 kHz) est nécessaire. Si votre procédé se déplace plus vite qu'un capteur standard ne peut le suivre — extrusion haute vitesse, mesure de vibrations, tri rapide — RF603HS est le bon choix malgré sa linéarité légèrement inférieure à la vitesse maximale.
Espace d'installation est important lorsque les emplacements de montage sont contraints. RF602, avec 39,5 × 30,5 × 17 mm et 40 g, est l'option la plus compacte de la série. Pour la mesure d'alésages intérieurs, les sondes RF609 à partir de 9 mm de diamètre de corps sont la seule solution applicable.
Surface et environnement déterminent la longueur d'onde du laser (rouge ou bleue) et la nécessité d'options de protection — chauffage intégré, boîtier à refroidissement par air, protection anti-projections. Pour les applications extérieures ou routières, RF60i est le choix spécialisé.
Si votre application sort des paramètres standard — géométrie inhabituelle, température extrême, exigences d'intégration spécialisées — les ingénieurs Riftek configurent les capteurs selon des spécifications propres à la tâche. Contactez notre équipe technique avec votre plage de mesure, le matériau cible, l'exactitude requise et les contraintes d'installation afin d'identifier la configuration optimale.