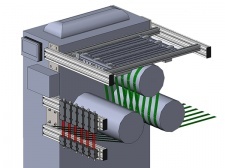
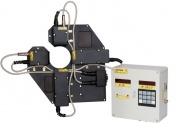
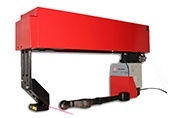
Le système est destiné à la détection sans contact des débris à l'intérieur des rainures circulaires de différents éléments technologiques, par exemple les étriers de frein, etc. Le système peut également être utilisé pour le profilage des joints de rainure (inspection de la déformation des joints).

Système d'inspection laser des débris RF096-Insp

Système d'inspection laser des débris RF096-Insp
| Paramètre | Valeur | |
| Plage de diamètre des gorges inspectées, mm | 35...53 | |
| Taille minimale des débris détectés, mm | 0,03 (épaisseur) x 0,1 x 0,1 | |
| Résolution spatiale (points/tour) | 3200 | |
| Linéarité du capteur laser, µm | ±10 | |
| Temps d'inspection, s | 1,2 | |
| Source lumineuse | laser à semi-conducteur rouge, longueur d'onde 660 nm | |
| Puissance de sortie, mW | <1 | |
| Classe de sécurité laser | 2 (IEC60825-1) | |
| Forme du faisceau laser | Rond | |
| Taille du spot laser, mm | 0,1 (début de la plage) - 0,2 (milieu de la plage) - 0,35 (fin de la plage) | |
| Interface de sortie | paramétrage, transfert des données de profil et des résultats d'inspection | Ethernet (UDP) |
| logique (AL) | 0…1 (niveau bas) - alimentation (niveau haut), V | |
| Entrée de commande (IN) | 0...1 (niveau bas) - 4,5...24 (niveau haut), V | |
| Alimentation, V | 9 …24 | |
| Consommation électrique, W | 3 (mode veille) , 20 (mode numérisation) | |
| Résistance environnementale | Indice de protection | IP67 |
| Vibrations | 20g/10…1000Hz, 6 heures, pour chacun des axes XYZ | |
| Choc | 30 g / 6 ms | |
| Température de fonctionnement, °C | -10…+60, (-30…+60 pour les capteurs avec réchauffeur intégré), | |
| Lumière ambiante admissible, lx | 30000 | |
| Humidité relative | 5-95 % (sans condensation) | |
| Température de stockage | -20…+70 , °C | |
| Matériau du boîtier | aluminium | |
| Poids (sans câble) | 1100 grammes + support d'aimant (280 grammes) | |
Le fonctionnement du système repose sur le balayage de la surface de l'article par un capteur de triangulation laser binoculaire.
Le système comprend un capteur laser monté sur un module rotatif (Figure 1.).
Le rayonnement d'un laser à semi-conducteur émis par le capteur est focalisé sur la surface de la pièce.
Le rayonnement réfléchi par la surface est collecté par deux lentilles d'entrée du capteur. Le capteur tourne et balaie la surface. La distance à la surface, mesurée par le capteur laser, et l'angle de rotation correspondant forment les coordonnées polaires de la surface. Le processeur de signal intégré analyse le profil de surface et détecte la présence de débris sur la surface.

Système d'inspection laser des débris RF096-Insp