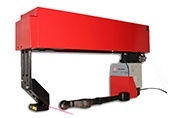
Le système de suivi de soudure est conçu pour être utilisé dans les systèmes de soudage robotisés et est destiné à contrôler automatiquement la position de la torche de soudage pendant le processus de soudage. Le logiciel intégré au scanner laser permet également de contrôler les paramètres géométriques du cordon de soudure.
Documentation


Système laser de suivi de joint pour l'automatisation du soudage

- Connexion directe du scanner au contrôleur du robot sans module de calcul intermédiaire.
- Contrôle du déplacement du robot et cycle complet du processus de soudage.
- Interfaces intégrées vers les robots les plus répandus.
- Fichier prêt à l'emploi de différents types de joints de soudure.
- Construction simple et intuitive d'un algorithme de travail au sein de l'interface WEB du scanner à l'aide d'un graphe de blocs intelligents.
- Visualisation du suivi 3D en temps réel.
- L'ensemble de scanners de différentes plages, optimisés pour le travail en conditions de soudage.

Inspection du profil de cordon de soudure
Le profilomètre laser est monté sur la bride du robot ou sur un système de positionnement par coordonnées. Lorsqu'il se déplace le long de la soudure, chaque profil capturé par le scanner est traité en temps réel selon l'algorithme défini par le graphe. Le système détermine les paramètres géométriques clés, les compare aux tolérances spécifiées et génère un rapport de contrôle.
RF627Smart-Weld.
Système laser de suivi de joint pour l'automatisation du soudage et l'inspection du profil du cordon de soudure.
Spécifications :
| Fréquence d'échantillonnage, exactitude, résolution | |
| Fréquence d'échantillonnage nominale (plage de travail complète) |
484 profils/s (mode standard), 938 profils/s (mode DS) |
| Fréquence d'échantillonnage maximale (mode ROI) |
4884 profils/s, 6379 profils/s (mode DS) |
| Linéarité (erreur de mesure), axe Z |
±0,05% de la plage (mode standard), ±0,1% de la plage (mode DS) |
| Linéarité (erreur de mesure), axe X | ±0,2% de la plage |
| Résolution, axe Z |
0,01% de la plage (mode standard) 0,02% de la plage (mode DS) |
| Résolution, axe X | 648 ou 1296 points (valeur programmable) |
| Laser | |
|
660 nm ou 450 nm Classe 2M selon IEC/EN 60825-1:2014 |
|
| Interface | |
| De base | Ethernet / 1000 Mbps |
| Entrée de synchronisation | RS422, 3 canaux |
| Alimentation | 9...30 V ou 12...36 V pour les scanners avec laser Blue |
| Consommation électrique, max. | 6 W (sans réchauffeur intégré) |
| Résistance environnementale | |
| Indice de protection | IP67 |
| Vibrations | 20 g / 10...1000 Hz, 6 heures pour chacun des axes XYZ |
| Choc | 30 g / 6 ms |
| Température ambiante de fonctionnement |
-20...+40 ou -20...+80 pour les scanners équipés d'un système de refroidissement par air intégré -20...+150 pour les scanners avec système de refroidissement par eau intégré |
| Température de stockage °C | -20...+70 |
| Humidité relative | 5-95% (sans condensation) |
| Matériau du boîtier/des fenêtres | aluminium/verre |
| Fenêtres de protection remplaçables | verre |
Plages de travail et dimensions hors tout :
| Plage | MR, mm | SMR, mm | Xsmr, mm | Xemr, mm | Dimensions, figure | Poids, kg | Option : refroidissement par air ou par eau, dessin, figure | Option : obturateur, figure |
| 65/25-20/22 | 25 | 65 | 20 | 22 | 1 | 0,7 | 2 | 3 |
| 70/50-30/41 | 50 | 70 | 30 | 41 | 1 | 0,7 | 2 | 3 |
| 76/100-48/82 | 100 | 76 | 48 | 82 | 1 | 0,7 | 2 | 3 |
| 70/130-40/86 | 130 | 70 | 40 | 86 | 4 | 0,7 | 4 | 4 |
| 250/130-52/76 | 130 | 250 | 52 | 76 | 5 | 0,9 | 5 | 5 |
| 82/200-60/150 | 200 | 82 | 60 | 150 | 1 | 0,7 | 2 | 3 |
| 90/250-65/180 | 250 | 90 | 65 | 180 | 1 | 0,7 | 2 | 3 |
Une documentation CAD détaillée (2D et 3D) est disponible sur demande à info@riftek.pl
Dimensions hors tout et de montage des scanners laser :
Figure 1

Figure 2

Figure 3

Figure 4

Figure 5
Tablette industrielle robuste
La tablette est destinée à la configuration initiale du système par un ingénieur et
au contrôle ultérieur du fonctionnement du système par le régleur et l'opérateur du
robot de soudage.
Le logiciel préinstallé est conçu pour afficher l'interface graphique et
en gérer les réglages, en tenant compte du contrôle d'accès (ingénieur/régleur/opérateur).
La tablette étant uniquement destinée à l'affichage, à la configuration et au diagnostic (elle
n'effectue aucun calcul), l'utilisateur peut recourir à d'autres moyens techniques (autres types de
tablettes, ordinateurs personnels ou industriels). En cas d'utilisation d'autres moyens techniques, il
est nécessaire de suivre les instructions fournies dans la documentation du scanner
RF627Smart.

Figure 6
| Paramètre | Valeur | |
| Architecture | CPU | Intel cherry trail Z8350, 1.44Ghz-1.92GHz |
| OS | Windows 10 pro | |
| RAM/ROM | 4GB+64GB | |
| Affichage | Dimensions | 10,1" |
| Résolution | 1920x1200 | |
| Type tactile | Capacitif | |
| Interfaces | Type-A | USB2.0 x1 |
| Type-A | USB.0 x1 | |
| MicroUSB | x1 | |
| RJ45 Ethernet | 10/100/1000M x1 | |
| DB9 RS232 | Port série 9 broches x1 | |
| Interface d'alimentation CC | DC 12V 2A x1 | |
| Indice de protection | Indice de protection | Étanche IP65, mais en réalité de conception IP67. Chute de 1,2 m, 6 faces |
| Normes de certification | Military 810G. EU CE, US FCC | |
| Température de fonctionnement | -20°C...60°C | |
| Batterie intégrée | Type de batterie | Batterie Li-ion polymère amovible intégrée |
| Capacité nominale | 10500 mAh | |
| Dimensions | 275x180x20 mm | |
Le commutateur est conçu pour assurer l'interaction réseau entre la tablette et le
scanner 2D, ainsi que pour échanger des données avec le contrôleur du robot.
Il est permis d'utiliser un commutateur réseau standard inclus dans le kit de soudage (par
exemple, entre le robot et le contrôleur). Dans ce cas, assurez-vous que les paramètres
réseau sont corrects.

Figure 7
| Paramètre | Valeur |
| Ports réseau | 5-RJ45-10/100/Mbps |
| Alimentation | 10...60V - 1.1W - 0,045A |
| Conditions de fonctionnement |
Température : -10...60°C Humidité de l'air : 5...95% |
| Indice de protection | IP40 |
| Dimensions | voir Figure 7 |
Cette unité assure la protection de l'alimentation du scanner laser 2D et comprend un fusible à changement rapide.
- Le scanner laser est monté sur la bride du robot, à côté de la torche de soudage, de telle sorte que pendant le processus de soudage et le déplacement le long du chanfrein de soudure, le scanner précède l'outil de soudage.
- Le scanner est étalonné afin d'obtenir la matrice de transformation des coordonnées. La procédure d'étalonnage est décrite dans le Manuel d'utilisation du RF627Smart.
- À l'aide de l'interface web du scanner, un graphe de calcul est formé à partir de la bibliothèque de blocs intelligents, en tenant compte des spécificités de l'équipement, à savoir le type de robot, le protocole de communication, le type de chanfrein, les paramètres géométriques des modèles de chanfrein utilisés pour contrôler la position et les contraintes qui leur sont appliquées, etc. Si le fichier fourni ne contient pas le modèle de chanfrein requis, l'utilisateur peut créer lui-même un nouveau modèle, ou avec l'aide du fabricant, à l'aide de l'éditeur de modèles fourni (voir le Manuel d'utilisation du RF627Smart).
- Le script de commande du bloc de suivi de chanfrein et du robot de soudage est en cours de configuration. Le script de commande assure l'exécution cyclique des principales étapes du soudage : placement de l'outil de soudage en position de départ, déplacement de l'outil en direction du début du chanfrein (recherche du point d'entrée dans le chanfrein), amenée de l'outil au début du chanfrein et génération de signaux vers les systèmes externes (contrôleur de soudage) concernant la nécessité d'amorçage et d'autres actions, arrêt du mouvement du robot, transfert des coordonnées au robot pour le déplacement de l'outil le long du chanfrein de soudage, amenée de l'outil à la fin du chanfrein et génération de signaux vers les systèmes externes (contrôleur de soudage) concernant la nécessité de réduire le courant ou d'éteindre l'arc (et d'autres actions), retour de l'outil à sa position initiale.
- Pendant le fonctionnement, chaque profil reçu par le scanner est traité conformément à l'algorithme défini par le graphe, et les étapes suivantes sont exécutées : détection du gabarit du chanfrein de soudure afin de déterminer les coordonnées exactes dans le système de coordonnées du scanner système (2D), transformant les coordonnées du système de coordonnées du scanner vers le système de coordonnées du robot système (3D), constituant la trajectoire de l'outil dans le système de coordonnées du robot, transférant les coordonnées au robot pour le déplacement vers la position suivante de la trajectoire.
RF627Smart-Weld. Inspection du profil de cordon de soudure.
Système laser de suivi de joint pour l'automatisation du soudage. RF627Smart-Weld.
RF627Smart-Weld. Création de la fonction Smart de suivi.
Exemple de désignation d'article lors de la commande
RF627Smart-Weld.(WAVE)-SMR/MR-Xsmr/Xemr-L1-L2-L5-L6(R)-PS-PB-Shutter- AC(WC)
| Symbole | Description |
| (WAVE) | Longueur d'onde laser : 660 nm – aucun symbole, 450 nm – BLUE. |
| SMR | Début de la plage de mesure pour Z, mm. |
| MR | Plage de mesure pour Z, mm. |
| Xsmr | Plage de mesure de la coordonnée X au début de la plage de mesure de la coordonnée Z, mm. |
| Xemr | Plage de mesure pour la coordonnée X en fin de plage de mesure pour la coordonnée Z, mm. |
| L1,L2,L5,L6 | Longueur de câble, m. |
| R | Câble pour robot (option). |
| PS | Tablette (option). |
| PB | Unité de protection (option). |
| Obturateur | Obturateur commandé. |
| AC | Système de refroidissement par air intégré. |
| WC | Système de refroidissement par eau intégré. |
Exemple RF627Smart-Weld.BLUE-90/250-65/180-3-3-3-10–PS-PB - Scanner avec laser bleu, SMR - 90 mm, MR - 250 mm, Xsmr - 65 mm, Xemr - 180 mm, câble L1 = 3 m, câble L2 = 3 m, câble L5 = 3 m, câble L6 = 10 m, tablette, unité de protection.
Codes produit :| Nom | Code |
| Tablette | P627A01 |
| Commutateur réseau | P627B01 |
| Unité de protection | P627C01 |
| Câble n°1 | EL04 |
| Câble n°2 | P627A02 |
| Câble n°5 (pour kit avec unité de protection) | E627E09 |
| Câble n°5 (pour kit sans unité de protection) | E627E17 |
| Câble n°6 | E627E18 |