

Les systèmes relèvent des équipements de mesure d'épaisseur laser sans contact et sont destinés à la mesure précise de l'épaisseur de matériaux en feuille tels que feuillards, panneaux, plaques, feuilles de caoutchouc, etc. Il s'agit d'un système logiciel et matériel autonome qui comprend des capteurs laser, un module de commande et un dispositif d'indication.
Les paramètres du système peuvent être modifiés pour une tâche spécifique.
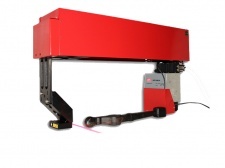
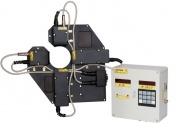
Système de mesure d'épaisseur RF580

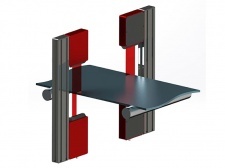
Système laser pour la mesure en ligne de l'épaisseur de matériaux en feuille RF160.20
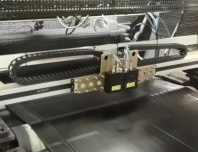
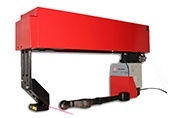
Système laser de surveillance de l'épaisseur de feuilles de caoutchouc pendant le calandrage RF160.10
Système de mesure d'épaisseur RF580. Spécifications
| Paramètre | Valeur | |
| Plage de mesure d'épaisseur, mm | sur demande | |
| Exactitude de la mesure d'épaisseur, mm |
±0,1 % de la plage de mesure des capteurs laser ou selon les spécifications des codeurs |
|
| Interface d'entrée, connexion des capteurs | RS485 | |
| Interface de sortie, transfert des résultats | Ethernet | |
| Vitesse de mesure, mesures/seconde | < 9400 | |
| Alimentation, V | 220 (±10 %) pour réseau à courant alternatif de fréquence 50 (±1) Hz | |
| Consommation électrique, W | 10 | |
| Conditions de fonctionnement : | ||
| Température ambiante, °C | +1...+35 | |
| Humidité relative, % | 65 (à 25°C) | |
Remarque : Les paramètres du système peuvent être modifiés pour une tâche spécifique.
Système laser pour la mesure en ligne de l'épaisseur des matériaux en feuille RF160.20. Spécifications
| Paramètre | Valeur | |
| Plage de mesure d'épaisseur, mm | 10 ou 25 ou personnalisé | |
| Erreur de mesure, µm | ±3 ou ±7 | |
| Plage de balayage, mm | sur demande | |
| Interface d'entrée pour la connexion des capteurs | Ethernet | |
| Vitesse de mesure, kHz | 10 ou 70 | |
| Alimentation, V | 220 (±10 %) pour réseau à courant alternatif de fréquence 50 (±1) Hz | |
| Consommation électrique, max., W | 500 | |
| Conditions de fonctionnement : | ||
| Température ambiante, °C | +1...+35 | |
| Humidité relative, % | 65 (à 25°C) | |
Remarque : Les paramètres du système peuvent être modifiés pour une tâche spécifique.
Système laser de surveillance de l'épaisseur des feuilles de caoutchouc pendant le calandrage RF160.10. Spécifications
| Paramètre | Valeur | |
| Plage de mesure d'épaisseur, mm | 10 ou personnalisé | |
| Erreur de mesure, µm | ±20 | |
| Plage de balayage, mm | 500x2 ou personnalisé | |
| Interface d'entrée pour la connexion des capteurs | Ethernet | |
| Vitesse de mesure, Hz | 9400 | |
| Alimentation, V | 220 (±10 %) pour réseau à courant alternatif de fréquence 50 (±1) Hz | |
| Consommation électrique, max., W | 500 | |
| Conditions de fonctionnement : | ||
| Température ambiante, °C | +1...+35 | |
| Humidité relative, % | 65 (à 25°C) | |
Remarque : Les paramètres du système peuvent être modifiés pour une tâche spécifique.
Structure et principe de fonctionnement de la série RF580.
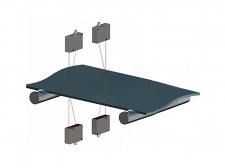
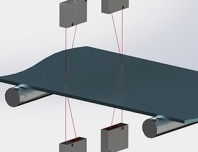
Le système peut prendre en charge un nombre illimité de points de contrôle d'épaisseur. Chaque point de contrôle est constitué d'un capteur monté selon le schéma nº 1 (Figure 1, à gauche) ou de deux capteurs montés selon le schéma nº 2 (Figure 1, à droite).
Selon le Schéma nº 1 (un capteur pour un point), l'épaisseur du matériau est la différence entre la distance par rapport à la surface de base sur laquelle le matériau est posé et la distance jusqu'à la surface supérieure du matériau mesurée par un capteur. La position du capteur est étalonnée par rapport à la surface de base.
Selon le schéma nº 2 (deux capteurs pour un point), l'épaisseur du matériau est la différence des distances aux surfaces du matériau mesurées par chacun des capteurs. La position des capteurs est étalonnée l'une par rapport à l'autre.
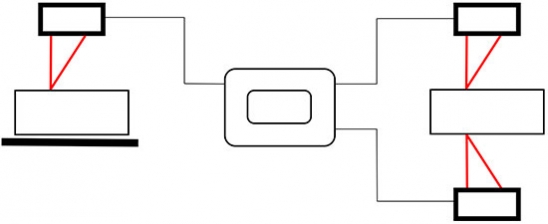
Figure 1. Schéma n° 1 avec un capteur (à gauche) et Schéma n° 2 avec deux capteurs (à droite).
Structure et principe de fonctionnement de la série RF160.20.
Le fonctionnement du système repose sur le balayage continu des surfaces de la feuille par des capteurs laser.
Le système comprend deux capteurs de triangulation laser (2) montés sur le cadre en C (3). Le cadre en C est installé sur le chariot du module de déplacement linéaire (4). Le système comprend également une plaque d'étalonnage (6). La figure ci-dessous montre le matériau en feuille (1) en cours de mesure et la section de convoyeur (5). L'ordinateur de commande n'est pas représenté.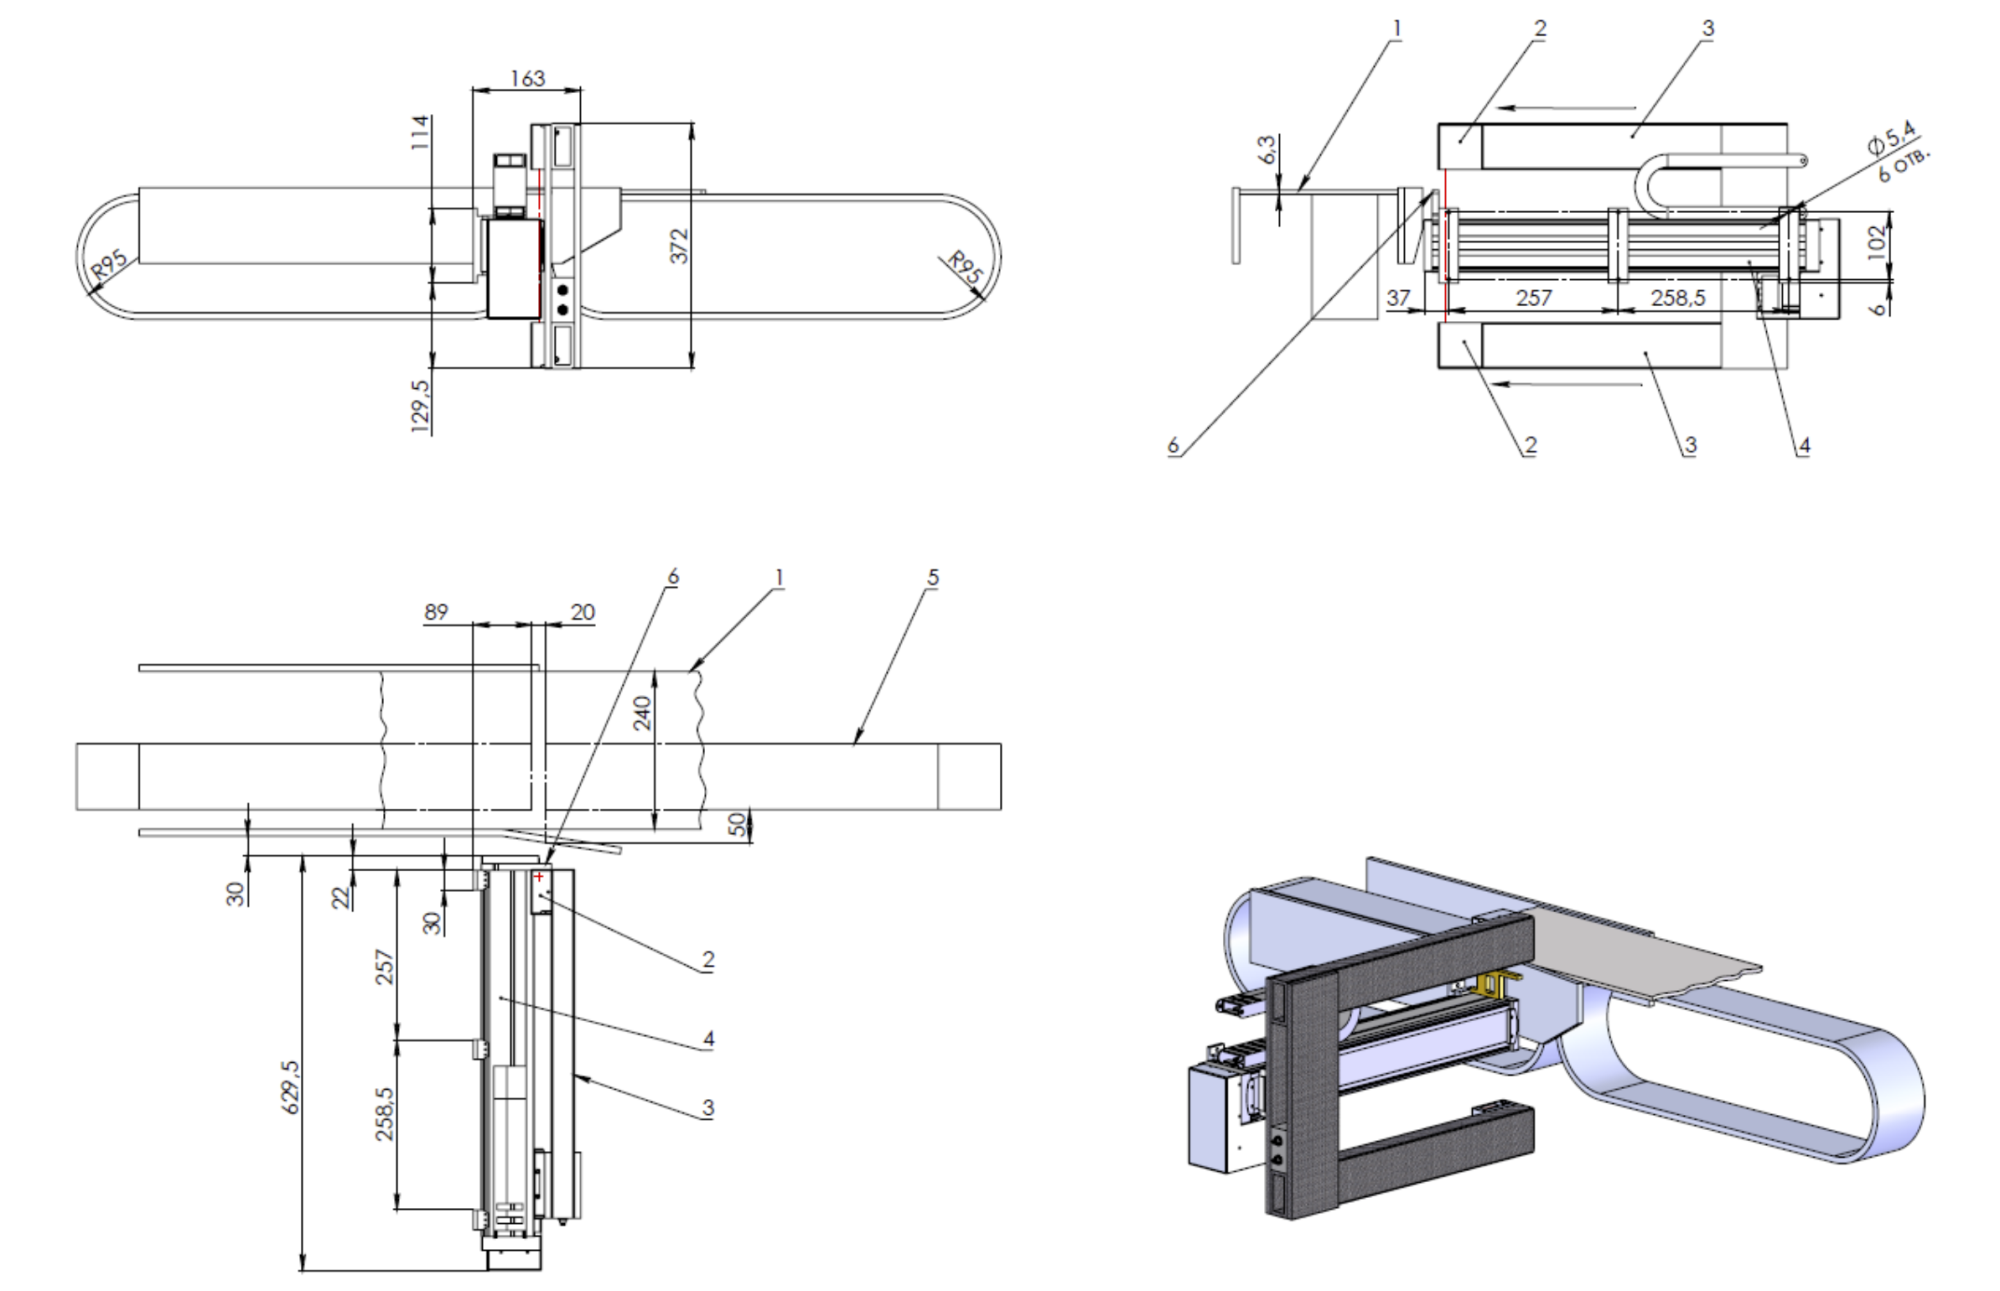
Figure 2. Structure et dimensions hors tout du système.
Capteurs laser.
Selon les exigences techniques, le système peut comporter des capteurs de triangulation laser RF603, RF603HS ou RF602 : www.riftek.com/products/laser_triangulation_sensor.Armoire de commande et PC panneau.
L'armoire de commande contient une alimentation, un variateur de moteur pour le système de mouvement linéaire et un commutateur Ethernet.
Le PC panel industriel est conçu pour recevoir les informations des capteurs, analyser et afficher les résultats de mesure.
Les dimensions hors tout et de montage de l'armoire de commande et du PC panel sont indiquées sur la Figure 3.
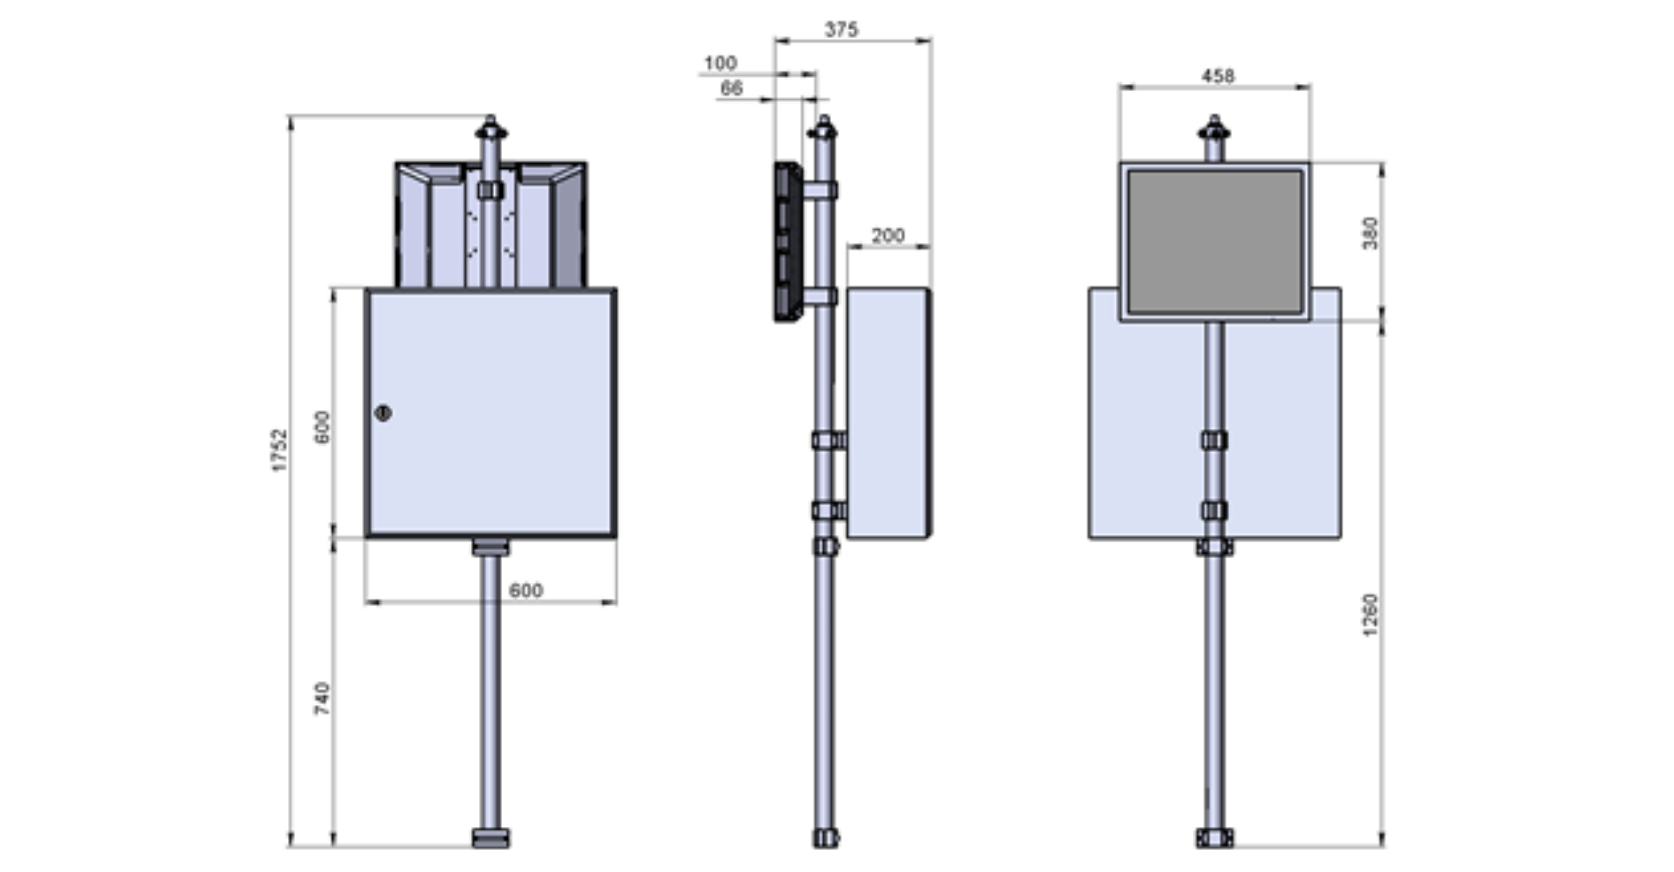
Figure 3. Armoire de commande et PC panneau.
Structure et principe de fonctionnement de la série RF160.10.
Le système est placé au-dessus du rouleau de calandre (1) avec le matériau contrôlé (2) et comprend la poutre de support (3), sur laquelle sont installés deux modules de déplacement linéaire (4 et 4') équipés de moteurs pas à pas (5 et 5'). Chaque module de déplacement linéaire porte un capteur de triangulation laser (6 et 6'), monté de manière à se déplacer automatiquement le long de la calandre.
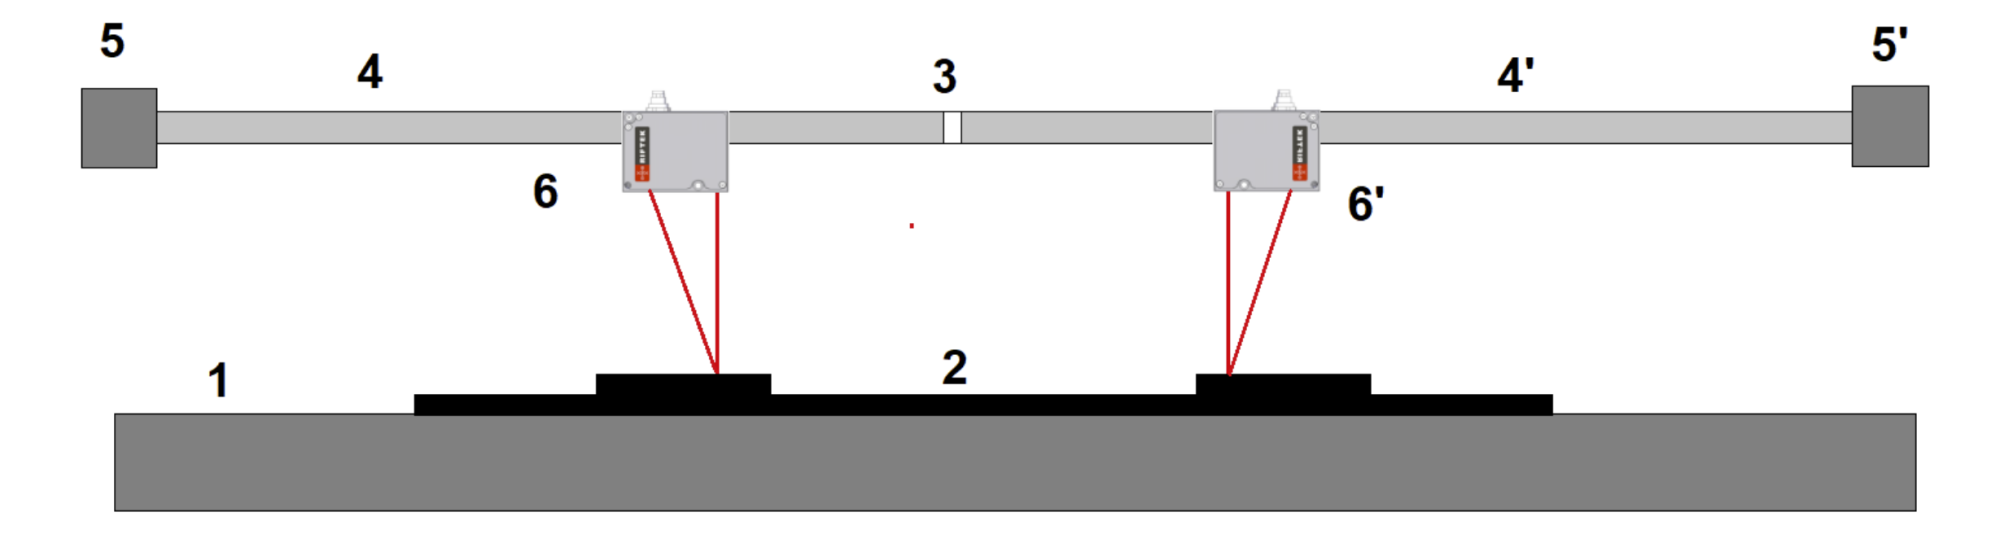
Figure 4 - Principe de fonctionnement de la Série RF160.10
Les dimensions hors tout et de montage du système sont indiquées à la Figure :
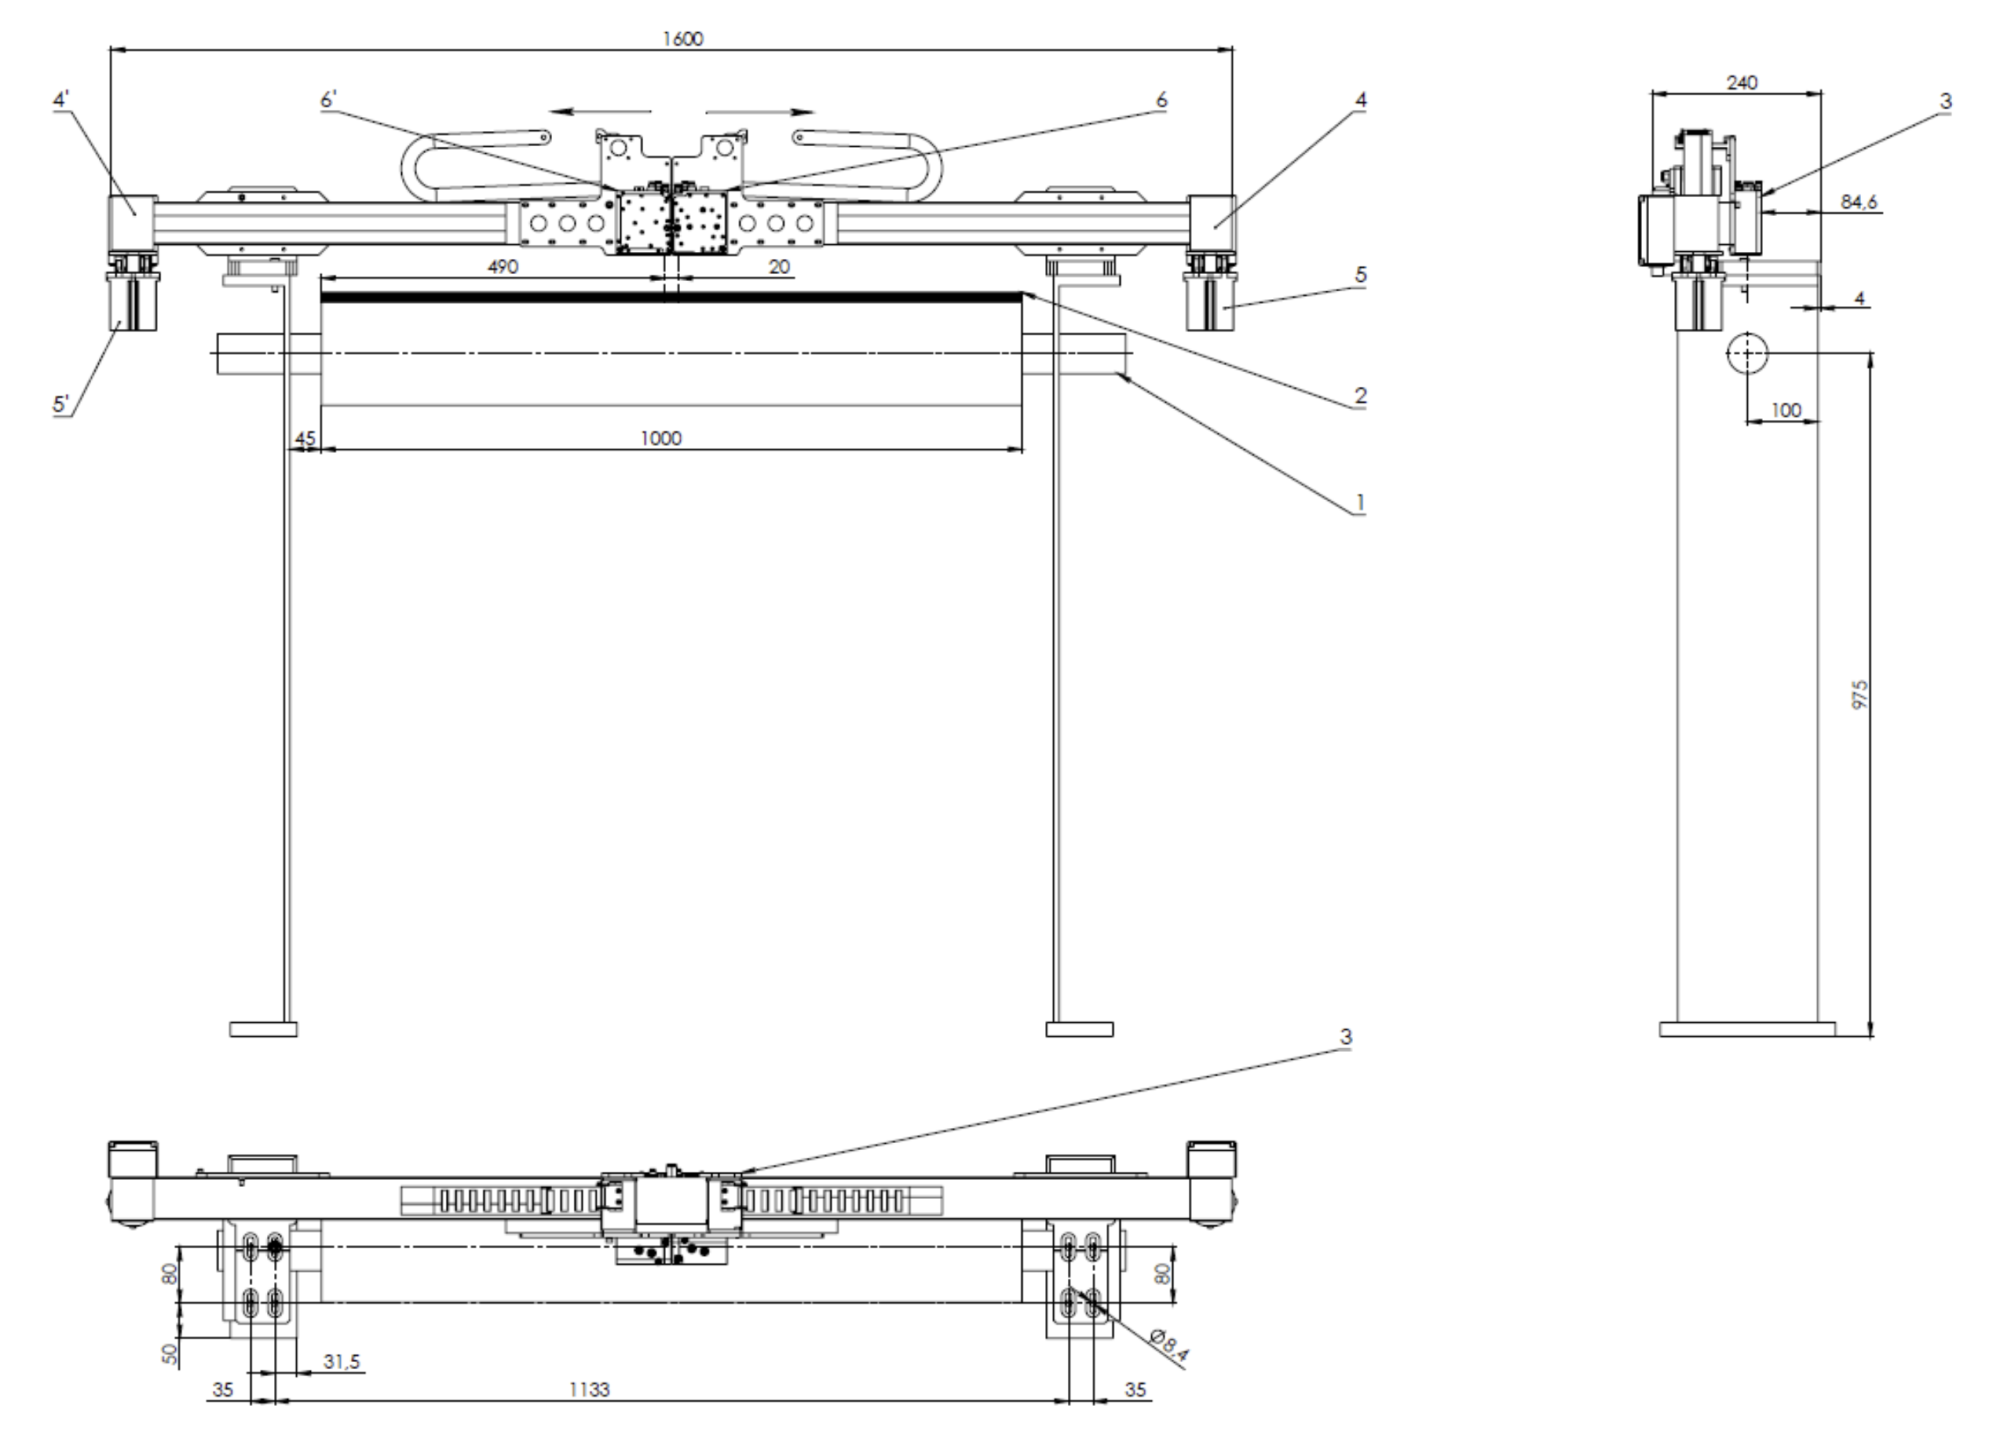
Figure 5 - Dimensions hors tout et de montage du système série RF160.10
Le système est étalonné au préalable et périodiquement. Pendant le processus d'étalonnage, les capteurs laser se déplacent le long du rouleau (sans matériau) et mesurent la distance jusqu'à celui-ci. Les valeurs obtenues, associées à la position linéaire des capteurs, sont stockées dans la mémoire de l'ordinateur.
Les mesures d'épaisseur des matériaux en feuille sont effectuées comme suit : selon les exigences relatives à la position des lignes de contrôle, les capteurs sont installés aux positions requises le long du rouleau. Lors du déplacement du matériau, les capteurs mesurent la distance à sa surface, et les valeurs obtenues sont transmises à l'ordinateur, où l'épaisseur du matériau est calculée comme la différence entre les distances au matériau et au rouleau (valeurs d'étalonnage).
Capteurs laser.
Le système est équipé de capteurs de triangulation laser RF603-60/10 (distance de base 60 mm, plage de travail 10 mm), dans un boîtier de protection avec refroidissement par air et protection par air des fenêtres. Une caractéristique distinctive des capteurs est l'utilisation d'un laser IR (808 nm) comme source de rayonnement, ce qui accroît la stabilité des capteurs dans des conditions de vapeur d'eau.Capteurs de triangulation laser : www.riftek.com/products/laser_triangulation_sensor
Système laser de mesure en ligne de l'épaisseur de matériaux en feuille RF160.20.
Système laser pour la surveillance de l'épaisseur des feuilles de caoutchouc pendant le calandrage RF160.10.
RF580-N-N1-SERIAL-N3
| Symbole | Description |
| N | Nombre de points de contrôle |
| N1 | Nombre de capteurs à chaque point de contrôle (1 ou 2) |
| SERIAL | Type d'interface série du capteur : RS485 - 485 ou Ethernet - ET |
| N3 | Nombre de sorties logiques |
Informations de commande pour le système laser de mesure en ligne de l'épaisseur des matériaux en feuille RF160.20
RF160.20-T-W
| Symbole | Description |
| T | Plage d'épaisseur contrôlée, mm |
| W | Plage de balayage transversal, mm. |
RF160.10-T-W
| Symbole | Description |
| T | Plage d'épaisseur contrôlée, mm |
| W | Plage de balayage transversal, mm. |