

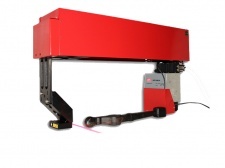

La machine de mesure est conçue pour la mesure sans contact des paramètres géométriques d'objets, en particulier des bras de suspension, et constitue un système logiciel/matériel autonome.
Les caractéristiques techniques de la machine peuvent être modifiées pour une tâche spécifique.

Machine de mesure laser 3D RF1010SL

Machine de mesure laser 3D RF1010SL
| Paramètre | Valeur | |
| Plage de balayage axe Y, mm | 370 | |
| Plage de numérisation, axe Z, mm | 135 | |
| Plage de balayage X (début de la mesure, axe Z), mm | 45 | |
| Plage de balayage X (fin de mesure de l'axe Z), mm | 70 | |
| Exactitude de mesure, axes X, Z, µm | ±50 | |
| Exactitude de mesure, axe Y, µm | ±20 | |
| Fréquence d'échantillonnage, profils/s | 250 | |
| Vitesse, mm/s | jusqu'à 80 | |
| Paramètres contrôlés | voir le point 10.1.2. du manuel | |
| Dimension, mm | 730x415x180 | |
| Poids, kg | 40 | |
| Alimentation |
réseau à courant alternatif de fréquence (50 ± 1) Hz, |
|
| Consommation électrique, W | 300 | |
| Conditions environnementales | Température ambiante : +1..+350 C Humidité relative 25-65% | |
Le fonctionnement de la machine repose sur le principe du balayage laser 3D d'un ou plusieurs objets, suivi de la construction d'un modèle informatique 3D et de la détermination des paramètres géométriques à partir de ce modèle.
La conception structurelle de la machine est illustrée à la Figure 1 (machine avec capot retiré).
La machine comprend deux colonnes 1,2, reliées par le guide 3. Le chariot 4, portant le scanner laser 5, est monté sur le guide 3. Monté sur la colonne 1, le moteur pas à pas 6 est relié à la vis à billes (non représentée) qui entraîne le chariot 4. Dans les positions extrêmes du chariot 4 sont montés des interrupteurs de fin de course (non représentés). Un bloc de signal 7 et une alimentation 8 se trouvent sur la colonne
2. Le rayonnement du scanner laser 5 est mis en forme de ligne et projeté sur l'objet contrôlé 9. L'image résultante du contour (profil en coupe transversale) 10 de l'objet est analysée par un processeur de signal du scanner qui calcule la distance à l'objet (coordonnée Z des points) pour chacun des multiples points le long de la ligne laser sur l'objet (coordonnée X des points).

La machine fonctionne comme suit. Le scanner laser monté sur le chariot se déplace le long de l'objet, la direction du déplacement correspondant à la coordonnée Y. Le scanner laser détermine les coordonnées des points du profil de l'objet (X, Z) à intervalles linéaires réguliers fixes le long de la coordonnée Y définis par l'entraînement à moteur pas à pas, fig. 2.

Le résultat est un modèle informatique 3D de l'objet sous forme de nuage de points avec des coordonnées de profil établies (X,Y,Z). Les paramètres géométriques requis sont calculés à partir du modèle d'objet obtenu.
Machine de mesure laser 3D RF1010SL