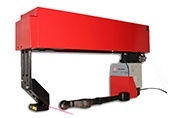
本シームトラッキングシステムは、ロボット溶接システムでの使用を目的とし、溶接工程中に溶接トーチの位置を自動制御するために設計されています。レーザスキャナに内蔵されたソフトウェアにより、溶接ビードの幾何学的パラメータの検査も可能です。
ドキュメント


溶接自動化向けレーザシーム追跡システム

- 中間演算モジュールなしで、スキャナをロボットコントローラに直接接続。
- ロボットの動作制御および溶接プロセスの全サイクル制御。
- 主要ロボットへの内蔵インターフェース。
- 各種溶接継手の作成済みファイル。
- スマートブロックのグラフを用いて、スキャナのWEBインターフェース内で作業アルゴリズムをシンプルかつ直感的に構築できます。
- 3Dリアルタイムトラッキング可視化。
- 溶接条件下での作業に最適化された、各種範囲のスキャナのセット。

溶接ビードプロファイル検査
レーザプロファイル測定器は、ロボットフランジまたは座標位置決めシステムに取り付けられます。溶接部に沿って移動する際、スキャナが取得した各プロファイルは、グラフで定義されたアルゴリズムに従ってリアルタイムで処理されます。本システムは主要な幾何学的パラメータを算出し、指定された公差と照合し、管理レポートを生成します。
RF627Smart-Weld.
溶接自動化および溶接ビードプロファイル検査向けレーザシーム追跡システム。
仕様:
| サンプリングレート、精度、分解能 | |
| 公称サンプリングレート(全動作範囲) |
484プロファイル/s (標準モード)、 938プロファイル/s(DSモード) |
| 最大サンプリングレート(ROIモード) |
4884プロファイル/s、 6379プロファイル/s(DSモード) |
| 直線性(測定誤差)、Z軸 |
範囲の±0.05%(標準モード)、 範囲の±0.1% (DSモード) |
| 直線性(測定誤差)、X軸 | 測定範囲の±0.2% |
| 分解能、Z軸 |
範囲の0.01%(標準モード) 範囲の0.02%(DSモード) |
| 分解能、X軸 | 648または1296点(プログラム可能な値) |
| レーザ | |
|
660 nmまたは450 nm IEC/EN 60825-1:2014に準拠したクラス2M |
|
| インターフェース | |
| 基本 | Ethernet / 1000 Mbps |
| 同期入力 | RS422、3チャンネル |
| 電源 | 9...30 Vまたは12...36 V(青色レーザ搭載スキャナの場合) |
| 消費電力(最大) | 6 W(内蔵ヒータなし) |
| 耐環境性 | |
| 保護等級 | IP67 |
| 振動 | 20 g / 10...1000 Hz、XYZ各軸につき6時間 |
| 衝撃 | 30 g / 6 ms |
| 動作周囲温度 |
-20...+40または -20...+80、空冷システム内蔵スキャナの場合 -20...+150(内蔵水冷システム付きスキャナの場合) |
| 保存温度 °C | -20...+70 |
| 相対湿度 | 5-95% (結露なきこと) |
| 筐体/ウィンドウ材質 | アルミニウム/ガラス |
| 交換可能な保護窓 | ガラス |
動作範囲と外形寸法:
| 範囲 | MR, mm | SMR, mm | Xsmr, mm | Xemr, mm | 寸法、図 | 質量(kg) | オプション:空冷または水冷、図面、図 | オプション:シャッタ、図 |
| 65/25-20/22 | 25 | 65 | 20 | 22 | 1 | 0.7 | 2 | 3 |
| 70/50-30/41 | 50 | 70 | 30 | 41 | 1 | 0.7 | 2 | 3 |
| 76/100-48/82 | 100 | 76 | 48 | 82 | 1 | 0.7 | 2 | 3 |
| 70/130-40/86 | 130 | 70 | 40 | 86 | 4 | 0.7 | 4 | 4 |
| 250/130-52/76 | 130 | 250 | 52 | 76 | 5 | 0.9 | 5 | 5 |
| 82/200-60/150 | 200 | 82 | 60 | 150 | 1 | 0.7 | 2 | 3 |
| 90/250-65/180 | 250 | 90 | 65 | 180 | 1 | 0.7 | 2 | 3 |
詳細なCADドキュメント(2Dおよび3D)は、ご要望に応じて下記にて提供します info@riftek.pl
レーザスキャナの外形および取付寸法:
図1

図2

図3

図4

図5
堅牢な産業用タブレット
本タブレットは、エンジニアによるシステムの初期設定、ならびにその後の調整者および溶接ロボットのオペレータによるシステム動作の管理を目的としています。
プリインストールされたソフトウェアは、アクセス制御(エンジニア/調整者/オペレータ)を考慮しつつ、
グラフィカルインターフェースの表示と設定の管理を行うよう設計されています。
タブレットは表示、設定、診断のみを目的としており(計算は
一切行いません)、ユーザーは他の技術的手段(他の種類の
タブレット、パーソナルコンピュータまたは産業用コンピュータ)を使用できます。他の技術的手段を使用する場合は、
RF627Smartスキャナのドキュメントに記載されている指示に
従う必要があります。

図6
| パラメータ | 値 | |
| アーキテクチャ | CPU | Intel cherry trail Z8350, 1.44Ghz-1.92GHz |
| OS | Windows 10 pro | |
| RAM/ROM | 4GB+64GB | |
| ディスプレイ | 寸法 | 10.1" |
| 分解能 | 1920x1200 | |
| タッチ式 | 静電容量式 | |
| インターフェース | Type-A | USB2.0 x1 |
| Type-A | USB.0 x1 | |
| MicroUSB | x1 | |
| RJ45 Ethernet | 10/100/1000M x1 | |
| DB9 RS232 | 9ピンシリアルポート x1 | |
| DC電源インターフェース | DC 12V 2A x1 | |
| 保護等級 | 保護等級 | 防水IP65、ただし実際はIP67設計。落下1.2m、6面 |
| 認証規格 | Military 810G. EU CE, US FCC | |
| 動作温度 | -20°C...60°C | |
| 内蔵バッテリー | 電池の種類 | 内蔵の取り外し可能なリチウムイオンポリマーバッテリー |
| 定格容量 | 10500 mAh | |
| 寸法 | 275x180x20 mm | |
本スイッチは、タブレットと2Dスキャナ間のネットワーク連携、およびロボットコントローラとのデータ交換を実現するために設計されています。
溶接キットに含まれる標準ネットワークスイッチを使用できます(例:ロボットとコントローラの間)。この場合、ネットワーク設定が正しいことを確認してください。

図7
| パラメータ | 値 |
| ネットワークポート | 5-RJ45-10/100/Mbps |
| 電源 | 10...60V - 1.1W - 0.045A |
| 動作条件 |
温度:-10...60°C 空気湿度:5...95% |
| 保護等級 | IP40 |
| 寸法 | 図7参照 |
このユニットは2Dレーザスキャナの電源保護を提供し、クイックチェンジヒューズを備えています。
- レーザスキャナは溶接トーチの隣のロボットフランジに取り付けられ、溶接プロセスおよび溶接溝に沿った移動の際に、スキャナが溶接トーチの前方に位置するように配置されます。
- スキャナは座標変換行列を取得するために校正されます。 校正手順は以下に記載されています RF627Smartの取扱説明書。
- スキャナのWebインターフェースを使用して、機器の仕様、すなわちロボットの種類、通信プロトコル、溝の種類、位置の管理に用いる溝 テンプレートの幾何学的パラメータおよびそれらに適用される制約などを 考慮しながら、スマートブロックのライブラリから 計算グラフが構成されます。供給されたファイルに必要な溝テンプレートが含まれていない場合、ユーザーは 提供されているテンプレートエディタを使用して、自身でまたはメーカーのサポートを受けて新しいテンプレートを作成できます(RF627Smartの取扱説明書参照)。
- 溝追従ブロックと溶接ロボットを制御するためのスクリプトを 設定します。 制御スクリプトは、溶接の主要段階を周期的に実行します。溶接ツールを開始位置に配置し、 ツールを溝の始点方向へ移動させ(溝への進入点の探索)、 ツールを溝の始点に到達させ、外部システム (溶接コントローラ)に対してアーク点弧やその他の動作の必要性を示す信号を生成し、 ロボットの移動を停止し、ツールを溶接溝に沿って移動させるための座標をロボットに転送し、 ツールを溝の終点に到達させ、外部システム(溶接コントローラ)に対して 電流の低減やアークの消弧(およびその他の動作)の必要性を示す信号を生成し、 ツールを元の位置に戻します。
- 動作中、スキャナが受信した各プロファイルはグラフで指定されたアルゴリズムに従って処理され、次のステップが実行されます:スキャナ座標系における正確な座標を特定するために溶接溝テンプレートを検出する システム(2D)、座標をスキャナ座標系からロボット座標系へ変換します システム(3D)、ロボット座標系における工具の軌道を形成し、 軌道の次の位置への移動のために座標をロボットに転送します。
RF627Smart-Weld。溶接ビードプロファイル検査。
溶接自動化用レーザシームトラッキングシステム。RF627Smart-Weld。
RF627Smart-Weld。追従Smart機能の形成。
ご注文時の品目表記例
RF627Smart-Weld.(WAVE)-SMR/MR-Xsmr/Xemr-L1-L2-L5-L6(R)-PS-PB-Shutter- AC(WC)
| 記号 | 説明 |
| (WAVE) | レーザ波長: 660 nm – 記号なし、450 nm – BLUE。 |
| SMR | Zの測定範囲の始点、mm。 |
| MR | Zの測定範囲、mm。 |
| Xsmr | Z座標の測定範囲の始点におけるX座標の測定範囲、mm。 |
| Xemr | Z座標の測定範囲端におけるX座標の測定範囲、mm。 |
| L1,L2,L5,L6 | ケーブル長、m。 |
| R | ロボットケーブル(オプション)。 |
| PS | タブレット(オプション)。 |
| PB | 保護ユニット(オプション)。 |
| シャッタ | 制御式シャッター。 |
| AC | 空冷システム内蔵。 |
| WC | 水冷システム内蔵。 |
例 RF627Smart-Weld.BLUE-90/250-65/180-3-3-3-10–PS-PB - 青色レーザ搭載スキャナ、SMR - 90 mm、MR - 250 mm、Xsmr - 65 mm、Xemr - 180 mm、ケーブルL1 = 3 m、ケーブルL2 = 3 m、ケーブルL5 = 3 m、ケーブル L6 = 10 m、タブレット、保護ユニット。
製品コード:| 氏名 | コード |
| タブレット | P627A01 |
| ネットワークスイッチ | P627B01 |
| 保護ユニット | P627C01 |
| ケーブル #1 | EL04 |
| ケーブル #2 | P627A02 |
| ケーブル #5(保護ユニット付きキット用) | E627E09 |
| ケーブル#5 (保護ユニットなしのキット用) | E627E17 |
| ケーブル #6 | E627E18 |