

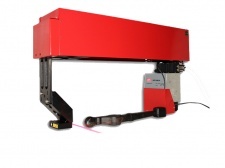

本測定機は、対象物(具体的にはサスペンションアーム)の幾何学的パラメータの非接触測定用に設計された、スタンドアロンのソフトウェア/ハードウェアシステムです。
機械の技術的特性は、特定の作業向けに変更可能です。

3Dレーザ測定機 RF1010SL

3Dレーザ測定機 RF1010SL
| パラメータ | 値 | |
| スキャン範囲、Y軸、mm | 370 | |
| スキャン範囲、Z軸、mm | 135 | |
| スキャニング範囲 X(測定開始、Z軸)、mm | 45 | |
| スキャニング範囲X(Z軸測定終点)、mm | 70 | |
| 測定精度、X・Z軸、um | ±50 | |
| 測定精度、Y軸、um | ±20 | |
| サンプリングレート、プロファイル/s | 250 | |
| 速度、mm/s | 最大80 | |
| 管理対象パラメータ | 取扱説明書の10.1.2.項参照 | |
| 寸法(mm) | 730x415x180 | |
| 質量(kg) | 40 | |
| 電源 |
周波数(50 ± 1) Hzの交流電源、 |
|
| 消費電力(W) | 300 | |
| 環境条件 | 環境温度: +1..+350 C 相対湿度 25-65% | |
本機の動作は、対象物/複数の対象物を3Dレーザスキャンし、続いて3Dコンピュータモデルを構築してそのモデルから幾何学的パラメータを決定する原理に基づきます。
本機械の構造設計を図1に示します(カバーを取り外した状態の機械)。
本機械は2本のコラム1、2から構成され、ガイド3で連結されています。レーザスキャナ5を搭載したキャリッジ4は、ガイド3に取り付けられています。コラム1に取り付けられたステッピングモータ6は、キャリッジ4を駆動するボールねじ(図示せず)に接続されています。キャリッジ4の両端位置にはリミットスイッチ(図示せず)が取り付けられています。コラムには信号ブロック7と電源8があります。
2. レーザスキャナ5の放射は線状に形成され、測定対象物9に投影されます。生成された対象物の輪郭(断面プロファイル)10の画像は、スキャナの信号プロセッサにより解析され、対象物上のレーザラインに沿った複数の点(点のX座標)の各々について、対象物までの距離(点のZ座標)が算出されます。

本機は次のように動作します。 キャリッジに搭載されたレーザスキャナが対象物に沿って移動し、その移動方向が座標Yとなります。レーザスキャナは、ステッピングモータ駆動によって規定されるY座標方向の一定間隔ごとに、対象物プロファイル点の座標(X, Z)を測定します(図2)。

結果は、確定したプロファイル座標(X,Y,Z)を持つ点群形式の対象物の3Dコンピュータモデルです。得られた対象物モデルから必要な幾何学的パラメータが算出されます。
3Dレーザ測定機 RF1010SL