

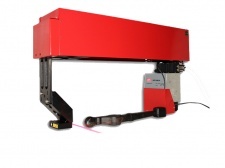

Die Messmaschine ist für die berührungslose Messung geometrischer Parameter von Objekten, insbesondere Querlenkern, konzipiert und ist ein eigenständiges Software-/Hardware-System.
Die technischen Eigenschaften der Maschine können für eine spezifische Aufgabe angepasst werden.

3D-Lasermessmaschine RF1010SL

3D-Lasermessmaschine RF1010SL
| Parameter | Wert | |
| Scanbereich Y-Achse, mm | 370 | |
| Scanbereich, Z-Achse, mm | 135 | |
| Scanbereich X (Messbeginn, Z-Achse), mm | 45 | |
| Scanbereich X (Ende der Messung Z-Achse), mm | 70 | |
| Messgenauigkeit, X-, Z-Achse, µm | ±50 | |
| Messgenauigkeit, Y-Achse, µm | ±20 | |
| Abtastrate, Profile/s | 250 | |
| Geschwindigkeit, mm/s | bis zu 80 | |
| Kontrollierte Parameter | siehe Punkt 10.1.2. in der Bedienungsanleitung | |
| Abmessung, mm | 730x415x180 | |
| Gewicht, kg | 40 | |
| Stromversorgung |
Wechselstromnetz mit einer Frequenz von (50 ± 1) Hz, |
|
| Leistungsaufnahme, W | 300 | |
| Umgebungsbedingungen | Umgebungstemperatur: +1..+350 C Relative Luftfeuchtigkeit 25-65% | |
Die Funktionsweise der Maschine beruht auf dem Prinzip des 3D-Laserscannens von Objekt/Objekten mit anschließender Erstellung eines 3D-Computermodells und Bestimmung der geometrischen Parameter aus dem Modell.
Der konstruktive Aufbau der Maschine ist in Abbildung 1 dargestellt (Maschine mit abgenommener Abdeckung).
Die Maschine besteht aus zwei Säulen 1, 2, die oben durch die Führung 3 verbunden sind. Der Schlitten 4, der den Laserscanner 5 trägt, ist auf der Führung 3 montiert. Der an Säule 1 montierte Schrittmotor 6 ist mit der Kugelgewindespindel (nicht dargestellt) verbunden, die den Schlitten 4 antreibt. In den Endpositionen des Schlittens 4 sind Endschalter (nicht dargestellt) montiert. An der Säule befinden sich ein Signalblock 7 und eine Stromversorgung 8
2. Die Strahlung des Laserscanners 5 wird zu einer Linie geformt und auf das Messobjekt 9 projiziert. Das resultierende Bild der Kontur (Querschnittsprofil) 10 des Objekts wird von einem Signalprozessor des Scanners analysiert, der den Abstand zum Objekt (Z-Koordinate der Punkte) für jeden von zahlreichen Punkten entlang der Laserlinie auf dem Objekt (X-Koordinate der Punkte) berechnet.

Die Maschine arbeitet wie folgt. Der auf dem Schlitten montierte Laserscanner bewegt sich entlang des Objekts, wobei die Bewegungsrichtung die Koordinate Y ist. Der Laserscanner bestimmt die Koordinaten der Objektprofilpunkte (X, Z) in festen regelmäßigen linearen Abständen entlang der Y-Koordinate, die durch den Schrittmotorantrieb definiert werden, Abb. 2.

Das Ergebnis ist ein 3D-Computermodell des Objekts in Form einer Punktwolke mit festgelegten Profilkoordinaten (X,Y,Z). Die erforderlichen geometrischen Parameter werden aus dem resultierenden Objektmodell berechnet.
3D-Lasermessmaschine RF1010SL