

マシンビジョンシステムは、最新の産業自動化を支える知能であり、機械に視覚的・幾何学的データに基づいて「見る」、識別する、判断するという能力を与えます。単純なセンサとは異なり、総合的なマシンビジョンシステムは、高速画像取得と高度な処理アルゴリズムを統合し、欠陥検出、部品選別、ロボットガイダンスなどの複雑な作業を実行します。これらのシステムは重要な品質ゲートとして機能し、組立ラインのすべての製品が、手作業による検査を必要とせずに正確な仕様を満たすことを保証します。
マシンビジョンシステムを導入することで、人間の能力をはるかに超える速度で100%検査が可能になります。プロフェッショナルなマシンビジョン機器を使用することで、メーカーは微細な表面欠陥を検出し、部品の有無を検証し、絶対的な繰り返し精度で寸法を測定できます。単純な合否チェックであれ、複雑な3D解析であれ、マシンビジョン技術は高効率でゼロ欠陥の製造の基盤です。

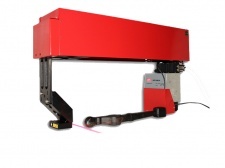
- サスペンションアームの非接触測定。

- 対象物の非接触レーザスキャニング
- 対象物の三次元モデルの取得

- ひまわりの種の非接触測定;
- 選別機能。
効果的なマシンビジョンシステムの構築には、高解像度光学系と強力なソフトウェアの組み合わせが必要です。Riftekは、2Dレーザプロファイル測定器とエリアスキャン技術の両方を活用して、多様な産業課題を解決します。最新のマシンビジョン装置は、単に画像を取得するだけでなく、高さ、幅、体積などの幾何学的特徴を抽出し、ターゲットのデジタルツインを作成します。
高精度な作業では、標準カメラでは捉えられない奥行き情報を提供するためにレーザマシンビジョンシステムが使用されます。これにより、マシンビジョン機器は、色、コントラスト、周囲照明条件にかかわらず物体を検査できます。汎用のマシンビジョンツールを選択することで、エンジニアは、タービンブレードの曲率から溶接部の均一性まで、複雑な幾何形状の検査を自動化できます。
RIFTEKのマシンビジョンポートフォリオは、それぞれ独自のハードウェア構成と統合ロジックを持つ4つの異なる検査タスクをカバーしています。すべてに対して汎用システムを1つ提供するのではなく、以下の各ソリューションは、対象が実際に必要とするもの、すなわち体積形状、溶接部ナビゲーション、分類、または標準的な光学系では届かない内部表面に合わせて構築されています。
サスペンションアーム、鍛造車軸、鋳造部品など、表面状態と同じくらい形状や体積が重要な部品では、3Dレーザスキャンシステムが平面画像ではなく対象物の完全な点群を構築します。これにより、2D画像では完全に見逃してしまう変形、材料欠損、寸法偏差を検出できます。歪んだ部品の写真は、良品の写真と同じに見えることがあるためです。単なる外観ではなく、公差帯に対する幾何学的適合性を確認する品質エンジニアにとって、この構成は最大の価値を発揮します。
レーザシームトラッキングは、検査とは異なる問題を解決します。完成部品を事後に確認するのではなく、溶接ロボットをリアルタイムで誘導します。センサはトーチの前方をスキャンし、部品の組み付け公差や熱変形により溶接部が変動しても、正確な継手位置と形状を識別し、移動中に補正座標をロボットコントローラへ連続的にフィードバックします。これにより、ロボットのプログラム経路と実際の物理的な溶接部とのずれを解消します。これは、同じバッチから届いた部品であっても、溶接セルに到着する2つの部品が完全に同一であることはないため重要です。ロボットは溶接中に調整できるだけの速度で補正位置データを必要とするため、シームトラッキングシステムは通常、検査専用ビジョンより高い更新レートで動作します。
選別システムはマシンビジョンを使用し、サイズ、形状、表面状態、または材料タイプによって部品を分類します。ライン速度を維持し、オペレータの判断なしで実行できます。選別構成は、単純な合否判定用に構築された検査システムとは異なります。製品を複数の結果へ同時に振り分けるため、通常、完全な3D幾何解析よりも高速な判定ロジックと簡素な特徴抽出が必要になります。
パイプやシリンダ内部の摩耗、腐食、欠陥を検出するには、標準的な外部ビジョンハードウェアが物理的に収まらない、狭く照明条件が悪いことの多い空間で動作できる光学系が必要です。RIFTEKの内面検査機は、この制約に特化して設計されており、コンパクトなセンサヘッドと、開放的な工場床環境ではなく内部穴径形状向けに設計された照明を組み合わせています。
2Dマシンビジョンシステムは平面画像を取得し、コントラスト、エッジ、パターンを解析します。ラベルが存在すること、部品が正しい位置にあること、または表面色が仕様と一致していることを確認できます。一方で、へこみの深さ、表面が平坦か歪んでいるか、部品の実際の体積がどれくらいかを判断することはできません。2D画像には深さ情報がまったく含まれていないためです。
3Dマシンビジョンシステムは、まさにそのギャップを解消します。高さ、幅、奥行きを同時に取得することで、対象の写真ではなく空間モデルを構築します。これにより、変形の測定、体積充填の確認、または色やコントラストではなく表面高さの変化としてのみ現れる欠陥の検出が可能になります。トレードオフは処理の複雑さです。3Dデータは、2Dの合否判定よりも有用な特徴へ変換するために多くの計算を必要とします。そのため、適切な選択は、検査の問いが「見た目は正しいか」(2D)なのか、「形状は正しいか」(3D)なのかによって決まります。
標準的なエリアスキャンカメラは、写真のような2D画像を取得します。高速で、パターン認識に適しており、検査項目が有無、色、またはコントラストに関する場合に効果的です。一方で、信頼性高く動作するには安定した照明とコントラストに依存するという制約があります。そのため、透明、反射性、またはつや消し黒の表面では、アルゴリズムが読み取るための視覚的コントラストが不足し、カメラベースのシステムがまったく機能しない場合があります。
レーザプロファイリングは異なるアプローチを採用します。表面から拡散反射した光を取得するのではなく、対象物にレーザラインを投影し、その反射の幾何形状を測定して、対象物の色や照明状態に関係なく、正確な高さと形状データを抽出します。そのため、レーザベースのマシンビジョンシステムは、標準的なカメラでは専用照明の構成が必要になる、または完全に失敗するような鏡面金属、黒色ゴム、透明プラスチックなどの表面を信頼性高く検査できます。エリアスキャンとレーザプロファイリングは互いに競合するものではなく、組み合わせて有効に機能します。Riftekのいくつかの構成では、1つの検査ステーションでパターン認識と幾何測定の両方に対応するために両者を組み合わせています。
Riftekの最新のマシンビジョンシステムは、その「スマート」な機能を特徴としています。プロフェッショナルなマシンビジョンツールは、多くの場合、センサヘッド内部でデータを直接解析するオンボード処理を備えています。これにより、マシンビジョンシステムは生産ラインにほぼ瞬時のフィードバックを提供し、これは高速選別やリアルタイムのロボット制御に不可欠です。
汎用的なマシンビジョン機器として、当社のシステムはGigabit Ethernet(GigE)などの高速デジタルインターフェースや、PROFINETやEtherNet/IPなどの産業用プロトコルをサポートします。当社のマシンビジョン機器に付属するソフトウェアは、先進的な特徴抽出、テンプレートマッチング、CAD比較を可能にします。この高度な統合により、マシンビジョンシステムは、食品の選別から航空宇宙部品の検査まで、あらゆるタスクに適応できます。
マシンビジョンシステムが部品の形状を取得した後、実務上の課題はそれを何と比較するかです。CAD比較では、スキャンした点群を部品の元の設計モデルに直接重ね合わせ、物理的な対象物が仕様からどこで、どの程度逸脱しているかを正確に示します。単に公差外かどうかだけでなく、部品上のどの位置で、どの方向に偏差が発生しているかを示します。これにより、偏差パターンが工具摩耗、材料収縮、または治具の問題を示しているかどうかが明らかになるため、単純な合否フラグよりも根本原因解析に有用な情報をエンジニアに提供できます。
テンプレートマッチングは別の方法です。エンジニアリングモデルと比較するのではなく、取得した画像またはプロファイルを保存済みの基準例と比較します。一般に設定が速く、部品の有無確認、正しい部品姿勢の検証、または正確な偏差値よりも明確な一致・不一致が重要な大きな欠陥の検出などのタスクに適しています。Riftekのシステムは両方のアプローチに対応しているため、選択は、タスクに正確な寸法偏差データ(CAD比較)が必要か、より高速な有無判定(テンプレートマッチング)が必要かによって決まります。
Riftekのマシンビジョンシステムは、Industry 4.0の時代に対応するよう設計されています。固定位置での品質チェック用の静的検査ステーションとして設置することも、ロボットアームに直接取り付けて、部品がチェックポイントに到着するのを待つのではなく、部品に追従して移動する検査およびガイダンスタスクを実行することもできます。
特にロボットガイダンスでは、センサは単に結果を出力するだけではありません。位置データと幾何データをリアルタイムでロボットのモーションコントローラに直接送信し、カメラまたはレーザが見ている内容とロボットアームの次の動作との間でフィードバックループを閉じます。シームトラッキングでは、すべての部品が同一であると仮定した固定の事前プログラム軌道に従うのではなく、センサが実際の接合位置を検出するにつれて、ロボットの溶接経路が連続的に調整されます。ピックアンドプレースや選別用途では、同じ原理により、ロボットが動作する前に部品を正確に治具固定する必要がなく、ライン上の部品の実際の位置と姿勢に基づいて把持位置を調整できます。
このレベルの統合は、MODBUS TCP、EtherNet/IPなどの標準産業用プロトコル上で実行され、Riftekのビジョンシステムを独自の通信レイヤなしで既存のロボットコントローラやPLCインフラに接続できます。特徴抽出を別のPCではなくセンサヘッド内で直接行うオンボード「Smart」処理と組み合わせることで、センサが取得した内容とロボットが補正データを受け取るタイミングの間に処理遅延を生じさせることなく、リアルタイムのロボット制御に十分な高速フィードバックループを維持します。
マシンビジョン機器およびシステムは、すべての主要な産業分野で活用されています。自動車業界では、マシンビジョンシステムがボディインホワイト検査やエンジン組立の検証に使用されます。エレクトロニクス分野では、PCB部品実装やはんだ接合部の検査にマシンビジョン機器が利用されています。金属加工業界では、マシンビジョンが溶接ビードの品質や鍛造部品の形状を確保し、製薬業界ではこれらの機器を包装や剤形の高速検査に使用しています。
Riftekのマシンビジョンシステムは、卓越した光学技術と堅牢な産業エンジニアリングを兼ね備え、最も困難な自動化課題を解決します。当社のソリューションは、以下を含む明確な技術的優位性を提供します:
- リアルタイム処理. 生産ラインの速度で処理されるマシンビジョンデータを活用できます。
- 3D体積解析. 深さと体積を理解するマシンビジョンシステムにより、2D画像を超えた測定が可能です。
- 材料非依存性. 鏡面、暗色、または透明な表面でも信頼性高く動作するレーザマシンビジョンシステムを活用できます。
- シームレスなロボット統合. リアルタイムのロボットガイダンスとシームトラッキング用に特別に設計されたマシンビジョン機器を活用できます。
先進的なマシンビジョン装置または完全なマシンビジョンシステムをお探しの場合、Riftekは、お客様固有の自動化要件に最適な技術の選定をお手伝いする専門知識を提供します。