

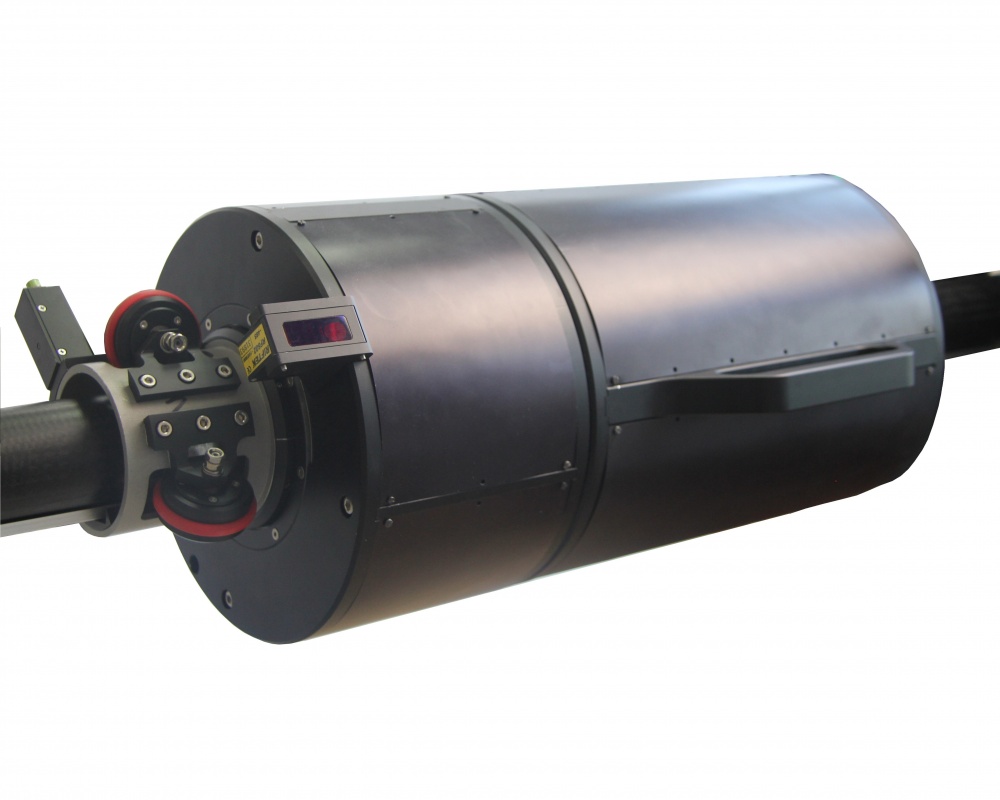


大型物体の内面は、運用中に摩耗を生じます。事故を防止するため、摩耗度の定期的な監視が必要です。これまで、この種の検査は手動の測定器で行われてきましたが、そのような測定は非常に時間がかかり、技術的に高度ではなく、必要な量の信頼できる情報を提供しません。
本自動化レーザシステムは、大型対象物の内面の完全な3Dモデルの取得と、高分解能・高精度での摩耗計算用に設計されています。
RF096-440/1440-2000シリーズ


大型対象物内面検査機 仕様
| パラメータ | 値 | |
| 内径測定範囲(mm) | 440...1440 | |
| 内径測定誤差、mm | ±0.5 | |
| スキャン分解能、点/回転 | 2008 | |
| スキャン深さ範囲、mm |
0...2000 (プログラム可能なパラメータ) |
|
| 測定断面間の最小距離、mm |
1 (プログラム可能なパラメータ) |
|
| 直線変位誤差、mm | ±0.1 | |
| 最大サンプリング周波数、Hz | 9400 | |
| 光源 |
赤色半導体レーザ、 波長660 nm |
|
| 出力、mW | <1 | |
| レーザ安全クラス | 2 (IEC60825-1) | |
| インターフェース | Wi-Fi | |
| 電源(V) | バッテリー 12V | |
| 質量(kg) | 77 | |
ソフトウェアの主な機能
本ソフトウェアは以下を目的としています:
- システムのパラメータ設定とスキャン処理の制御、
- システム校正、
- スキャン中に取得したデータに基づく対象物の3Dモデルの形成、
- 3Dモデルの表示、
- 異なる時点で取得したモデルの比較、
- 得られたモデルと基準との比較、
- 選択した型式の形状偏差値(表面摩耗)の計算、
- 対象物の任意の断面における円のパラメータ、すなわち直径(平均、最大、最小)、楕円度、真円度の算出、
- データの保存、読み取り、エクスポート。
本機の動作は、回転する三角測距レーザセンサにより製品の内面をスキャニングする原理に基づいています。
本機の主要構成部品を図に示します。ここで 1 - 設置フレーム、 2 - ガイド、 3 - センタライザ、 4 - レーザスキャニングモジュール、 5 - バーナ表面; タブレットは図示していません。
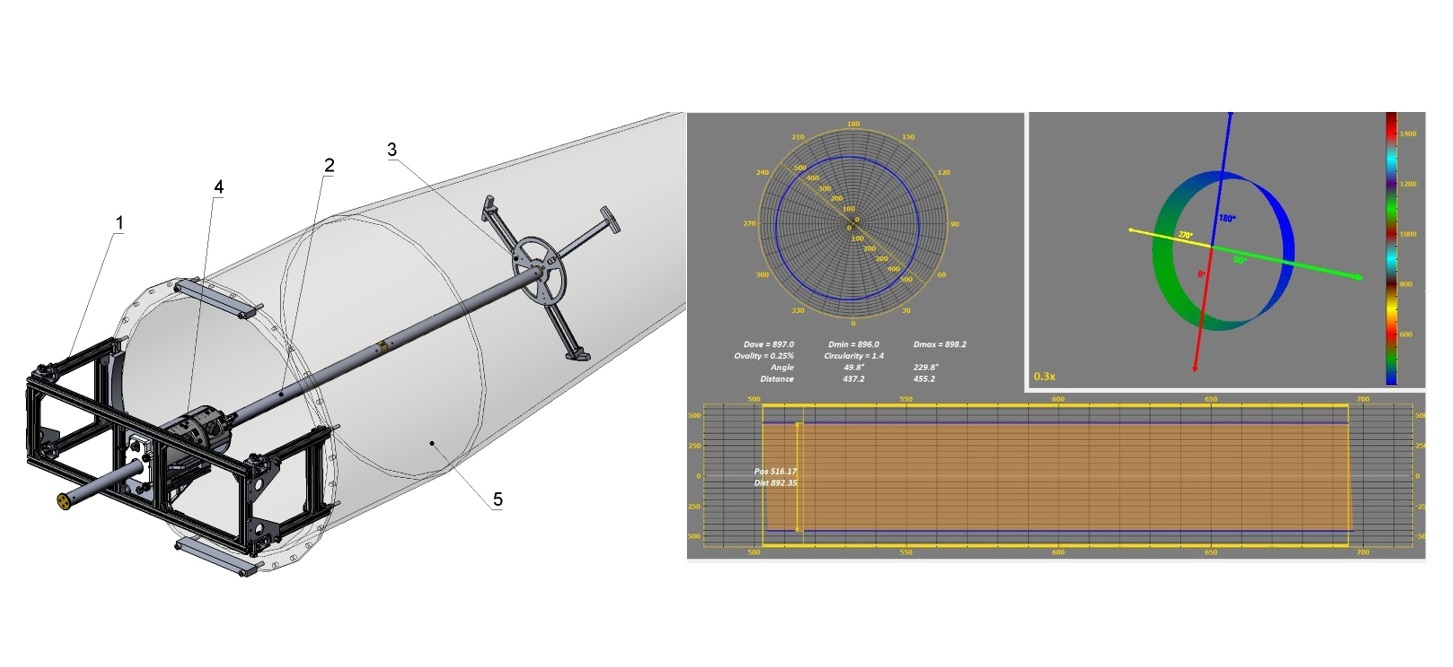
フレーム (1) がバーナの先端に取り付けられます (5)。ガイド (2) バーナの軸に沿って配置され、フレーム上に支持されます (1) 片側およびセンタライザ上 (3) もう一方に。センタライザはバーナの円錐面に設置されます。レーザスキャニングモジュール (4) ガイドに取り付けられています (2).
本機は次のように動作します。
タブレットからの指令により、レーザセンサが回転を開始し、スキャニングモジュールが (4) ガイドに沿って移動します (2)レーザセンサはバーナー表面までの距離を測定します。バーナー表面の各点の極座標(レーザセンサで測定された表面までの距離と、内蔵エンコーダで測定されたセンサ回転角度)が、モジュールの直線位置と同期してコンピュータへ送信されます。プログラムは内面の3Dモデルを構築し、それに基づいて必要な形状パラメータおよび摩耗を算出します。
レーザスキャンモジュール
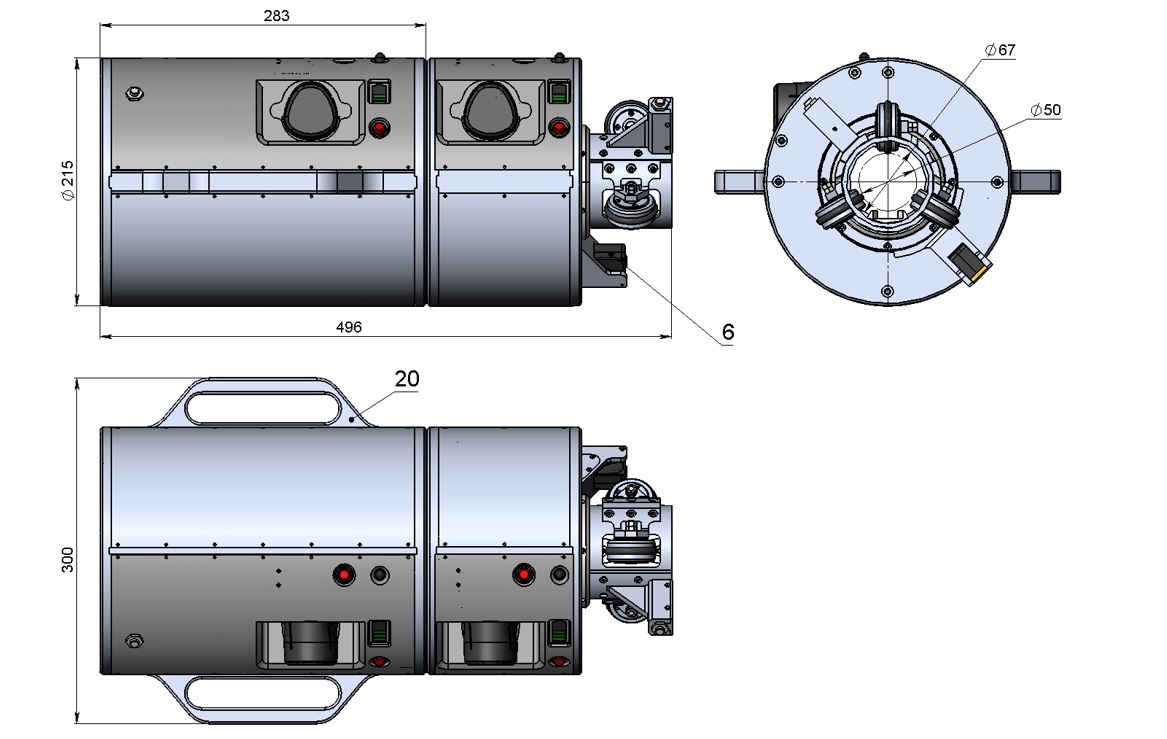
レーザスキャンモジュールの主要構成部品とその外形寸法を以下の図に示します。
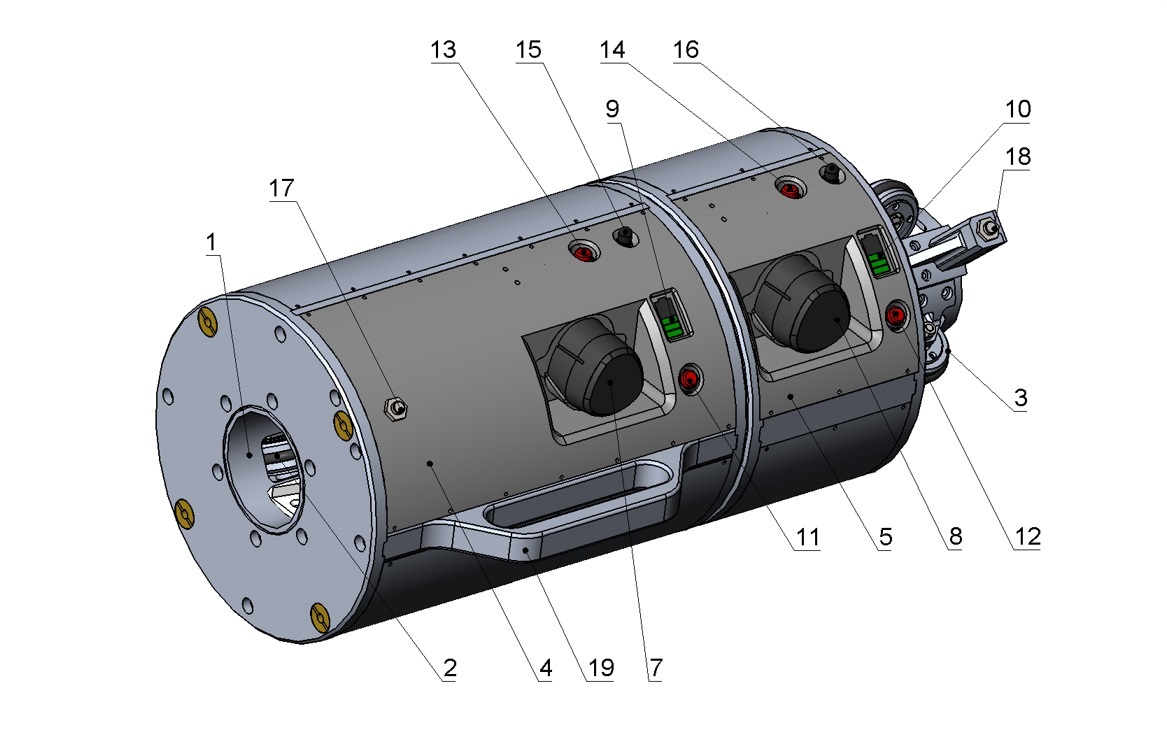
記号の説明:
1 - スリーブ。 2.3 - スリーブ(1)に取り付けられた車輪システム。一方の車輪には、モジュールの直線位置を管理するためのエンコーダ(図示なし)が装備されています。4 - 直動モジュール。
5 - 回転モジュール。
6 - レーザセンサ(回転モジュールに取り付け)。
7.8 - それぞれモジュール4および5のバッテリー。
9.10 - バッテリ充電インジケータ。
11.12 - バッテリインジケータ制御ボタン。
13.14 - 電源ボタン。
15.16 - Wi-Fiアンテナ。
17.18 - 端部センサ。
19.20 - 運搬用ハンドル。
据付フレーム
据付フレームの主要構成部品を下図に示します
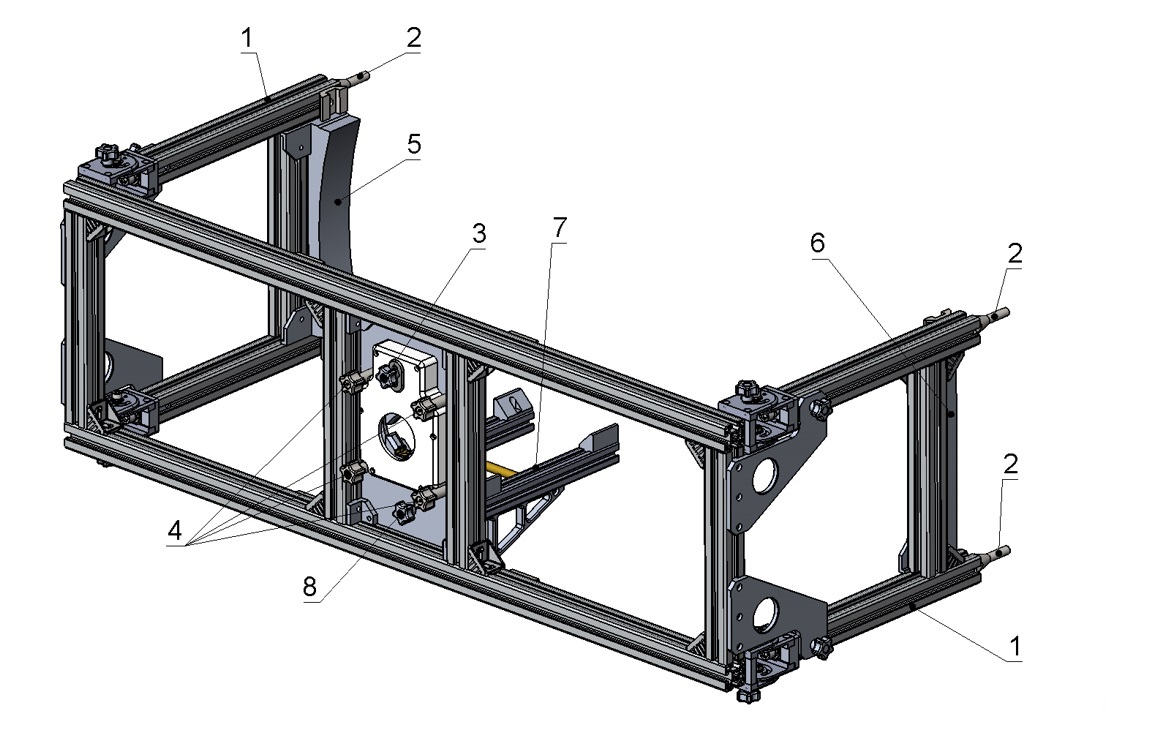
記号の説明:
1 - 折りたたみ脚。 2 - バーナ端部への固定用ネジ。3 - ガイド取付用の分割プリズム上部を調整するためのねじ。
4 - スキャンモジュール固定用の4本のねじ。
5, 6 - 校正ブロック。
7 - 取り外し可能なスライド。
8 - スライド固定ねじ。
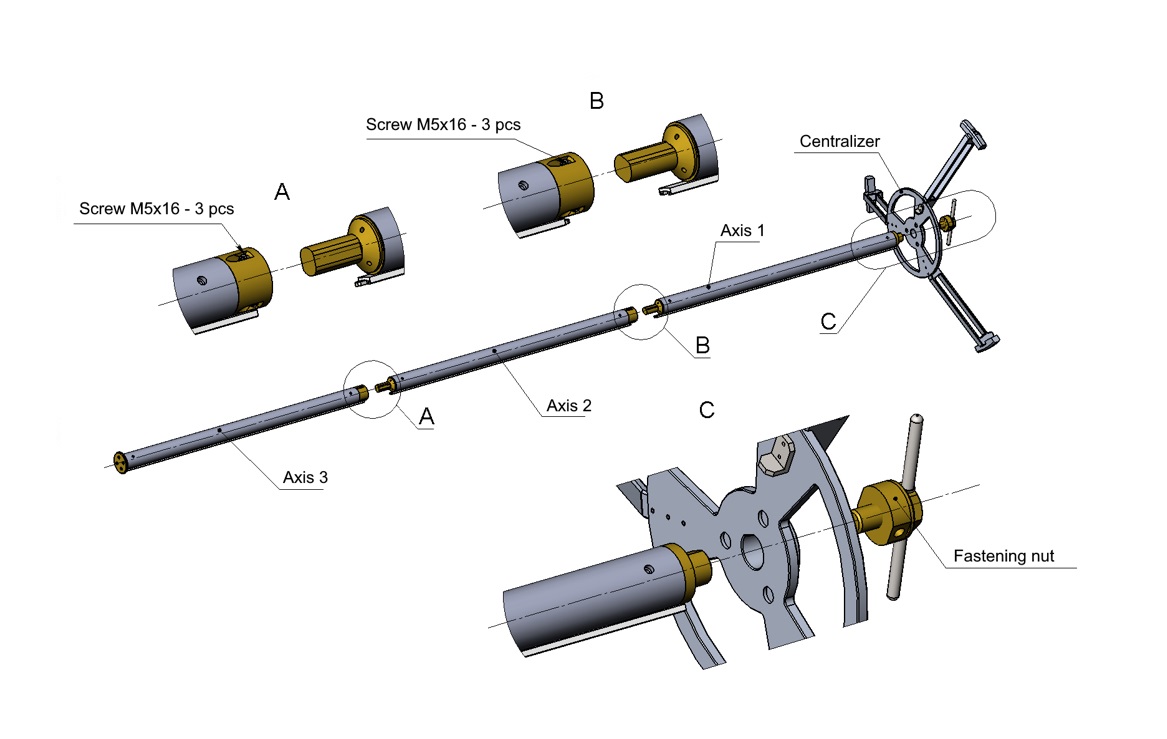
ガイドおよびセンタライザ
ガイドは3つの要素から組み立てられます。センタライザはガイドの端部に取り付けられます。組み立て原理を図に示します:
大型対象物の内面検査機
RF096.Burner-IDmin/IDmax-L
| 記号 | 説明 |
| IDmin/IDmax | 測定範囲(内径)、mm |
| L | スキャン深さ、mm。 |
手動測定では通常、アクセス開口部から届く範囲の数点をノギスやプローブで確認するため、円周方向で不均一な摩耗や、工具が容易に届かない部分に集中した摩耗を見逃します。また、測定に時間がかかるため、本来必要な頻度より少ない点検になりがちで、測定値は工具を正確にどこに当てたかに依存します。そのため、点検ごとの結果を確実に比較することが困難です。専用の大型表面検査システムは、この手動による点測定への依存を完全に排除します。
ソフトウェアは現在のスキャンから完全な3Dモデルを構築し、それを参照モデル、または同じ対象物を以前の時点で取得した過去のスキャンと比較します。2つのモデルを直接比較することで、対象物の実際の製作時形状を反映していない可能性がある単一の公称寸法に頼るのではなく、材料がどこでどれだけ失われたかを正確に示します。
ソフトウェアは、異なる時点で取得したモデルを比較するために設計されており、あるスキャンを別のスキャンに重ね合わせて、点検間で表面がどのように変化したかを示します。これにより、定期点検は単一の合否スナップショットではなく摩耗傾向として扱えるようになり、部品交換が必要になるまでに残された使用寿命を判断するうえで重要です。
対象物を機械に持ち込むのではなく、システムを対象物自体に直接設置します。フレームを端部開口部に取り付け、ガイドを対象物の軸に沿って配置し、レーザスキャンモジュールがそのガイドに沿って移動しながら回転して表面をスキャンします。レーザ表面検査ツールとして、この設計により、設置済みバーナーや大型容器のように実質的に動かせない対象物でも、分解や搬送を必要とせずに検査できます。
いいえ。直線移動モジュールと回転モジュールはいずれも内蔵バッテリーで動作し、データは有線接続ではなくWi-Fi経由で制御タブレットへ送信されます。これは、点検位置が電源コンセントやネットワーク端子から離れている場合がある大型産業設備で重要であり、対象物までケーブルを引き回すことが現実的でないためです。
3D摩耗モデル自体に加えて、ソフトウェアは対象物の長さ方向の任意の断面で直径(平均、最大、最小)、楕円度、真円度を算出します。固定された点検点だけに限定されません。これにより、検査員は全体的な摩耗概要だけに頼るのではなく、懸念のある特定位置で対象物の状態を確認できます。
バーナーやプロセス容器のような大型産業部品は、ハンディ測定器や卓上測定器で測定できる範囲を大きく超える内径を持つため、このシステムは直径440–1440 mm、スキャン深さ最大2000 mmをカバーします。測定原理である回転式レーザ三角測距は、より小径のシステムで使用されるものと同じですが、機械構造とスキャン範囲は大口径の産業設備向けに専用設計されています。