

当社は、内径測定用の機器の改良とラインナップ拡充を続けています。以下に、パイプ内径測定用の新しいシステムの設計を示します。

モジュールは交換可能な心出しホイール一式を搭載しています (1); 測定ホイール (2); 駆動輪 (3); 2台のレーザセンサ (4)(回転ヘッド内に設置)、フロントカメラ (5) LED照明付き (6); 交換式バッテリー (7)。その他、図示されているもの:光ファイバー通信チャネル用コネクタ (12), (13); 電源ON/OFFボタン (14); バッテリー残量インジケータ (15) (赤ボタン付き)、SDカードスロット (16); Wi-Fiアンテナ (17); 安全コード接続用フック (18).
モジュールをパイプ内に設置し、制御プログラムで測定断面間の距離を指定します。モジュールは、必要な制御位置へ順次移動します。回転するレーザセンサがパイプ表面までの距離を測定します。表面の極座標(センサが測定した回転軸からの距離と、対応する回転角度)がPCに送信されます。内面の画像はメモリカードに蓄積され、その後コンピュータに転送されます。
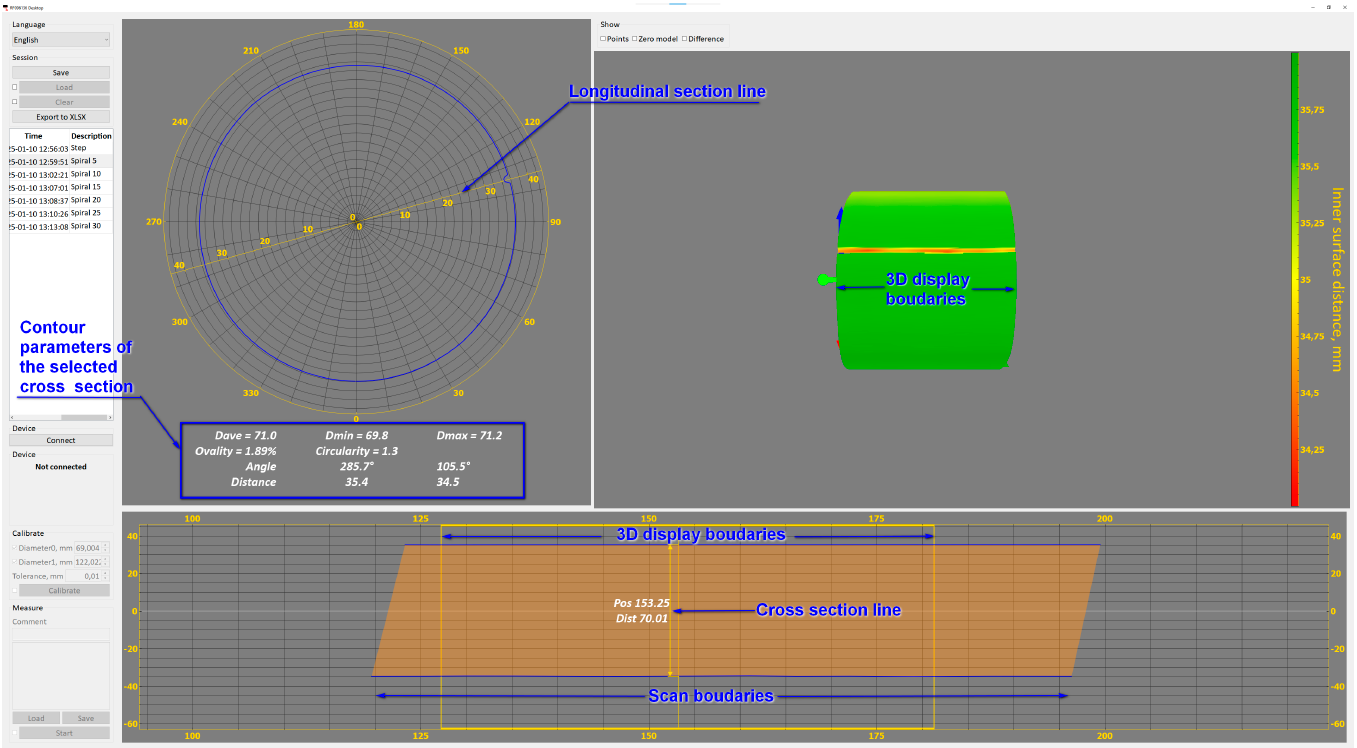
プログラムは、システムの校正とスキャンプロセスを制御し、リアルタイムで表面の3Dモデルを作成し、生成されたモデルを理想モデルと比較し、チューブの任意の断面における摩耗や幾何学的パラメータの測定を可能にします。
基本技術データ:
| パラメータ | 値 | |
|---|---|---|
|
測定内径、mm |
69±10, 122±10 |
|
|
測定誤差、µm |
±10 | |
|
空間分解能、点/回転 |
725 |
|
|
回転速度, rps |
2.5 |
|
システムの詳細な取扱説明書をご用意しています。 こちら.
デモ動画 こちら.