

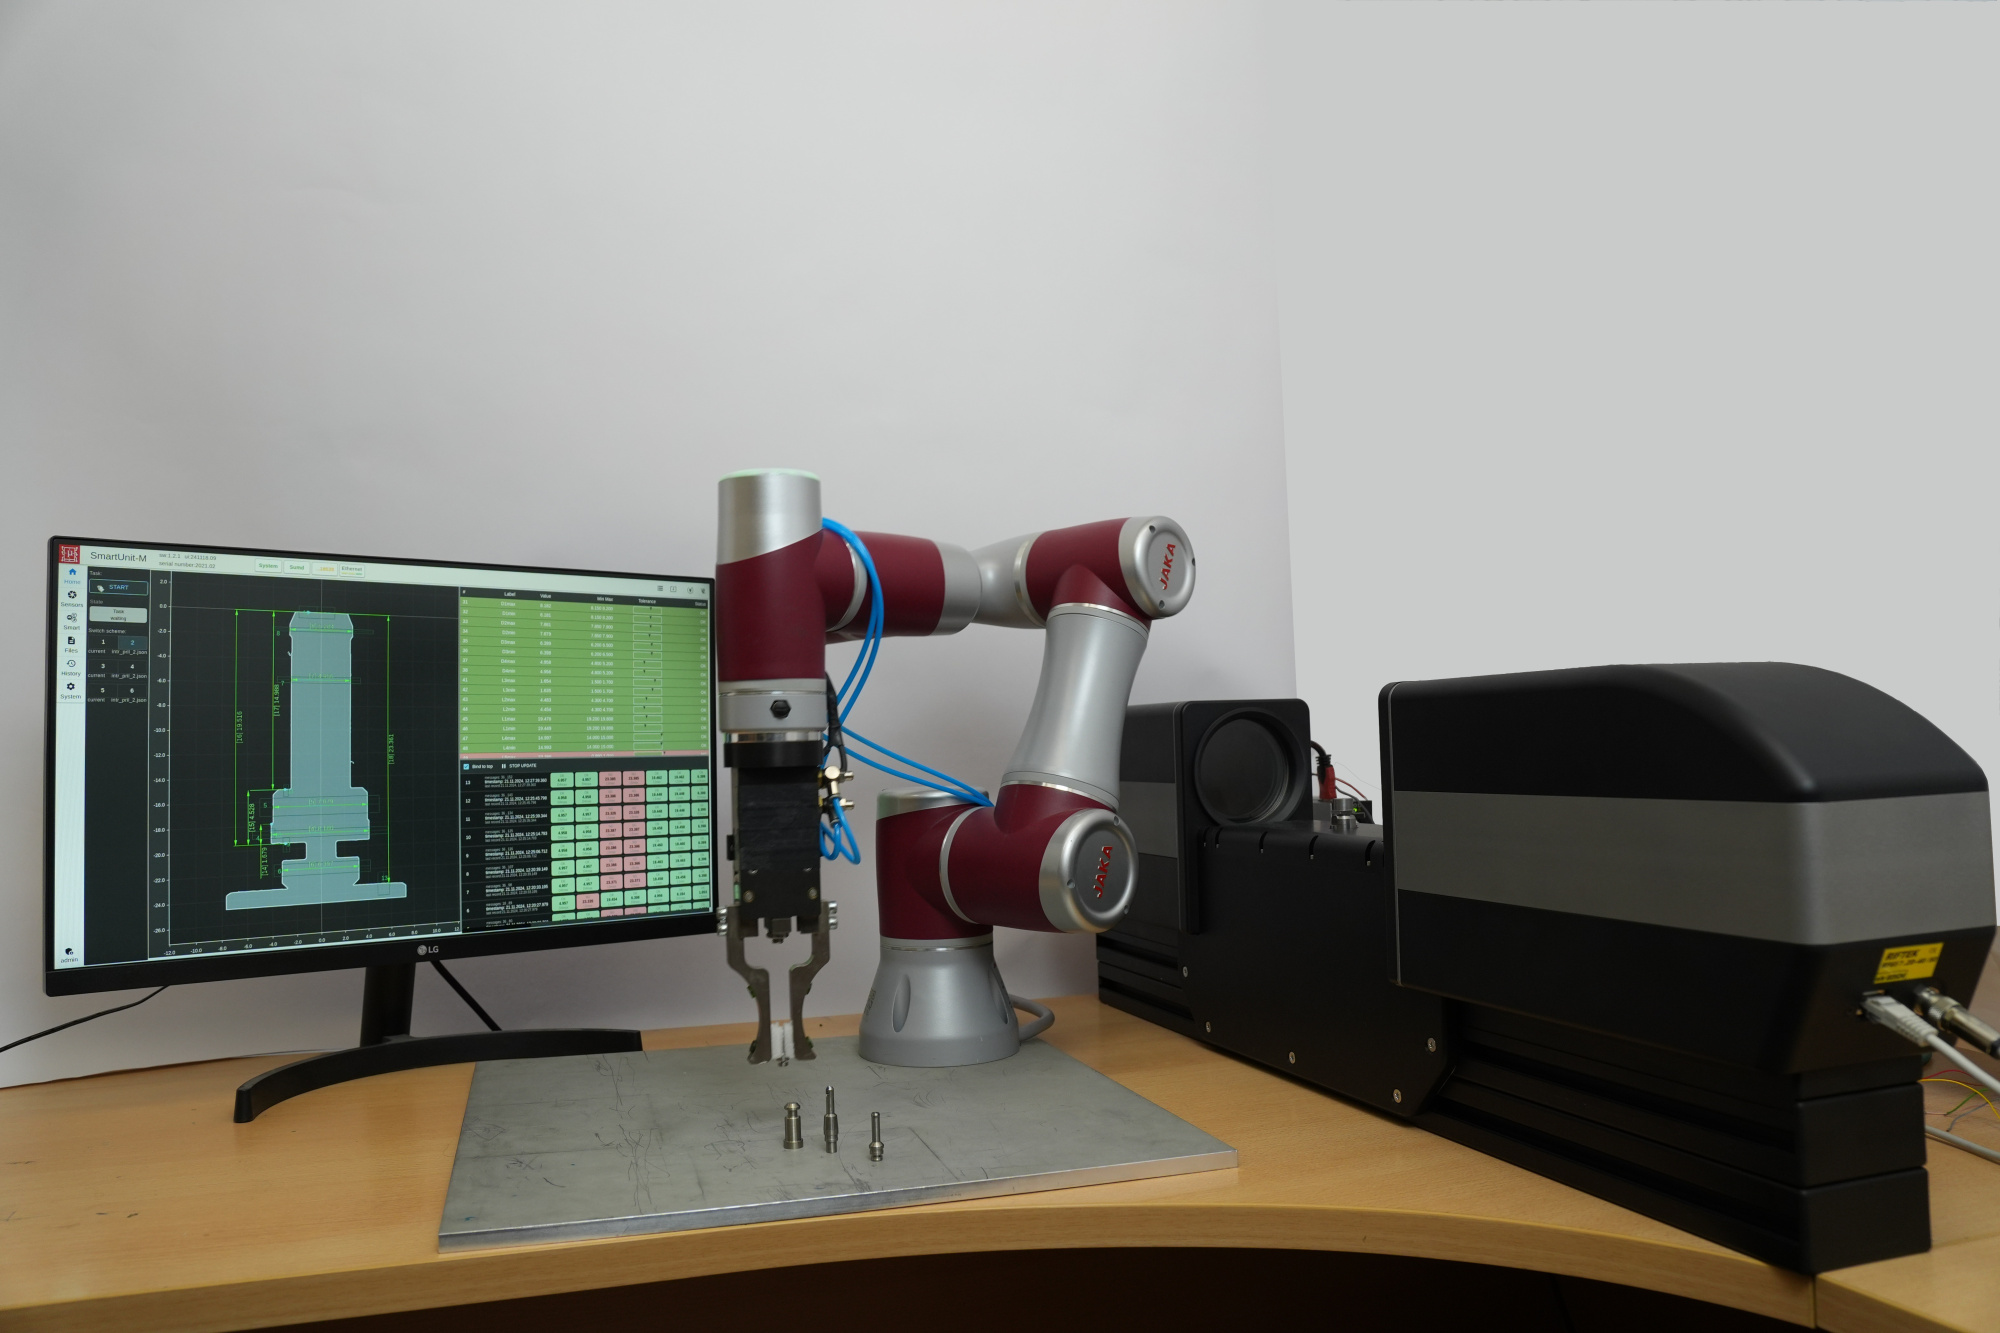
ロボットセルは、各種回転体の幾何学的パラメータ(直径、直線寸法、面取り、振れ、芯出しなど)を高精度に測定するために設計されています。
セルの核となるのは、 RF657.2Dシリーズ 2D光学式マイクロメータ、 これは実際に測定プロセス全体を制御します。このマイクロメータには、真空クランプ付きの回転テーブルが装備されており、ロボットが検査対象の部品をそこに配置します。
このプロジェクトを実現するために、マイクロメータの機能を大幅に拡張しました。マイクロメータのソフトウェアには、以下のSmart-blockが追加されました:- 「CiA 402 Motor」 CiA 402プロトコルとEtherCATインターフェースに準拠したステッピングモータドライバ制御ユニットです。回転テーブルや直線部品供給システムの制御用に設計されています。
- 「OPC UA」 外部クライアントシステム(SCADA、MES)と内部の計算回路ブロックとの間で双方向データ交換を行うための、産業用プロトコルOPC UAのサーバー部分を実装するブロックです。
- 「S7 client」 外部のSiemensコントローラ(S7-300/400/1200/1500)と内部の計算回路との間で双方向データ交換を行うための、産業用プロトコルS7のクライアント部分を実装するブロックです。
- 「Classifier」 入力されたプロファイルまたは輪郭に基づいて部品タイプを自動認識するためのブロックです。分類はJSONファイルで指定されたパラメータに基づいて行われ、その後、プログラムが適切な部品測定アルゴリズムを自動的に選択します。
- 「Runout & Concentricity」 指定された基準面に対する部品プロファイルの半径方向の振れ、全半径方向の振れ、および同軸度(同心度)を自動測定するためのブロックです。測定は部品の回転中に行われます。
このように、既製のSmart Blocksを使用して測定アルゴリズムをプログラミングする手法により、事実上無数の測定機能を迅速に作成し、様々な複雑さの製品を測定し、ロボットや制御システムとの連携による測定の自動化が可能になります。
詳細な最新版2Dマイクロメータ取扱説明書が利用可能です。 こちら.
ロボットセルの動画が利用可能です。 こちら.