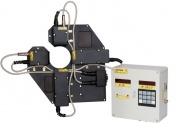
Das System ist für die berührungslose Abtastung und Messung der geometrischen Parameter von laminierten Tuben aus PBL- und ABL-Folie ausgelegt.
Einsatz der Maschine: Großserienfertigung.
Geometriemesssystem für laminierte Tuben RF092

Messsystem für die Geometrie laminierter Tuben
| Name des Parameters | Wert |
| Gemessene Durchmesser, mm | 13...50 |
| Durchmesser-Messgenauigkeit, µm | ± 10 |
| Foliendickenbereich, mm | 0,05…0,5 |
| Genauigkeit der Folien- und Schweißnahtdickenmessung, µm | ± 5 |
| Genauigkeit der Tubenlängenmessung, mm | ±0,1 |
| Schnittstelle zum PC | Ethernet |
| Stromversorgung | 220 V |
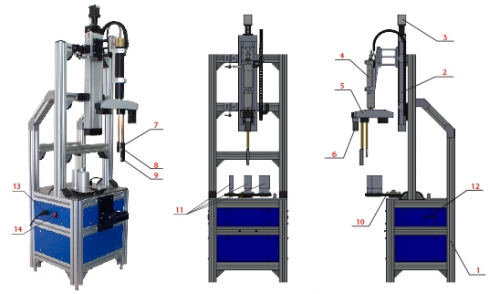
Das System enthält einen Hauptrahmen 1, der einen Linearverschiebetisch 2 mit Schrittmotor 3 trägt. Der Verschiebetisch 2 trägt das Rotationsmodul 4 mit integriertem Motor und Encoder (nicht dargestellt). Ein lineares Verschiebemodul 5 mit drei Positionen und Motor 6 ist auf dem Rotationsmodul angebracht. Das Modul 5 trägt drei Triangulations-Lasersensoren 7-9. Lasersensor 7 ist für das Scannen der Innenfläche des Rohrs vorgesehen, die Lasersensoren 8 und 9 sind für das Scannen der Außenfläche des Rohrs vorgesehen. Die Messlinien der Sensoren 7 und 8 sind ausgerichtet. Um die gegenseitige Beeinflussung der Sensoren bei der Kontrolle halbtransparenter Folien auszuschließen, enthält Sensor 8 einen blauen Laser und Sensor 7 einen roten. Das System enthält einen Drehtisch 10, der drei Kalibrierzylinder 11 zur automatischen Systemkalibrierung trägt. Der Schnittstellenstecker 12, der Stromversorgungsstecker 13 und der EIN/AUS-Schalter 14 sind ebenfalls dargestellt.
Die Maschine arbeitet wie folgt:
Das Rohr (nicht dargestellt) wird so in Messposition unter den Lasersensoren platziert, dass die Rohrachse mit der Rotationsachse des Rotationsmoduls 4 übereinstimmt.
Um die erforderliche Genauigkeit zu erzielen, darf der Messbereich der Lasersensoren 5 mm nicht überschreiten, daher wird der gesamte Bereich der Tubendurchmesser (20...50 mm) in 3 Teilbereiche unterteilt (20...30, 30...40 und 40...50 mm). Abhängig vom Tubendurchmesser bringt das Modul 5 den Sensor in eine von drei möglichen Kontrollpositionen (es gibt drei Positionen des radialen Versatzes der Sensoren bezogen auf die Rotationsachse von Modul 4).
Das lineare Translationssystem 2 senkt die Lasersensoren ab. Während der Translation bestimmt Sensor 9 die Position der Tubenkante (dies ist der Beginn der Tubenlängenmessung), und anschließend bestimmen die Sensoren 7, 8 dieselbe Kante.
Nach Erfassung der oberen Rohrkante fährt das System die Sensoren in die Position zur Kontrolle der Rohrform (10 mm von der Kante).
Modul 4 dreht Modul 5 mit Sensoren. Die Sensoren messen Abstände zu den Innen- und Außenflächen der Tube. Die Daten werden an den PC übertragen, wo Foliendicke, Schweißnahtparameter und Tubenform berechnet werden.
Nach einer vollständigen Umdrehung senkt das System 2 die Lasersensoren ab und Sensor 9 misst die Rohrlänge.
Die Sensoren werden in die obere Position angehoben und der Messzyklus wiederholt sich für das nächste Rohr.
Messsystem für die Geometrie laminierter Tuben