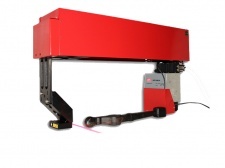
Das System ist für die berührungslose Messung geometrischer Parameter heißer Objekte, hauptsächlich runder und rechteckiger, ausgelegt.
Messmethode - berührungsloses Laserscanning.

System zur Geometriekontrolle heißer Objekte. RF038 Serie

System zur Geometriekontrolle heißer Objekte. RF038 Serie
| Parameter | Wert |
| Kontrollierte Parameter | Durchmesser, Breite |
| Messbereich, mm | von 16,5 bis 170 |
| Messfehler, mm | ±0,3 |
| Messzeit, s | 3 |
| Laserscanner-Typ | RF627-1700/380-164/198 |
| Nennabstand zum Objekt, mm | 1900 |
| Anzahl der Messungen vor dem Aufladen des Akkus, nicht weniger als | 100 |
| Anzahl der gespeicherten Messungen, nicht weniger als | 1000 |
| Lichtquelle |
blauer Halbleiterlaser, 450 nm Wellenlänge |
| Laser-Ausgangsleistung, mW | <30 |
| Laserschutzklasse | 3R (IEC60825-1) |
| Schnittstelle | Wi-Fi |
| Versorgungsspannung, V | 3,7 V, Li-Ionen-Batterie, 5400 mAh |
| Gewicht, kg | 11 |
| Hinweis. Die technischen Eigenschaften des Systems können für eine spezifische Aufgabe angepasst werden. | |
Der Betrieb des Systems beruht auf dem Prinzip des Laserscannings der Objektoberfläche mit einem schwenkenden 2D-Triangulationssensor.
Das System enthält einen 2D-Triangulationssensor (Laserscanner) 1 mit einem Schutzschirm 2, einen Controller 3 mit einer Stromversorgung 4, eine Sensor-Stromversorgung 5, einen Wi-Fi-Router 6. Die Elemente 1-6 sind auf dem Schwenkmechanismus 7 installiert, der mit zwei Griffen 8, 9 ausgestattet ist. Siehe Abbildung 1.

Abbildung 1
Der Messbereich des Scanners ist in der folgenden Abbildung dargestellt:

Abbildung 2
Das System arbeitet wie folgt. Das System wird auf einem Stativ in der horizontalen Ebene des Objekts in einem solchen Abstand aufgestellt, dass sich das Objekt im Messbereich des Scanners befindet („Sichtfeld“ in Abb. 2).

Abbildung 3
Die Laserstrahlung des Scanners (in Form einer Linie) wird auf das
Messobjekt projiziert. Das resultierende Bild der Kontur (Schnittprofil) des Objekts wird
vom Controller analysiert, der entweder den Durchmesser des runden Objekts oder die Breite
des rechteckigen Objekts berechnet.
Um die Messabweichung zu beseitigen, die durch die Nicht-Rechtwinkligkeit der Laser-
linie in Bezug auf die Achse des Objekts verursacht wird, werden die Messungen wiederholt durchgeführt, während
der Scanner mithilfe der Griffe 7, 8 µm die horizontale Achse geschwenkt wird. Während des Schwenkvorgangs erfasst der
Scanner eine Reihe von Objektprofilen, die sich in unterschiedlichen Winkeln zur Objektachse befinden.
Der Controller analysiert die erhaltenen Profile und wählt ein Profil senkrecht zur Achse
des Objekts aus, das seine wahre Größe charakterisiert.

Abbildung 4. Zwei Endpositionen des Scanners bei der Schwenkbewegung um die horizontale Achse
System zur Geometriekontrolle heißer Objekte. RF038 Serie